Modale analise
Veralgemeende eiewaardeprobleem
Wanneer die vrye vibrasie van ’n kontinuum ontleed word, word ruimtelike diskretisering toegepas en word die stelsel gemodelleer as ’n veelvryheidsgraadstelsel met gekonsentreerde massas, soos in Figuur 2.3.1 getoon. Vir ’n ongedempte vryvibrasieprobleem is die beheervergelyking (bewegingsvergelyking) soos volg.
Hier is \(u\) die veralgemeende verplasingsvektor, \(M\) die massamatriks en \(K\) die styfheidsmatriks. Neem \(\omega\) as die natuurlike hoekfrekwensie, \(a\) en \(b\) as willekeurige konstantes wat nie albei nul is nie, en \(x\) as ’n vektor, en definieer die funksie
Die tweede afgeleide van hierdie funksie is
Deur Vergelyking \(\eqref{eq:2.3.2}\) en Vergelyking \(\eqref{eq:2.3.3}\) in Vergelyking \(\eqref{eq:2.3.1}\) te vervang,
word die volgende verkry.
Vir ’n nietriviale vibrasie is \(a \sin \omega t + b \cos \omega t\) nie identies nul nie; daarom,
word verkry. As \(\lambda=\omega^2\) gestel word,
word verkry.
Die koëffisiënt \(\lambda\) word die eiewaarde genoem en die vektor \(x\) die eievektor; die probleem wat deur Vergelyking \(\eqref{eq:2.3.5}\) voorgestel word, word die veralgemeende eiewaardeprobleem genoem.
Die natuurlike hoekfrekwensie \(\omega\) word uit die eiewaarde \(\lambda=\omega^2\) verkry, en die ooreenstemmende eievektor \(x\) stel die vibrasiemodus voor.
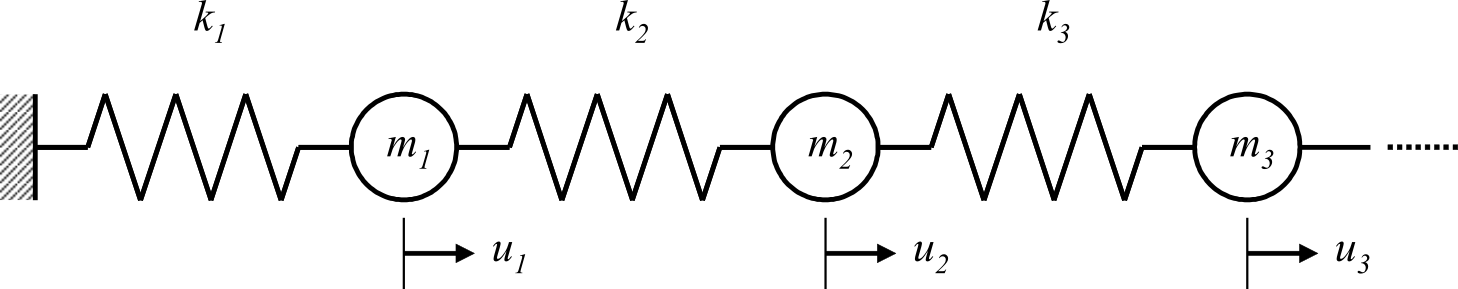
Figuur 2.3.1 Voorbeeld van ’n veelvryheidsgraadstelsel vir ongedempte vrye vibrasie
Matrikseienskappe en aannames
Vir die veralgemeende eiewaardeprobleem \(Kx=\lambda Mx\) wat in die vorige afdeling verkry is, neem hierdie handleiding aan dat die betrokke matrikse simmetries is. Vir komplekse matrikse stem dit ooreen met Hermitiese matrikse; vir reële matrikse met simmetriese matrikse.
As die \(ij\)-element van matriks \(K\) \(k_{ij}\) is, word die Hermitiese eienskap geskryf as
Hier is \(\bar{k}_{ji}\) die komplekse toegevoegde van \(k_{ji}\). Vir reële matrikse word hierdie verband \(k_{ij}=k_{ji}\).
Verder is ’n reële simmetriese matriks \(H\) positief definitief indien, vir enige nienulvektor \(x\),
hierdie ongelykheid geld. In dié geval is al die eiewaardes van \(H\) positief.
In ’n strukturele eiewaardeprobleem word die massamatriks \(M\) normaalweg as positief definitief behandel. Die styfheidsmatriks \(K\) kan egter, afhangend van die beperkings, positief semidefinitief wees en kan nul-eiewaardes hê wat met rigiedeliggaammodusse ooreenstem.
Verskuifde inverse iterasie
In praktiese eindige-element-struktuuranalise is al die eiewaardes gewoonlik nie nodig nie; hoogstens ’n paar lae-orde-eiewaardes is dikwels voldoende. HEC-MW is vir grootskaalse probleme bedoel, waarvoor die matrikse groot en uiters yl is, met baie nulelemente. Dit is dus belangrik om die eiewaardes van lae-orde-modusse doeltreffend te bereken met hierdie eienskappe in gedagte.
Vir ’n verskuiwing \(\sigma\), indien \(-\sigma\) nie ’n eiewaarde is nie en \(K+\sigma M\) niesingulier is, kan Vergelyking \(\eqref{eq:2.3.5}\) soos volg getransformeer word.
Hierdie transformasie laat die eievektor \(x\) onveranderd en beeld die eiewaarde \(\lambda\) af op \(1/(\lambda+\sigma)\).
Gevolglik, hoe nader \(\lambda\) aan \(-\sigma\) is, hoe groter is die absolute waarde van die getransformeerde eiewaarde. Vir ’n strukturele eiewaardeprobleem is \(\lambda \geq 0\) en \(\sigma \geq 0\), sodat die laagste eiewaarde op die eiewaarde met die grootste absolute waarde afgebeeld word. Deur hierdie eienskap te gebruik en ’n iteratiewe metode wat geneig is om eerste na eiewaardes met groot absolute waarde te konvergeer op Vergelyking \(\eqref{eq:2.3.8}\) toe te pas, kan lae-orde-eiewaardes doeltreffend in stygende volgorde verkry word.
Hierdie metode word verskuifde inverse iterasie genoem.
Vir analises met beperkings stel FrontISTR \(\sigma = 0\), en Vergelyking \(\eqref{eq:2.3.8}\) word \(K^{-1} M x = \frac{1}{\lambda} x\), dit wil sê inverse iterasie sonder verskuiwing. In ’n onbeperkte vry-vry-analise is \(K\) singulier omdat dit nul-eiewaardes het wat met rigiedeliggaammodusse ooreenstem; deur ’n positiewe waarde aan \(\sigma\) toe te ken, word \(K+\sigma M\) geregulariseer. Die waarde van \(\sigma\) word met SIGMA in !EIGEN gespesifiseer.
Lanczos-metode
Rede vir keuse (vergelyking met die Jacobi-metode)
Die Jacobi-metode is ’n bekende klassieke metode.
Dit is doeltreffend wanneer die matriks klein en dig is. Omdat die matrikse wat deur HEC-MW hanteer word egter groot en yl is, word die Jacobi-metode nie gebruik nie; die Lanczos-iterasiemetode word eerder gebruik.
Algoritme en eienskappe
Hierdie metode, wat C. Lanczos in die 1950’s voorgestel het, is ’n algoritme om ’n matriks te tridiagonaliseer en het die volgende eienskappe.
- Dit is ’n iteratiewe metode en die berekening kan uitgevoer word terwyl die matriks yl gehou word.
- Die bewerkings bestaan hoofsaaklik uit matriks-vektorprodukte, wat dit geskik vir parallelisering maak.
- Dit is geskik vir geometriese domeinverdeling wat met eindige-element-maasstrukture verband hou.
- Doeltreffende berekening is moontlik deur die aantal eiewaardes of die modusreeks wat verkry moet word, te beperk.
Die Lanczos-metode begin met ’n aanvanklike vektor, bou agtereenvolgens ortogonale vektore en verkry ’n basis vir ’n Krylov-subruimte.
In eindigepresisie-rekenkunde kan afrondingsfoute veroorsaak dat die vektore ortogonaliteit verloor. Om hierdie uitwerking te beperk, herortogonaliseer die FrontISTR-implementering elke vektor teenoor die Lanczos-basis wat reeds verkry is.
Meetkundige betekenis (Krylov-subruimte)
Deur die volgende veranderliketransformasies op Vergelyking \(\eqref{eq:2.3.8}\) toe te pas,
kan die probleem herskryf word as
en word die vergelyking hierbo verkry.
Vir ’n willekeurige nienulvektor \(q_0\),
word die ruimte wat deur hierdie vektore gespan word
die Krylov-subruimte genoem.
Die Lanczos-metode bou agtereenvolgens ’n basis vir hierdie Krylov-subruimte.
FrontISTR gebruik die volgende binneproduk wat met die massamatriks \(M\) geassosieer word
om die basis te ortonormaliseer. Die binneproduk \(\langle x,y\rangle\) en norm \(\|x\|\) wat in die volgende figure getoon word, word in FrontISTR-berekeninge onderskeidelik as hierdie \(M\)-binneproduk en die ooreenstemmende \(M\)-norm
geïnterpreteer.
Pas die lineêre transformasie wat deur matriks \(A\) gedefinieer word op ’n willekeurige vektor \(q_0\) toe, soos in Figuur 2.3.2 getoon.
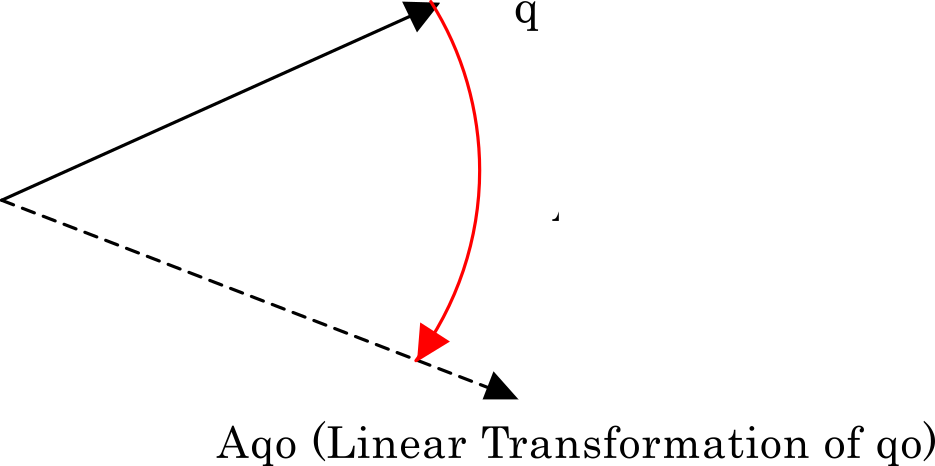
Figuur 2.3.2 Lineêre transformasie van \(q_0\) deur matriks \(A\)
Die getransformeerde vektor word geortogonaliseer binne die ruimte wat deur hom en die oorspronklike vektor gespan word. Spesifiek word Gram-Schmidt-ortogonalisering uitgevoer soos in Figuur 2.3.3 getoon. Noem die resulterende vektor \(r_1\); deur dit te normaliseer, word \(q_1\) verkry.
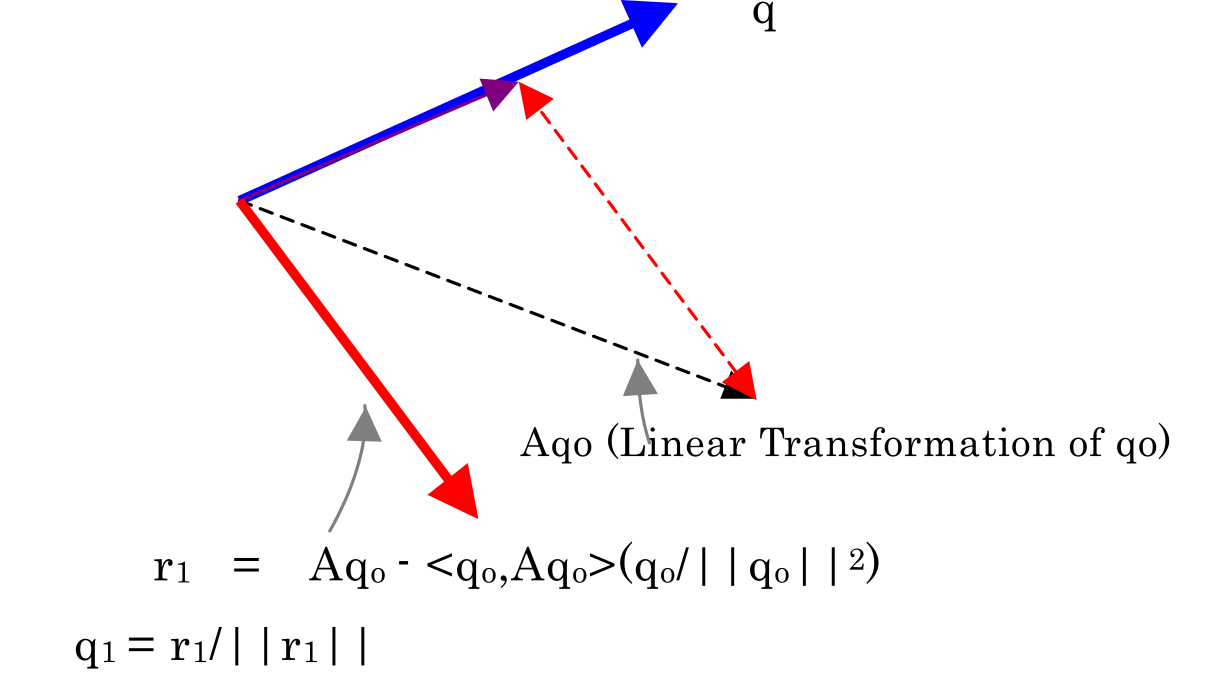
Figuur 2.3.3 Vektor \(q_1\) ortogonaal tot \(q_0\)
Dieselfde prosedure verkry \(q_2\) uit \(q_1\). Hier is \(q_2\) ortogonaal tot sowel \(q_1\) as \(q_0\), soos in Figuur 2.3.4 getoon.
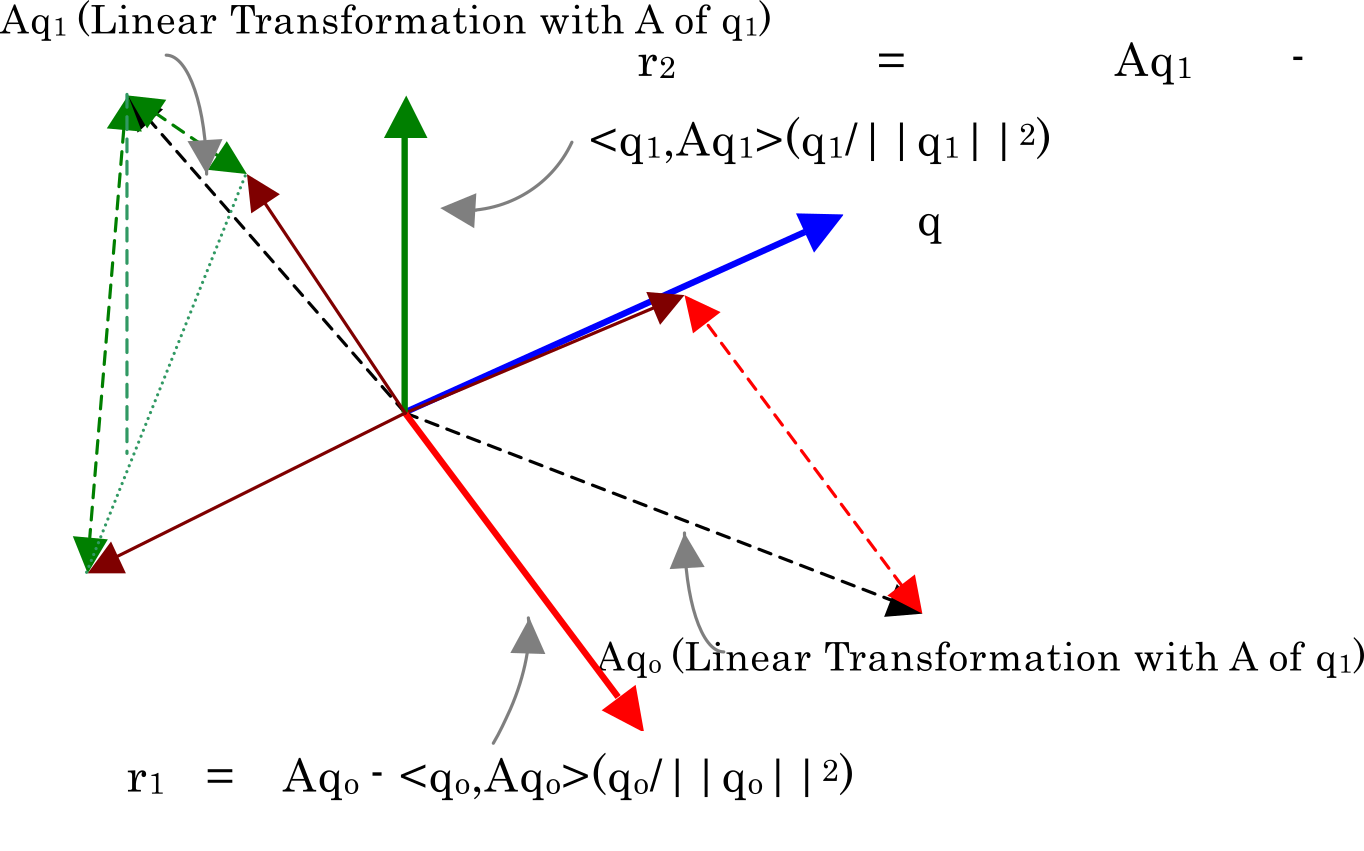
Figuur 2.3.4 Vektor \(q_2\) ortogonaal tot \(q_1\) en \(q_0\)
Op hierdie wyse bou die Lanczos-metode agtereenvolgens ’n ortonormale basis vir die Krylov-subruimte. Teoreties laat die simmetrie van die eiewaardeprobleem toe dat hierdie iterasie as ’n drietermrekurrensie met die mees onlangse basisvektore uitgedruk word.
Die FrontISTR-implementering herortogonaliseer egter elke vektor teenoor die Lanczos-basis wat reeds verkry is deur die \(M\)-binneproduk te gebruik, om verlies aan ortogonaliteit weens eindigepresisie-rekenkunde te beperk.
Tridiagonalisering
In FrontISTR se Lanczos-iterasie word die basisvektore ortonormaal gemaak met betrekking tot die \(M\)-binneproduk wat in die vorige afdeling beskryf is. Daarom geld
Hierdie verband beskryf die ortonormaliteit van die basisvektore.
Met matriks \(A\) uit Vergelyking \(\eqref{eq:2.3.10}\) kan die teoretiese Lanczos-iterasie soos volg uitgedruk word:
Dit is die drietermrekurrensie vir die teoretiese Lanczos-iterasie.
Definieer eers \(\alpha_i\) as
en definieer daarna die voorlopige residu as
Hierdie uitdrukking definieer die voorlopige residu.
Om verlies aan ortogonaliteit weens eindigepresisie-rekenkunde te beperk, herortogonaliseer die FrontISTR-implementering \(\tilde{r}_{i+1}\) teenoor die Lanczos-basis wat reeds verkry is deur die \(M\)-binneproduk te gebruik. As \(r_{i+1}\) die residu ná herortogonalisering is, geld die volgende verhoudings:
Hierdie verhoudings bepaal die volgende basisvektor en sy normaliseringsfaktor.
Versamel die \(m\) basisvektore wat deur die Lanczos-iterasie verkry is as
Na ’n eindige aantal Lanczos-iterasies geld die volgende verband:
Dit is die eindige Lanczos-verband vir die versamelde basis.
Hier is \(e_m\) die \(m\)-dimensionele eenheidsvektor waarvan die \(m\)-de komponent 1 is en die ander komponente nul is, en word die tridiagonale matriks soos volg gedefinieer:
Hierdie matriks is simmetries en tridiagonaal.
Die eiewaardes van die oorspronklike grootskaalse eiewaardeprobleem kan dus benader word deur die eiewaardes van die tridiagonale matriks \(T_m\) te bereken.
Verwante onderwerpe
- Frekwensieresponsanalise — frekwensierespons wat modale-analiseresultate gebruik
- Analisesoorte — funksionele oorsig van modale analise