!ORIENTATION
Дефинира локална координатна система.
Параметри
NAME = име на локалната координатна система
DEFINITION = COORDINATES (по подразбиране)/NODES/LOCAL_NODES
Когато DEFINITION = COORDINATES
(2-ри ред) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Променлива | Атрибут | Описание |
|---|---|---|
| a1, a2, a3 | R | Глобални координати на точка a |
| b1, b2, b3 | R | Глобални координати на точка b |
| c1, c2, c3 | R | Глобални координати на точка c |
Когато DEFINITION= NODES
(2-ри ред) a, b, c
| Променлива | Атрибут | Описание |
|---|---|---|
| a, b, c | I | Номера на възли |
Когато DEFINITION = LOCAL_NODES
(2-ри ред) a, b, c
| Променлива | Атрибут | Описание |
|---|---|---|
| a, b, c | I | Локални номера на възлите в елемента |
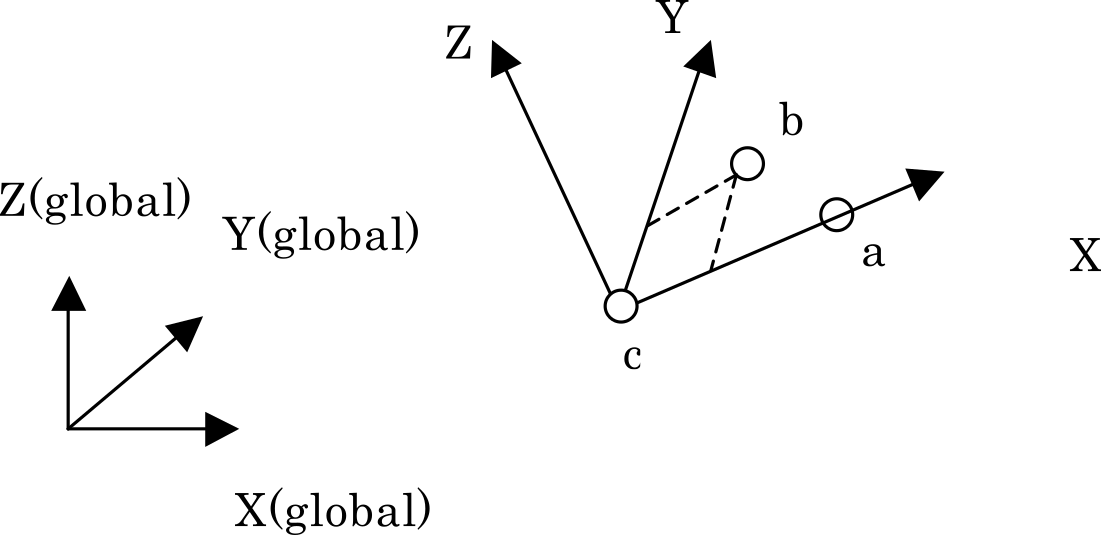
За всеки елемент се дефинира локална координатна система от координатите на собствените възли a, b и c на елемента. Връзката между a, b, c и координатните оси е показана на фигурата. Тъй като локалната координатна система може да има различна ориентация за всеки елемент, тази спецификация се използва за задаване на главните материални оси на анизотропен материал по формата на елемента. Локалната координатна система се оценява от деформираните координати на възлите и следователно следва завъртането и деформацията на елемента.
- И трите a, b и c трябва да бъдат зададени. Ако някой от тях бъде пропуснат, възниква грешка и анализът спира.
- Локалните номера на възлите трябва да са от 1 до 10 и да не надвишават броя на възлите на целевия елемент.
Пример
При дефиниране на локална координатна система от локалните възли 5, 1 и 8 на всеки елемент и прилагането ѝ към сечението с SECNUM=1