!ORIENTATION
Defineix un sistema de coordenades local.
Paràmetres
NAME = nom del sistema de coordenades local
DEFINITION = COORDINATES (valor predeterminat)/NODES/LOCAL_NODES
Quan DEFINITION = COORDINATES
(2a línia) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Nom de la variable | Atribut | Descripció |
|---|---|---|
| a1, a2, a3 | R | Coordenades globals del punt a |
| b1, b2, b3 | R | Coordenades globals del punt b |
| c1, c2, c3 | R | Coordenades globals del punt c |
Quan DEFINITION= NODES
(2a línia) a, b, c
| Nom de la variable | Atribut | Descripció |
|---|---|---|
| a, b, c | I | Números de node |
Quan DEFINITION = LOCAL_NODES
(2a línia) a, b, c
| Nom de la variable | Atribut | Descripció |
|---|---|---|
| a, b, c | I | Números de node locals dins de l'element |
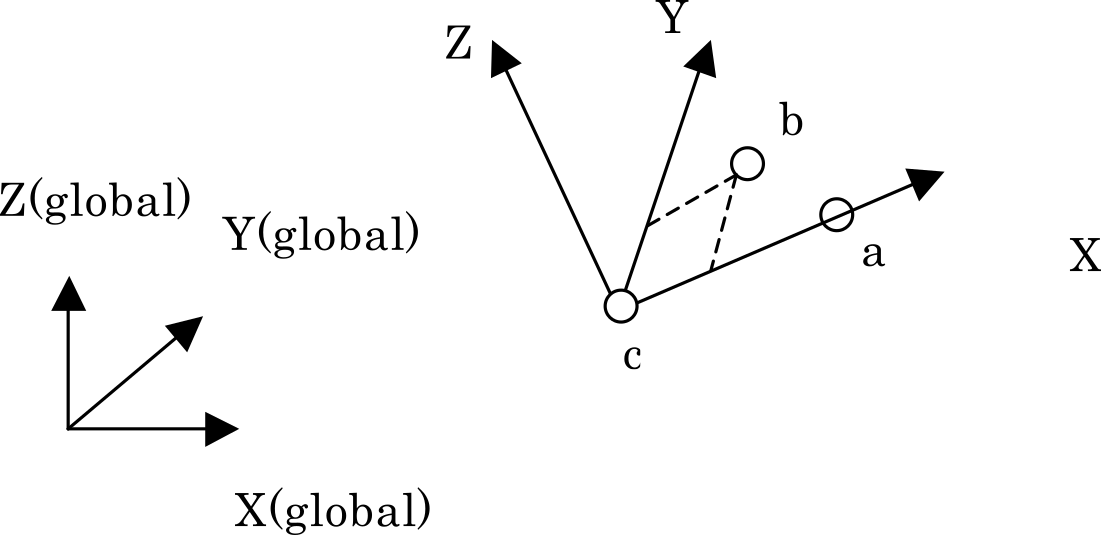
Per a cada element, es defineix un sistema de coordenades local a partir de les coordenades dels seus propis nodes a, b i c. La relació entre a, b, c i els eixos de coordenades es mostra a la figura. Com que el sistema de coordenades local pot tenir una orientació diferent per a cada element, aquesta especificació s'utilitza per assignar els eixos principals del material anisòtrop al llarg de la forma de l'element. El sistema de coordenades local s'avalua a partir de les coordenades nodals deformades i, per tant, segueix la rotació i la deformació de l'element.
- Cal especificar tots tres, a, b i c. Si se n'omet algun, es produeix un error i l'anàlisi s'atura.
- Els números de node locals han d'estar entre 1 i 10 i no poden superar el nombre de nodes de l'element objectiu.
Exemple
Quan es defineix un sistema de coordenades local a partir dels nodes locals 5, 1 i 8 de cada element i s'aplica a la secció amb SECNUM=1