Anàlisi modal
Problema generalitzat de valors propis
En l’anàlisi de vibracions lliures d’un medi continu, l’estructura es discretitza espacialment i es modelitza com un sistema de múltiples graus de llibertat amb masses concentrades, tal com es mostra a la figura 2.3.1. Per a un problema de vibració lliure sense amortiment, l’equació governant (equació del moviment) és la següent.
Aquí, \(u\) és el vector de desplaçaments generalitzats, \(M\) és la matriu de massa i \(K\) és la matriu de rigidesa. Sigui \(\omega\) la freqüència angular natural, siguin \(a\) i \(b\) constants arbitràries que no són totes dues zero, i sigui \(x\) un vector. Definim la funció
La seva segona derivada és
Substituint l’equació \(\eqref{eq:2.3.2}\) i l’equació \(\eqref{eq:2.3.3}\) a l’equació \(\eqref{eq:2.3.1}\), s’obté
Així s’obté l’equació anterior.
Per a una vibració no trivial, \(a \sin \omega t + b \cos \omega t\) no és idènticament zero.
Per tant, s’obté la relació anterior. Si es pren \(\lambda=\omega^2\), s’obté
Així s’obté l’equació anterior.
L’escalar \(\lambda\) s’anomena valor propi, el vector \(x\) s’anomena vector propi i el problema expressat per l’equació \(\eqref{eq:2.3.5}\) s’anomena problema generalitzat de valors propis.
La freqüència angular natural \(\omega\) s’obté del valor propi \(\lambda=\omega^2\), i el vector propi corresponent \(x\) representa una forma modal.
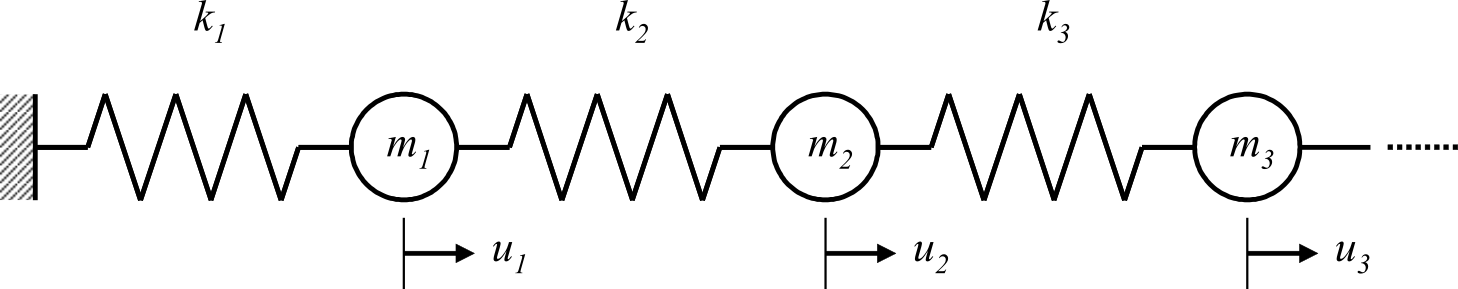
Figura 2.3.1 Exemple d’un sistema de múltiples graus de llibertat per a vibració lliure sense amortiment
Propietats i hipòtesis de les matrius
Per al problema generalitzat de valors propis \(Kx=\lambda Mx\) obtingut a la secció anterior, aquest manual pressuposa que les matrius són simètriques. Per a matrius complexes, això correspon a matrius hermítiques; per a matrius reals, correspon a matrius simètriques.
Sigui \(k_{ij}\) l’element \(ij\) de la matriu \(K\). La propietat hermítica és
expressada per l’equació anterior, on \(\bar{k}_{ji}\) és el conjugat complex de \(k_{ji}\). Per a matrius reals, aquesta relació esdevé \(k_{ij}=k_{ji}\).
Una matriu simètrica real \(H\) és definida positiva si, per a qualsevol vector no nul \(x\),
es compleix la desigualtat anterior. En aquest cas, tots els valors propis de \(H\) són positius.
En un problema estructural de valors propis, la matriu de massa \(M\) es tracta normalment com a definida positiva. La matriu de rigidesa \(K\), però, pot ser semidefinida positiva en funció de les restriccions i pot tenir valors propis nuls corresponents a modes de cos rígid.
Iteració inversa amb desplaçament
En l’anàlisi estructural pràctica per elements finits, generalment no calen tots els valors propis; sovint n’hi ha prou amb, com a màxim, uns quants valors propis d’ordre baix. HEC-MW està destinat a problemes de gran escala, en què les matrius són grans i extremadament disperses, amb molts elements nuls. Per tant, és important calcular eficientment els valors propis dels modes d’ordre baix tenint en compte aquestes característiques.
Per a un desplaçament \(\sigma\), si \(-\sigma\) no és un valor propi i \(K+\sigma M\) no és singular, l’equació \(\eqref{eq:2.3.5}\) es pot transformar de la manera següent.
Aquesta transformació deixa inalterat el vector propi \(x\) i transforma el valor propi \(\lambda\) en \(1/(\lambda+\sigma)\).
En conseqüència, com més proper és \(\lambda\) a \(-\sigma\), més gran és el valor absolut del valor propi transformat. En un problema estructural de valors propis, \(\lambda \geq 0\) i \(\sigma \geq 0\), de manera que el valor propi més baix es transforma en el valor propi amb el valor absolut més gran. Aprofitant aquesta propietat i aplicant a l’equació \(\eqref{eq:2.3.8}\) un mètode iteratiu que tendeix a convergir primer cap als valors propis de valor absolut gran, els valors propis d’ordre baix es poden obtenir eficientment en ordre ascendent.
Aquest mètode s’anomena iteració inversa amb desplaçament.
Per a anàlisis amb restriccions, FrontISTR estableix \(\sigma = 0\), i l’equació \(\eqref{eq:2.3.8}\) esdevé \(K^{-1} M x = \frac{1}{\lambda} x\), és a dir, iteració inversa sense desplaçament. En una anàlisi lliure–lliure sense restriccions, \(K\) és singular perquè té valors propis nuls corresponents a modes de cos rígid; assignar un valor positiu a \(\sigma\) regularitza \(K+\sigma M\). El valor de \(\sigma\) s’especifica mitjançant SIGMA a !EIGEN.
Mètode de Lanczos
Justificació de l’ús (comparació amb el mètode de Jacobi)
El mètode de Jacobi és un mètode clàssic ben conegut.
És eficaç quan la matriu és petita i densa. Tanmateix, com que les matrius que tracta HEC-MW són grans i disperses, no s’adopta el mètode de Jacobi; en lloc seu s’utilitza el mètode iteratiu de Lanczos.
Algorisme i característiques
Proposat per C. Lanczos a la dècada de 1950, aquest mètode és un algorisme per tridiagonalitzar una matriu i té les característiques següents.
- És un mètode iteratiu i pot efectuar el càlcul mantenint la matriu dispersa.
- Les seves operacions consisteixen principalment en productes matriu-vector, cosa que el fa molt adequat per a la paral·lelització.
- És molt adequat per a la descomposició geomètrica del domini associada a malles d’elements finits.
- Pot efectuar càlculs eficients limitant el nombre de valors propis o l’interval de modes que es vol obtenir.
El mètode de Lanczos parteix d’un vector inicial, construeix successivament vectors ortogonals i obté una base per a un subespai de Krylov.
En aritmètica de precisió finita, els errors d’arrodoniment poden fer que els vectors perdin l’ortogonalitat. Per reduir aquest efecte, la implementació de FrontISTR reortogonalitza cada vector respecte dels vectors de base de Lanczos ja obtinguts.
Interpretació geomètrica (subespai de Krylov)
Aplicant les transformacions de variables següents a l’equació \(\eqref{eq:2.3.8}\),
el problema es pot reescriure com
Així s’obté l’equació anterior.
Per a un vector arbitrari no nul \(q_0\),
l’espai generat per aquests vectors,
s’anomena subespai de Krylov.
El mètode de Lanczos construeix successivament una base per a aquest subespai de Krylov.
FrontISTR utilitza el producte escalar següent associat a la matriu de massa \(M\)
per ortonormalitzar la base. El producte escalar \(\langle x,y\rangle\) i la norma \(\|x\|\) que es mostren a les figures següents s’interpreten en els càlculs de FrontISTR com aquest producte escalar associat a \(M\) i la norma associada a \(M\),
respectivament.
Apliqueu la transformació lineal definida per la matriu \(A\) a un vector arbitrari \(q_0\), tal com es mostra a la figura 2.3.2.
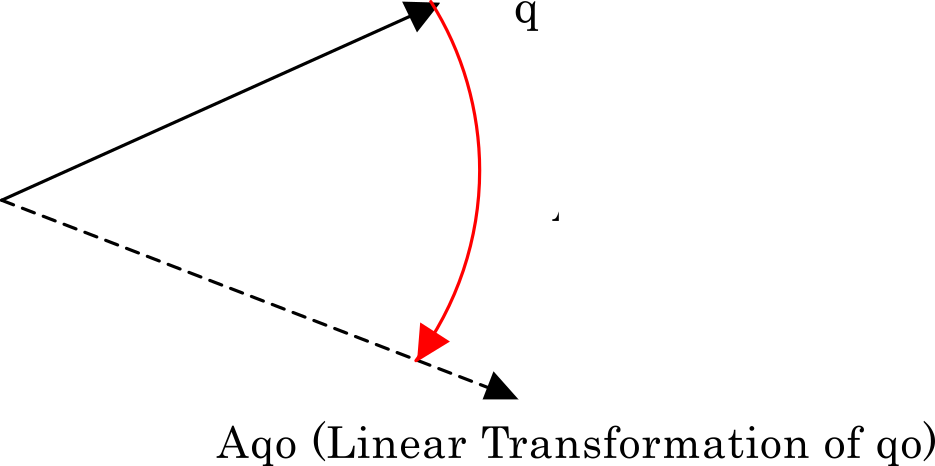
Figura 2.3.2 Transformació lineal de \(q_0\) mitjançant la matriu \(A\)
El vector transformat s’ortogonalitza dins l’espai generat per ell i el vector original. Concretament, s’efectua una ortogonalització de Gram-Schmidt tal com es mostra a la figura 2.3.3. Sigui \(r_1\) el vector resultant; normalitzant-lo s’obté \(q_1\).
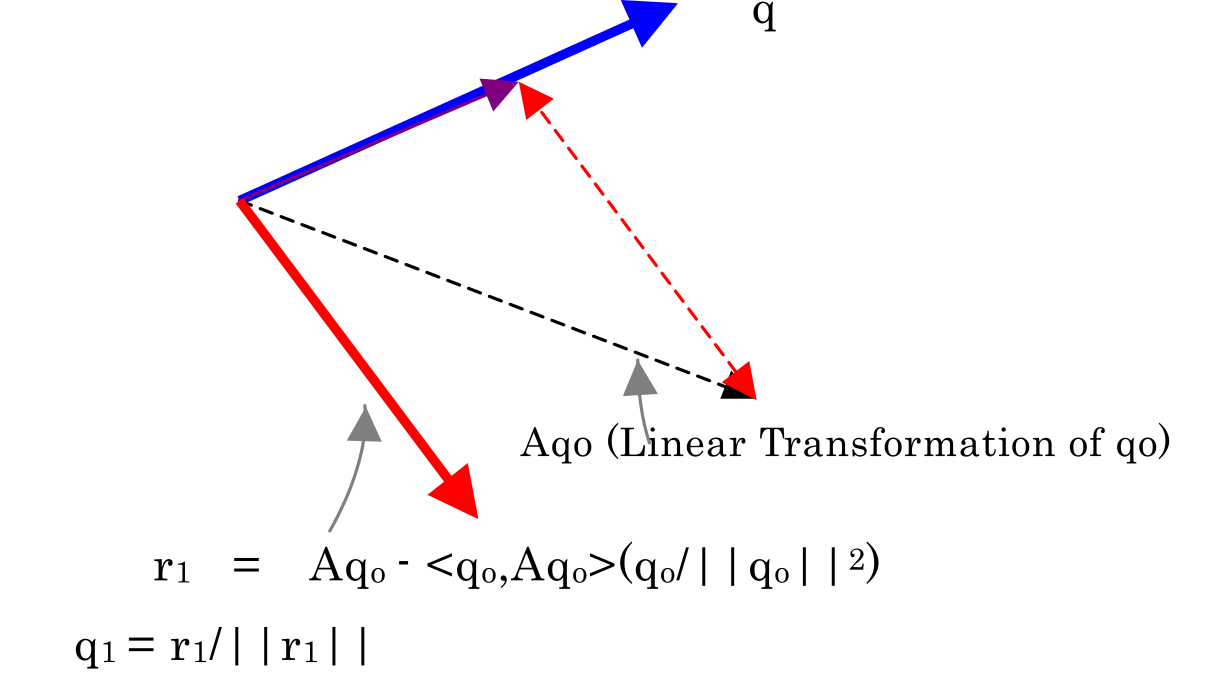
Figura 2.3.3 Vector \(q_1\) ortogonal a \(q_0\)
Mitjançant el mateix procediment s’obté \(q_2\) a partir de \(q_1\). Aquí, \(q_2\) és ortogonal tant a \(q_1\) com a \(q_0\), tal com es mostra a la figura 2.3.4.
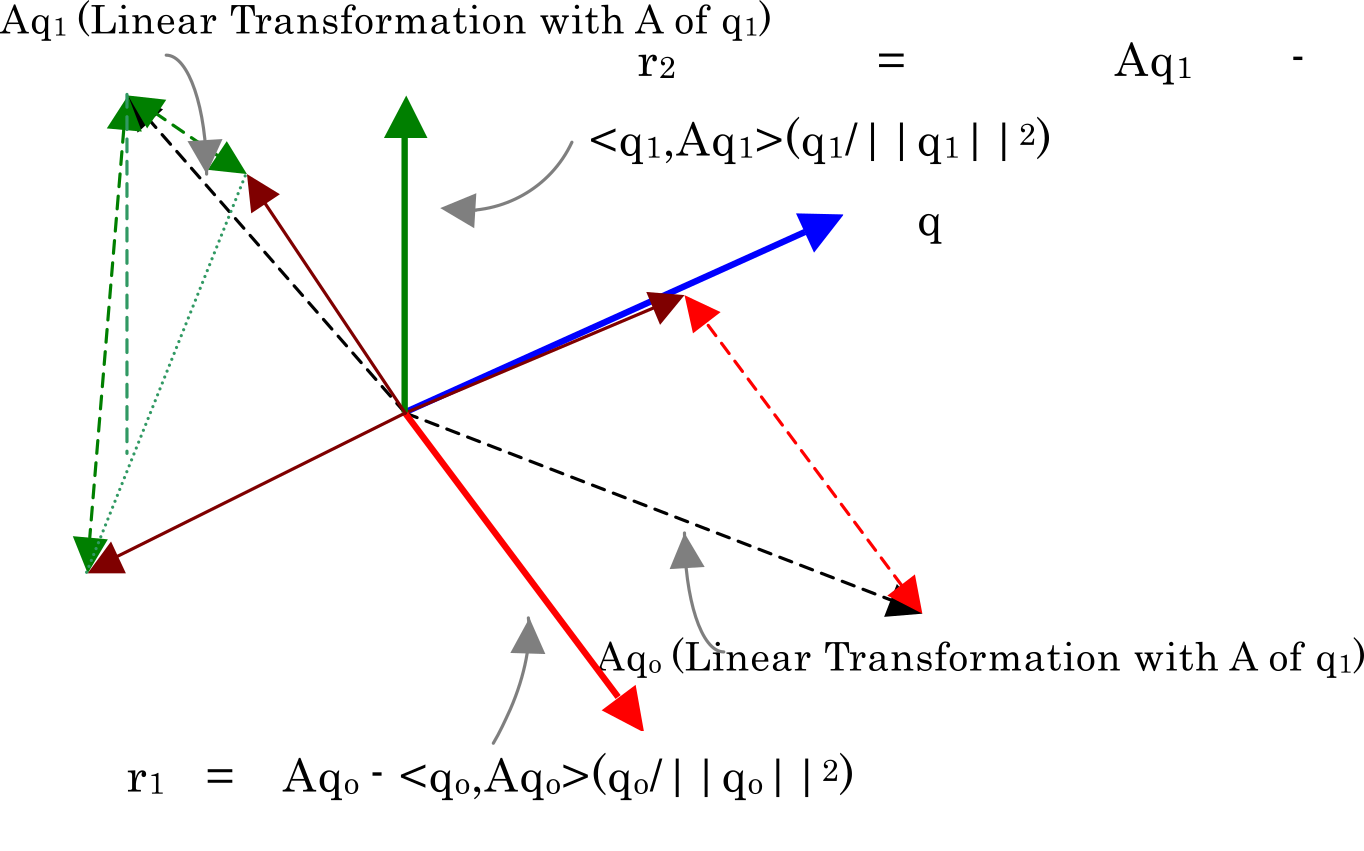
Figura 2.3.4 Vector \(q_2\) ortogonal a \(q_1\) i \(q_0\)
D’aquesta manera, el mètode de Lanczos construeix successivament una base ortonormal per al subespai de Krylov. Teòricament, la simetria del problema de valors propis permet expressar aquesta iteració com una relació de recurrència de tres termes que inclou els vectors de base més recents.
La implementació de FrontISTR, però, reortogonalitza cada vector respecte dels vectors de base de Lanczos ja obtinguts mitjançant el producte escalar associat a \(M\), per reduir la pèrdua d’ortogonalitat causada per l’aritmètica de precisió finita.
Tridiagonalització
En la iteració de Lanczos de FrontISTR, els vectors de base s’ortonormalitzen respecte del producte escalar associat a \(M\) descrit a la secció anterior, de manera que
es compleix la relació anterior.
Utilitzant la matriu \(A\) de l’equació \(\eqref{eq:2.3.10}\), la iteració teòrica de Lanczos es pot escriure com
Aquesta és la relació de recurrència de tres termes indicada anteriorment.
Primer, \(\alpha_i\) es defineix de la manera següent.
A continuació, el residu provisional es defineix mitjançant
l’expressió anterior.
Per reduir la pèrdua d’ortogonalitat causada per l’aritmètica de precisió finita, la implementació de FrontISTR reortogonalitza \(\tilde{r}_{i+1}\) respecte dels vectors de base de Lanczos ja obtinguts mitjançant el producte escalar associat a \(M\). Si \(r_{i+1}\) és el residu després de la reortogonalització, aleshores
es compleixen les relacions anteriors.
Agrupem els \(m\) vectors de base obtinguts per la iteració de Lanczos en
Aleshores, després d’un nombre finit d’iteracions de Lanczos,
es compleix la relació anterior.
Aquí, \(e_m\) és el vector unitari de dimensió \(m\) la component \(m\)-èsima del qual és 1 i totes les altres components són zero, i
és una matriu tridiagonal simètrica.
Així, els valors propis del problema original de valors propis de gran escala es poden aproximar calculant els valors propis de la matriu tridiagonal \(T_m\).
Temes relacionats
- Anàlisi de resposta en freqüència — Resposta en freqüència mitjançant els resultats de l’anàlisi modal
- Tipus d’anàlisi — Visió general funcional de l’anàlisi modal