!ORIENTATION
Definerer et lokalt koordinatsystem.
Parametre
Når DEFINITION = COORDINATES
(2. linje) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Variabelnavn | Attribut | Indhold |
|---|---|---|
| a1, a2, a3 | R | Globale koordinater for punkt a |
| b1, b2, b3 | R | Globale koordinater for punkt b |
| c1, c2, c3 | R | Globale koordinater for punkt c |
Når DEFINITION= NODES
(2. linje) a, b, c
| Variabelnavn | Attribut | Indhold |
|---|---|---|
| a, b, c | I | Knudenumre |
Når DEFINITION = LOCAL_NODES
(2. linje) a, b, c
| Variabelnavn | Attribut | Indhold |
|---|---|---|
| a, b, c | I | Lokale knudenumre i elementet |
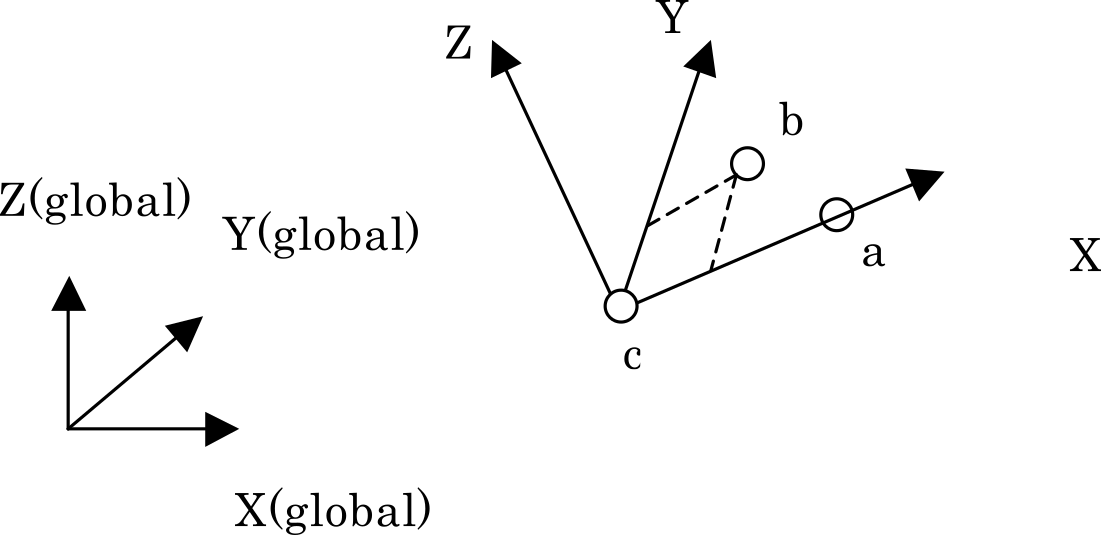
For hvert element defineres et lokalt koordinatsystem ud fra koordinaterne for elementets egne knuder a, b og c. Forholdet mellem a, b, c og koordinatakserne er vist i figuren. Da det lokale koordinatsystem kan have forskellig orientering for hvert element, bruges denne angivelse til at tildele et anisotropt materiales hovedakser langs elementets form. Det lokale koordinatsystem evalueres ud fra de deformerede knudekoordinater og følger derfor elementets rotation og deformation.
- Alle tre, a, b og c, skal angives. Hvis en af dem udelades, opstår der en fejl, og analysen stopper.
- Lokale knudenumre skal være mellem 1 og 10 og må ikke overstige antallet af knuder i målelementet.
Eksempel
Når et lokalt koordinatsystem defineres ud fra de lokale knuder 5, 1 og 8 i hvert element og anvendes på sektionen med SECNUM=1