Eksempel med virkelig model til lineær dynamisk analyse
Analysemodel
Ved den lineære dynamiske analyse anvendes maskindelen vist i figur 9.3.1 som virkelig model. For denne virkelige model opstilles fire verifikationseksempler med forskellige belastningsbetingelser og dæmpningskoefficienter. En oversigt vises i tabel 9.3.1.
Tabel 9.3.1 Verifikationseksempler med virkelig model til lineær dynamisk analyse
| Case | Elementtype | Verifikationsmodel | Belastningsbetingelse | Dæmpning | Antal knuder | Antal frihedsgrader |
|---|---|---|---|---|---|---|
| EX31A | 342 | Indgrebsmodel | Trinlast \(F_0\) | Nej | 15,214 | 45,642 |
| EX31B | 342 | Trinlast \(F_0\) | Ja | 15,214 | 45,642 | |
| EX31C | 342 | Firkantpuls \(F_1\) | Nej | 15,214 | 45,642 | |
| EX31D | 342 | Firkantpuls \(F_1\) | Ja | 15,214 | 45,642 |
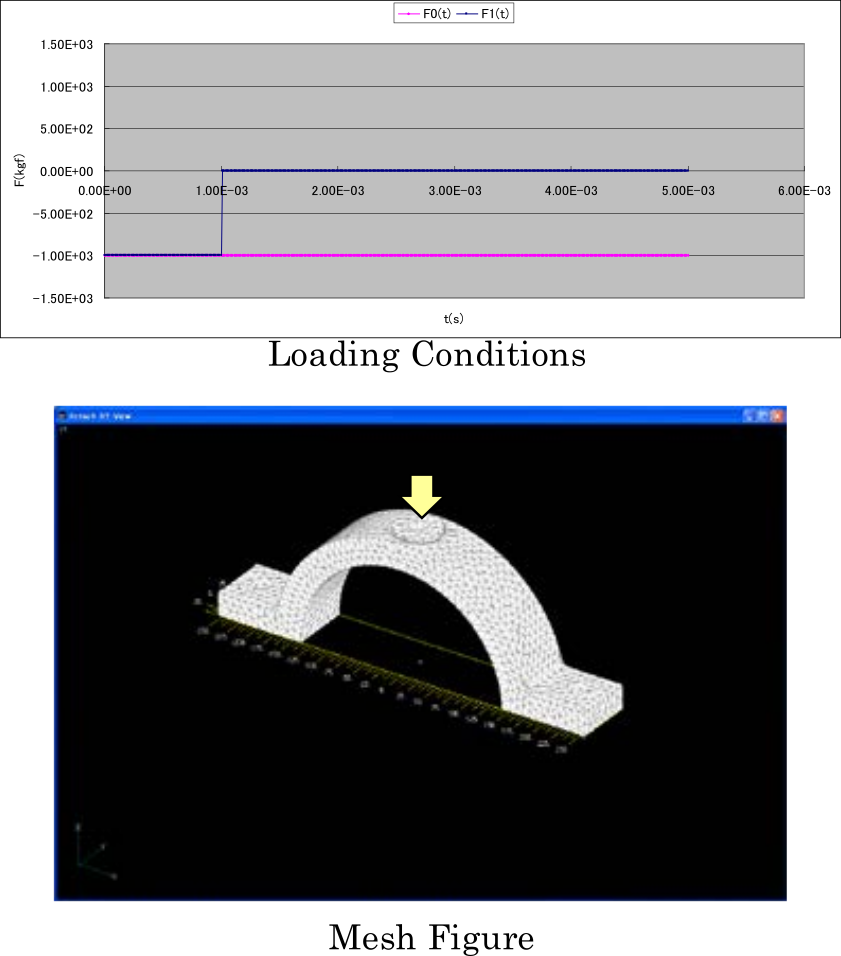
Figur 9.3.1 Indgrebsmodel
Analyseresultater
Eksempler på analyseresultaterne vises i figur 9.3.2 til 9.3.3.

Figur 9.3.2 Tidshistorik for forskydningen \(u_z\) ved excitationspunktet

Figur 9.3.3 Deformationsfigur og ækvivalent spændingsfordeling (deformationsfaktor 5.0): EX31C