Modalanalyse
Verallgemeinertes Eigenwertproblem
Bei der Analyse freier Schwingungen eines Kontinuums wird dieses räumlich diskretisiert und als Mehrfreiheitsgradsystem mit konzentrierten Massen modelliert, wie in Abbildung 2.3.1 dargestellt. Für ein ungedämpftes freies Schwingungsproblem lautet die maßgebende Gleichung (Bewegungsgleichung) wie folgt.
Dabei ist \(u\) der verallgemeinerte Verschiebungsvektor, \(M\) die Massenmatrix und \(K\) die Steifigkeitsmatrix. Sei \(\omega\) die Eigenkreisfrequenz, seien \(a\) und \(b\) beliebige Konstanten, die nicht beide null sind, und sei \(x\) ein Vektor. Definiert wird die Funktion
Ihre zweite Ableitung lautet
Durch Einsetzen von Gleichung \(\eqref{eq:2.3.2}\) und Gleichung \(\eqref{eq:2.3.3}\) in Gleichung \(\eqref{eq:2.3.1}\) erhält man
Damit ergibt sich die obige Beziehung.
Für eine nichttriviale Schwingung ist \(a \sin \omega t + b \cos \omega t\) nicht identisch null. Daher gilt
Damit erhält man die obige Beziehung. Setzt man somit \(\lambda=\omega^2\), ergibt sich
Damit erhält man die obige Gleichung.
Der Skalar \(\lambda\) wird Eigenwert, der Vektor \(x\) Eigenvektor und das durch Gleichung \(\eqref{eq:2.3.5}\) dargestellte Problem verallgemeinertes Eigenwertproblem genannt.
Aus dem Eigenwert \(\lambda=\omega^2\) ergibt sich die Eigenkreisfrequenz \(\omega\); der zugehörige Eigenvektor \(x\) beschreibt die Schwingungsform.
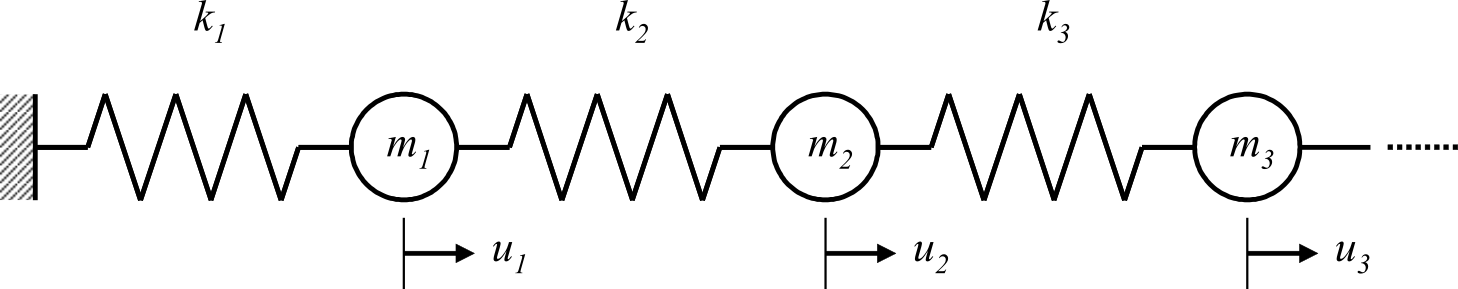
Abbildung 2.3.1 Beispiel eines Mehrfreiheitsgradsystems bei ungedämpfter freier Schwingung
Matrixeigenschaften und Annahmen
Für das im vorangegangenen Abschnitt erhaltene verallgemeinerte Eigenwertproblem \(Kx=\lambda Mx\) wird in diesem Handbuch die Symmetrie der beteiligten Matrizen vorausgesetzt. Bei komplexen Matrizen entspricht dies hermiteschen Matrizen, bei reellen Matrizen symmetrischen Matrizen.
Sei \(k_{ij}\) der \(ij\)-Eintrag der Matrix \(K\). Die hermitesche Eigenschaft wird ausgedrückt durch
Dabei ist \(\bar{k}_{ji}\) das komplex Konjugierte von \(k_{ji}\). Für reelle Matrizen wird diese Beziehung zu \(k_{ij}=k_{ji}\).
Eine reelle symmetrische Matrix \(H\) heißt positiv definit, wenn für jeden von null verschiedenen Vektor \(x\) gilt:
Die obige Ungleichung ist erfüllt. In diesem Fall sind alle Eigenwerte von \(H\) positiv.
Bei strukturellen Eigenwertproblemen wird die Massenmatrix \(M\) üblicherweise als positiv definit behandelt. Die Steifigkeitsmatrix \(K\) kann dagegen abhängig von den Zwangsbedingungen positiv semidefinit sein und Nulleigenwerte besitzen, die Starrkörpermoden entsprechen.
Verschobene inverse Iteration
Bei der Strukturanalyse mit der Finite-Elemente-Methode werden in der Praxis im Allgemeinen nicht alle Eigenwerte benötigt; häufig genügen wenige Eigenwerte niedriger Ordnung. HEC-MW ist für großskalige Probleme vorgesehen, bei denen die Matrizen groß und äußerst dünn besetzt sind und viele Nulleinträge enthalten. Daher ist es wichtig, die Eigenwerte der Moden niedriger Ordnung unter Berücksichtigung dieser Eigenschaften effizient zu berechnen.
Für einen Shift \(\sigma\) gilt: Ist \(-\sigma\) kein Eigenwert und ist \(K+\sigma M\) nichtsingulär, lässt sich Gleichung \(\eqref{eq:2.3.5}\) wie folgt umformen.
Diese Transformation lässt den Eigenvektor \(x\) unverändert und bildet den Eigenwert \(\lambda\) auf \(1/(\lambda+\sigma)\) ab.
Je näher \(\lambda\) an \(-\sigma\) liegt, desto größer ist daher der Betrag des transformierten Eigenwerts. Bei strukturellen Eigenwertproblemen gilt \(\lambda \geq 0\) und \(\sigma \geq 0\); folglich wird der niedrigste Eigenwert auf den Eigenwert mit dem größten Betrag abgebildet. Wendet man unter Ausnutzung dieser Eigenschaft ein iteratives Verfahren, das tendenziell zuerst zu Eigenwerten mit großem Betrag konvergiert, auf Gleichung \(\eqref{eq:2.3.8}\) an, lassen sich die Eigenwerte niedriger Ordnung effizient in aufsteigender Reihenfolge bestimmen.
Dieses Verfahren wird verschobene inverse Iteration genannt.
Bei Analysen mit Zwangsbedingungen setzt FrontISTR \(\sigma = 0\); Gleichung \(\eqref{eq:2.3.8}\) wird dann zu \(K^{-1} M x = \frac{1}{\lambda} x\), also zu einer inversen Iteration ohne Shift. Bei einer Analyse ohne Zwangsbedingungen (Free-Free-Analyse) ist \(K\) singulär, weil die Matrix Nulleigenwerte besitzt, die Starrkörpermoden entsprechen; ein positiver Wert für \(\sigma\) regularisiert \(K+\sigma M\). Der Wert von \(\sigma\) wird mit SIGMA in !EIGEN angegeben.
Lanczos-Verfahren
Begründung der Wahl (Vergleich mit dem Jacobi-Verfahren)
Unter den klassischen Verfahren ist das Jacobi-Verfahren weithin bekannt.
Dieses Verfahren ist bei kleinen, dichten Matrizen wirksam. Da die von HEC-MW behandelten Matrizen jedoch groß und dünn besetzt sind, wird das Jacobi-Verfahren nicht verwendet; stattdessen kommt das iterative Lanczos-Verfahren zum Einsatz.
Algorithmus und Eigenschaften
Dieses von C. Lanczos in den 1950er-Jahren vorgeschlagene Verfahren ist ein Algorithmus zur Tridiagonalisierung einer Matrix und besitzt die folgenden Eigenschaften.
- Es ist ein iteratives Verfahren und kann die Berechnung durchführen, während die Matrix dünn besetzt bleibt.
- Seine Operationen bestehen hauptsächlich aus Matrix-Vektor-Produkten, sodass es sich gut für die Parallelisierung eignet.
- Es eignet sich gut für die geometrische Gebietszerlegung in Verbindung mit Finite-Elemente-Netzen.
- Durch Begrenzung der Anzahl der zu bestimmenden Eigenwerte oder des Modenbereichs sind effiziente Berechnungen möglich.
Das Lanczos-Verfahren startet mit einem Anfangsvektor, konstruiert sukzessive orthogonale Vektoren und bestimmt eine Basis für einen Krylov-Unterraum.
Bei Arithmetik mit endlicher Genauigkeit können Rundungsfehler dazu führen, dass die Vektoren ihre Orthogonalität verlieren. Um diesen Effekt zu unterdrücken, reorthogonalisiert die FrontISTR-Implementierung jeden Vektor gegenüber den bereits bestimmten Lanczos-Basisvektoren.
Geometrische Bedeutung (Krylov-Unterraum)
Durch Anwendung der folgenden Variablentransformationen auf Gleichung \(\eqref{eq:2.3.8}\)
lässt sich das Problem umschreiben als
Damit erhält man die obige Gleichung.
Für einen beliebigen von null verschiedenen Vektor \(q_0\)
wird der von diesen Vektoren aufgespannte Raum
Krylov-Unterraum genannt.
Das Lanczos-Verfahren konstruiert sukzessive eine Basis dieses Krylov-Unterraums.
FrontISTR verwendet das folgende, zur Massenmatrix \(M\) gehörende Skalarprodukt
zur Orthonormalisierung der Basis. Das in den folgenden Abbildungen dargestellte Skalarprodukt \(\langle x,y\rangle\) und die Norm \(\|x\|\) werden bei FrontISTR-Berechnungen als dieses \(M\)-Skalarprodukt beziehungsweise die zugehörige \(M\)-Norm
interpretiert.
Auf einen beliebigen Vektor \(q_0\) wird die durch die Matrix \(A\) definierte lineare Transformation angewandt, wie in Abbildung 2.3.2 dargestellt.
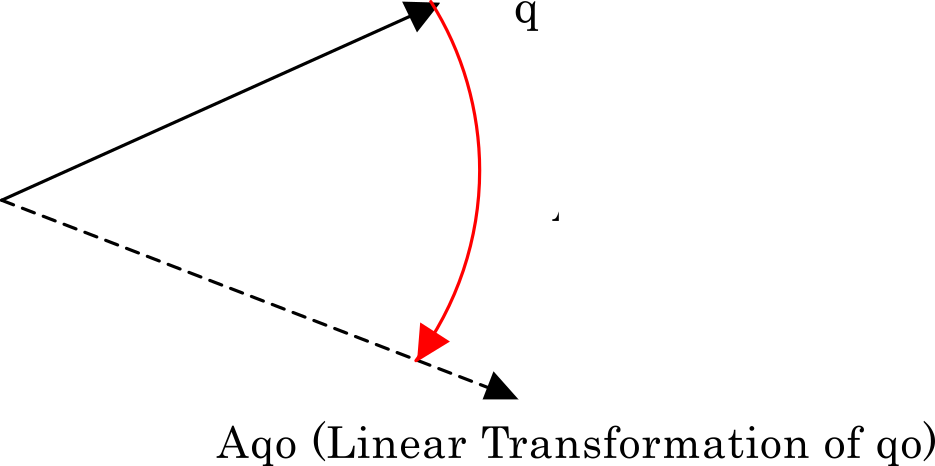
Abbildung 2.3.2 Lineare Transformation von \(q_0\) durch die Matrix \(A\)
Der transformierte Vektor wird innerhalb des von ihm und dem ursprünglichen Vektor aufgespannten Raums orthogonalisiert. Konkret wird die in Abbildung 2.3.3 dargestellte Gram-Schmidt-Orthogonalisierung durchgeführt. Der resultierende Vektor werde mit \(r_1\) bezeichnet; durch seine Normierung erhält man \(q_1\).
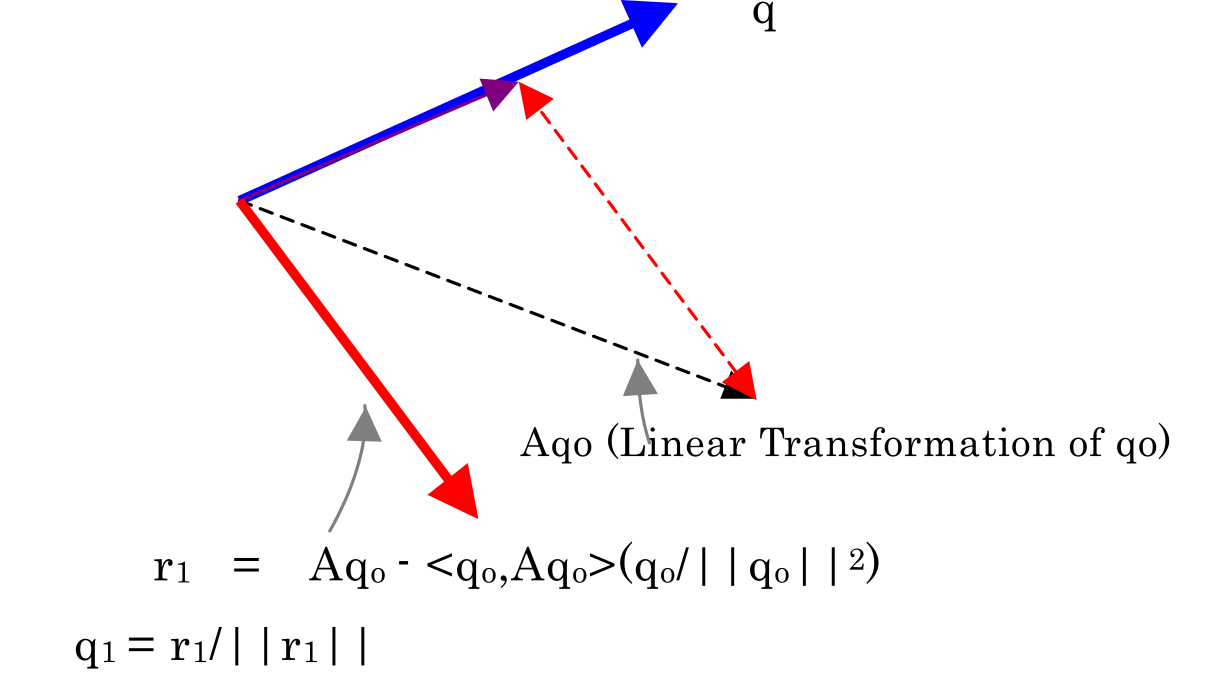
Abbildung 2.3.3 Zu \(q_0\) orthogonaler Vektor \(q_1\)
Mit demselben Verfahren wird \(q_2\) aus \(q_1\) bestimmt. Dabei ist \(q_2\) sowohl zu \(q_1\) als auch zu \(q_0\) orthogonal, wie in Abbildung 2.3.4 gezeigt.
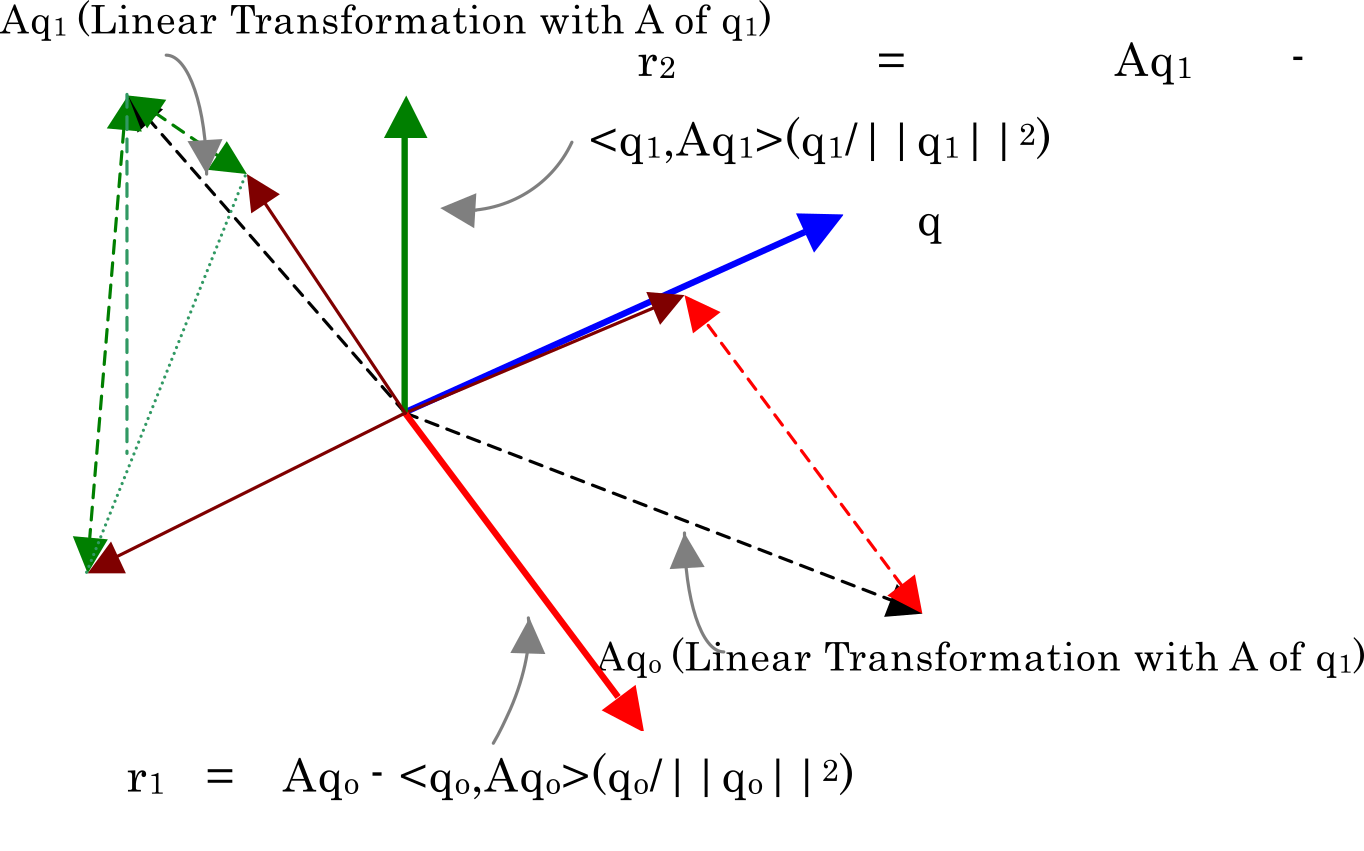
Abbildung 2.3.4 Zu \(q_1\) und \(q_0\) orthogonaler Vektor \(q_2\)
Auf diese Weise konstruiert das Lanczos-Verfahren sukzessive eine Orthonormalbasis des Krylov-Unterraums. Theoretisch ermöglicht die Symmetrie des betrachteten Eigenwertproblems, diese Iteration als Dreitermrekursion unter Verwendung der zuletzt bestimmten Basisvektoren auszudrücken.
Die FrontISTR-Implementierung führt dagegen mit dem \(M\)-Skalarprodukt eine Reorthogonalisierung gegenüber den bereits bestimmten Lanczos-Basisvektoren durch, um den durch Arithmetik mit endlicher Genauigkeit verursachten Verlust der Orthogonalität zu unterdrücken.
Tridiagonalisierung
Bei der Lanczos-Iteration in FrontISTR werden die Basisvektoren bezüglich des im vorangegangenen Abschnitt beschriebenen \(M\)-Skalarprodukts orthonormalisiert, sodass
die obige Beziehung gilt.
Unter Verwendung der Matrix \(A\) aus Gleichung \(\eqref{eq:2.3.10}\) lautet die theoretische Lanczos-Iteration
und wird damit durch die obige Dreitermrekursion beschrieben.
Zunächst wird \(\alpha_i\) definiert durch
Anschließend wird das vorläufige Residuum definiert als
Damit ist das vorläufige Residuum festgelegt.
Um den durch Arithmetik mit endlicher Genauigkeit verursachten Verlust der Orthogonalität zu unterdrücken, reorthogonalisiert die FrontISTR-Implementierung \(\tilde{r}_{i+1}\) mit dem \(M\)-Skalarprodukt gegenüber den bereits bestimmten Lanczos-Basisvektoren. Ist \(r_{i+1}\) das Residuum nach der Reorthogonalisierung, dann gilt
Damit gelten die obigen Beziehungen.
Fasst man die durch die Lanczos-Iteration erhaltenen \(m\) Basisvektoren zusammen zu
so gilt nach einer endlichen Anzahl von Lanczos-Iterationen
die obige Beziehung.
Dabei ist \(e_m\) der \(m\)-dimensionale Einheitsvektor, dessen \(m\)-te Komponente 1 ist, und
ist eine symmetrische tridiagonale Matrix.
Somit lassen sich die Eigenwerte des ursprünglichen großskaligen Eigenwertproblems durch Berechnung der Eigenwerte der tridiagonalen Matrix \(T_m\) approximieren.
Verwandte Themen
- Frequenzganganalyse — Frequenzgang unter Verwendung der Ergebnisse der Modalanalyse
- Analysetypen — Funktionsübersicht zur Modalanalyse