!ORIENTATION
Define un sistema de coordenadas local.
Parámetros
NAME = nombre del sistema de coordenadas local
DEFINITION = COORDINATES (valor predeterminado)/NODES/LOCAL_NODES
Cuando DEFINITION = COORDINATES
(2.ª línea) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Variable | Tipo | Descripción |
|---|---|---|
| a1, a2, a3 | R | Coordenadas globales del punto a |
| b1, b2, b3 | R | Coordenadas globales del punto b |
| c1, c2, c3 | R | Coordenadas globales del punto c |
Cuando DEFINITION= NODES
(2.ª línea) a, b, c
| Variable | Tipo | Descripción |
|---|---|---|
| a, b, c | I | Números de nodo |
Cuando DEFINITION = LOCAL_NODES
(2.ª línea) a, b, c
| Variable | Tipo | Descripción |
|---|---|---|
| a, b, c | I | Números de nodo locales dentro del elemento |
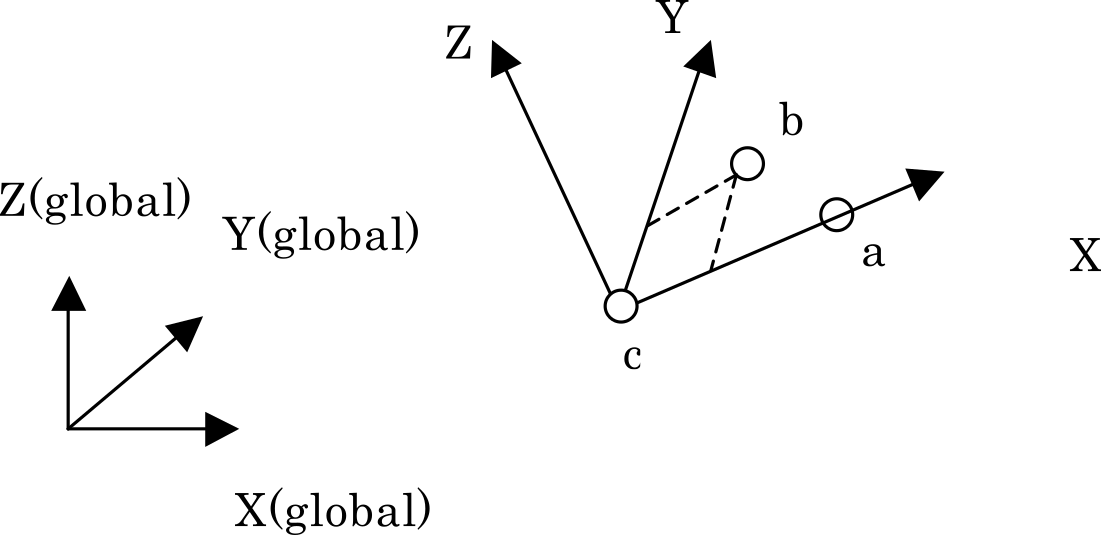
Para cada elemento, se define un sistema de coordenadas local a partir de las coordenadas de los nodos a, b y c del propio elemento. La relación entre a, b, c y los ejes de coordenadas se muestra en la figura. Como el sistema de coordenadas local puede tener una orientación diferente para cada elemento, esta especificación se utiliza para definir los ejes principales del material anisótropo siguiendo la forma del elemento. El sistema de coordenadas local se evalúa a partir de las coordenadas nodales deformadas, por lo que sigue la rotación y la deformación del elemento.
- Deben especificarse los tres nodos a, b y c. Si se omite alguno, se produce un error y el análisis se detiene.
- Los números de nodo locales deben estar comprendidos entre 1 y 10 y no deben superar el número de nodos del elemento de destino.
Ejemplo
Al definir un sistema de coordenadas local a partir de los nodos locales 5, 1 y 8 de cada elemento y aplicarlo a la sección con SECNUM=1