!ORIENTATION
یک دستگاه مختصات محلی را تعریف میکند.
پارامترها
در حالت DEFINITION = COORDINATES
(خط دوم) a1, a2, a3, b1, b2, b3, c1, c2, c3
| نام متغیر | ویژگی | توضیح |
|---|---|---|
| a1, a2, a3 | R | مختصات سراسری نقطه a |
| b1, b2, b3 | R | مختصات سراسری نقطه b |
| c1, c2, c3 | R | مختصات سراسری نقطه c |
در حالت DEFINITION= NODES
(خط دوم) a, b, c
| نام متغیر | ویژگی | توضیح |
|---|---|---|
| a, b, c | I | شماره گرهها |
در حالت DEFINITION = LOCAL_NODES
(خط دوم) a, b, c
| نام متغیر | ویژگی | توضیح |
|---|---|---|
| a, b, c | I | شماره گرههای محلی در المان |
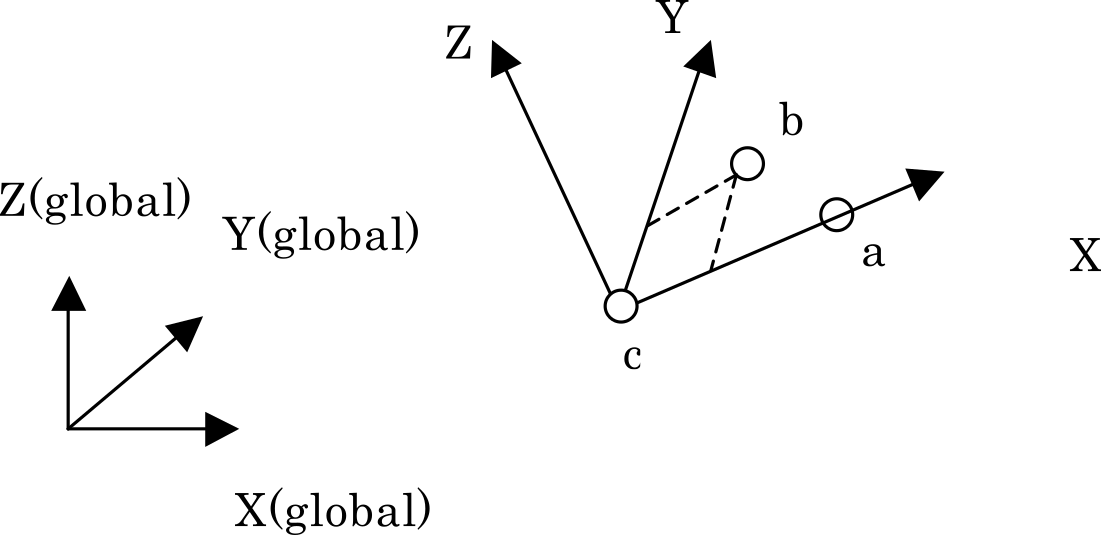
برای هر المان، دستگاه مختصات محلی از مختصات گرههای a، b و c همان المان تعریف میشود. رابطه بین a، b، c و محورهای مختصات در شکل نشان داده شده است. از آنجا که جهت دستگاه مختصات محلی میتواند برای هر المان متفاوت باشد، این روش برای تعیین محورهای اصلی ماده در مواد ناهمسانگرد در امتداد شکل المان بهکار میرود. دستگاه مختصات محلی از مختصات گرهها پس از تغییرشکل ارزیابی میشود، بنابراین چرخش و تغییرشکل المان را دنبال میکند.
- هر سه مورد a، b و c باید مشخص شوند. اگر هر یک حذف شود، خطا رخ میدهد و تحلیل متوقف میشود.
- شماره گره محلی باید بین 1 تا 10 باشد و از تعداد گرههای المان هدف بیشتر نباشد.
مثال استفاده
در حالتی که دستگاه مختصات محلی از گرههای محلی 5، 1 و 8 هر المان تعریف شود و به مقطع با SECNUM=1 اعمال گردد