!ORIENTATION
Définit un système de coordonnées local.
Paramètres
NAME = nom du système de coordonnées local
DEFINITION = COORDINATES (valeur par défaut)/NODES/LOCAL_NODES
Lorsque DEFINITION = COORDINATES
(2e ligne) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Nom de variable | Type | Description |
|---|---|---|
| a1, a2, a3 | R | Coordonnées globales du point a |
| b1, b2, b3 | R | Coordonnées globales du point b |
| c1, c2, c3 | R | Coordonnées globales du point c |
Lorsque DEFINITION= NODES
(2e ligne) a, b, c
| Nom de variable | Type | Description |
|---|---|---|
| a, b, c | I | Numéros de nœuds |
Lorsque DEFINITION = LOCAL_NODES
(2e ligne) a, b, c
| Nom de variable | Type | Description |
|---|---|---|
| a, b, c | I | Numéros de nœuds locaux dans l’élément |
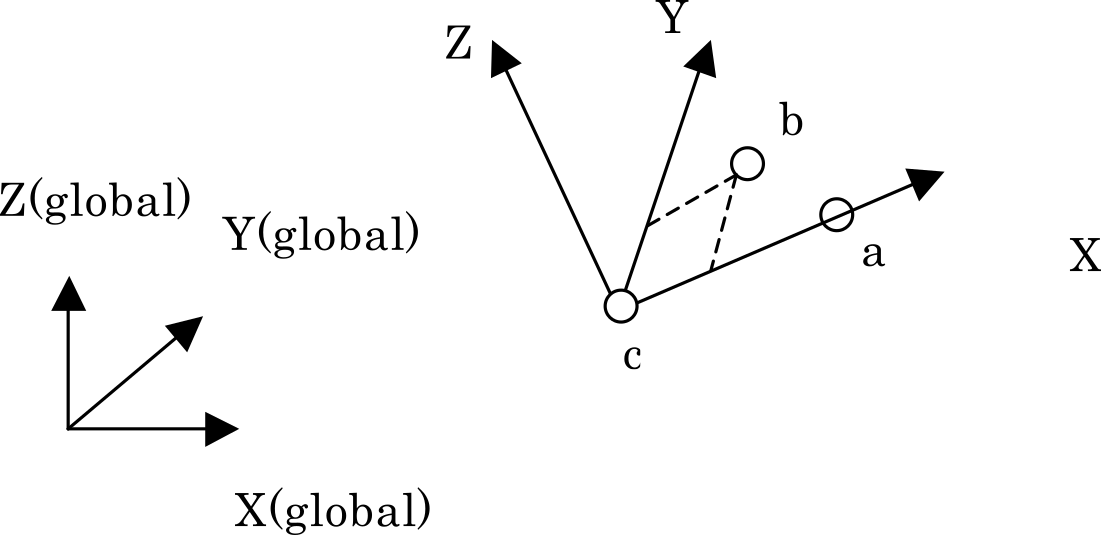
Pour chaque élément, un repère local est défini à partir des coordonnées des nœuds a, b et c de cet élément. La relation entre a, b, c et les axes de coordonnées est illustrée sur la figure. Comme le repère local peut avoir une orientation différente pour chaque élément, cette spécification permet d’orienter les axes principaux du matériau anisotrope suivant la forme de l’élément. Le repère local est évalué à partir des coordonnées nodales après déformation ; il suit donc la rotation et la déformation de l’élément.
- Les trois nœuds a, b et c doivent être spécifiés. Si l’un d’eux est omis, une erreur se produit et l’analyse s’arrête.
- Les numéros de nœuds locaux doivent être compris entre 1 et 10 et ne doivent pas dépasser le nombre de nœuds de l’élément cible.
Exemple
Lors de la définition d’un repère local à partir des nœuds locaux 5, 1 et 8 de chaque élément et de son application à la section avec SECNUM=1