મોડલ વિશ્લેષણ
સામાન્યીકૃત આઇગનમૂલ્ય સમસ્યા
સતત માધ્યમના મુક્ત કંપનનું વિશ્લેષણ કરતી વખતે અવકાશીય વિવિક્તીકરણ કરીને તેને આકૃતિ 2.3.1માં બતાવ્યા મુજબ કેન્દ્રિત દ્રવ્યમાનો ધરાવતી બહુ-સ્વતંત્રતા-અંશ પ્રણાલી તરીકે મોડેલ કરવામાં આવે છે. અવમંદન વિનાના મુક્ત કંપન માટે શાસક સમીકરણ (ગતિનું સમીકરણ) નીચે મુજબ છે.
અહીં \(u\) સામાન્યીકૃત વિસ્થાપન વેક્ટર, \(M\) દ્રવ્યમાન મેટ્રિક્સ અને \(K\) કઠોરતા મેટ્રિક્સ છે. પ્રાકૃતિક કોણીય આવર્તનને \(\omega\), એકસાથે બન્ને શૂન્ય ન હોય એવા મનસ્વી અચલાંકોને \(a\), \(b\), અને \(x\)-ને વેક્ટર માનીને નીચેનું ફંક્શન વ્યાખ્યાયિત કરીએ છીએ.
આ ફંક્શનનું દ્વિતીય અવકલન
સમીકરણો \(\eqref{eq:2.3.2}\) અને \(\eqref{eq:2.3.3}\) ને સમીકરણ \(\eqref{eq:2.3.1}\) માં પ્રતિસ્થાપિત કરીએ તો
મળે છે.
અતુચ્છ કંપન માટે \(a \sin \omega t + b \cos \omega t\) સર્વસમી રીતે શૂન્ય નથી; તેથી
મળે છે. તેથી \(\lambda=\omega^2\) મૂકીએ તો
મળે છે.
ગુણાંક \(\lambda\) ને આઇગનમૂલ્ય અને વેક્ટર \(x\) ને આઇગનવેક્ટર કહે છે; સમીકરણ \(\eqref{eq:2.3.5}\) દ્વારા વ્યક્ત થતી સમસ્યાને સામાન્યીકૃત આઇગનમૂલ્ય સમસ્યા કહે છે.
આઇગનમૂલ્ય \(\lambda=\omega^2\) પરથી પ્રાકૃતિક કોણીય આવર્તન \(\omega\) મળે છે અને તેને અનુરૂપ આઇગનવેક્ટર \(x\) કંપન મોડ દર્શાવે છે.
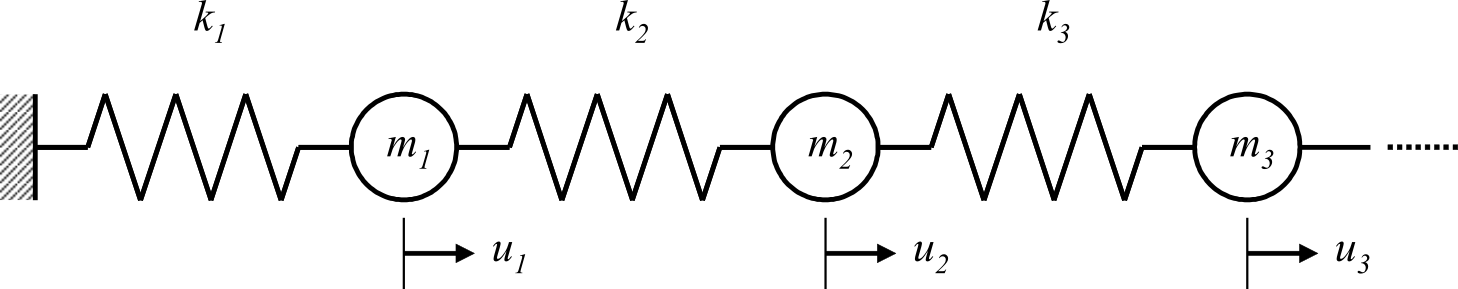
આકૃતિ 2.3.1 અવમંદન વિનાના મુક્ત કંપનની બહુ-સ્વતંત્રતા-અંશ પ્રણાલીનું ઉદાહરણ
મેટ્રિક્સના ગુણધર્મો અને ધારણાઓ
પાછલા વિભાગમાં મેળવેલી સામાન્યીકૃત આઇગનમૂલ્ય સમસ્યા \(Kx=\lambda Mx\) માટે આ માર્ગદર્શિકા સંબંધિત મેટ્રિક્સોની સમમિતિ માને છે. સંકુલ મેટ્રિક્સના કિસ્સામાં આ હર્મિટિયન મેટ્રિક્સને અને વાસ્તવિક મેટ્રિક્સના કિસ્સામાં સમમિત મેટ્રિક્સને અનુરૂપ છે.
મેટ્રિક્સ \(K\) ના \(ij\) ઘટકને \(k_{ij}\) તરીકે દર્શાવીએ તો હર્મિટિયન ગુણધર્મ નીચે મુજબ વ્યક્ત થાય છે.
અહીં \(\bar{k}_{ji}\), \(k_{ji}\) નો સંકુલ સંયુગ્મ છે. વાસ્તવિક મેટ્રિક્સના કિસ્સામાં આ સંબંધ \(k_{ij}=k_{ji}\) થાય છે.
આ ઉપરાંત, દરેક અશૂન્ય વેક્ટર \(x\) માટે નીચેનો સંબંધ સત્ય હોય ત્યારે વાસ્તવિક સમમિત મેટ્રિક્સ \(H\) ને ધન-નિશ્ચિત કહે છે.
આ સ્થિતિમાં \(H\) ના બધા આઇગનમૂલ્યો ધન હોય છે.
માળખાકીય આઇગનમૂલ્ય સમસ્યામાં દ્રવ્યમાન મેટ્રિક્સ \(M\) ને સામાન્ય રીતે ધન-નિશ્ચિત માનવામાં આવે છે. બીજી તરફ, નિયંત્રણની શરતોને આધારે કઠોરતા મેટ્રિક્સ \(K\) ધન-અર્ધનિશ્ચિત હોઈ શકે છે અને દૃઢ-પિંડ મોડને અનુરૂપ શૂન્ય આઇગનમૂલ્યો ધરાવી શકે છે.
શિફ્ટવાળી વ્યસ્ત પુનરાવર્તન પદ્ધતિ
સીમિત તત્ત્વ પદ્ધતિ દ્વારા માળખાકીય વિશ્લેષણમાં વ્યવહારિક રીતે બધા આઇગનમૂલ્યો જરૂરી હોતા નથી; ઘણી વખત થોડાં નીચલા ક્રમના આઇગનમૂલ્યો પૂરતા હોય છે. HEC-MW મોટા પાયાની સમસ્યાઓ માટે રચાયેલ હોવાથી મેટ્રિક્સો મોટા અને અત્યંત વિરલ હોય છે, એટલે કે તેમાં શૂન્ય ઘટકો ઘણાં હોય છે. તેથી આ લક્ષણોને ધ્યાનમાં રાખીને નીચલા ક્રમના મોડના આઇગનમૂલ્યો કાર્યક્ષમ રીતે મેળવવા મહત્વપૂર્ણ છે.
શિફ્ટના પરિમાણને \(\sigma\) માનીએ ત્યારે, \(-\sigma\) કોઈ આઇગનમૂલ્ય સાથે સમાન ન હોય અને \(K+\sigma M\) અવિલક્ષણ હોય, તો સમીકરણ \(\eqref{eq:2.3.5}\) ને નીચે મુજબ રૂપાંતરિત કરી શકાય છે.
આ રૂપાંતરણમાં આઇગનવેક્ટર \(x\) બદલાતો નથી અને આઇગનમૂલ્ય \(\lambda\), \(1/(\lambda+\sigma)\) માં પ્રતિચિત્રિત થાય છે.
તેથી \(\lambda\), \(-\sigma\) ની જેટલું નજીક હોય તેટલું રૂપાંતરિત આઇગનમૂલ્યનું નિરપેક્ષ મૂલ્ય મોટું થાય છે. માળખાકીય આઇગનમૂલ્ય સમસ્યામાં \(\lambda \geq 0\) અને \(\sigma \geq 0\) હોવાથી સૌથી નીચલા ક્રમનું આઇગનમૂલ્ય સૌથી મોટા નિરપેક્ષ મૂલ્યવાળા આઇગનમૂલ્યમાં પ્રતિચિત્રિત થાય છે. આ ગુણધર્મનો ઉપયોગ કરીને, મોટા નિરપેક્ષ મૂલ્યવાળા આઇગનમૂલ્યો તરફ પહેલાં અભિસરતી પુનરાવર્તિત પદ્ધતિને સમીકરણ \(\eqref{eq:2.3.8}\) પર લાગુ કરવાથી નીચલા ક્રમના આઇગનમૂલ્યો ક્રમશઃ કાર્યક્ષમ રીતે મેળવી શકાય છે.
આ પદ્ધતિને શિફ્ટવાળી વ્યસ્ત પુનરાવર્તન પદ્ધતિ કહે છે.
FrontISTR માં નિયંત્રણો ધરાવતા વિશ્લેષણ માટે \(\sigma = 0\) રાખવામાં આવે છે; તેથી સમીકરણ \(\eqref{eq:2.3.8}\), \(K^{-1} M x = \frac{1}{\lambda} x\), એટલે કે શિફ્ટ વિનાની વ્યસ્ત પુનરાવર્તન બને છે. નિયંત્રણો વિનાના મુક્ત-મુક્ત વિશ્લેષણમાં દૃઢ-પિંડ મોડને અનુરૂપ શૂન્ય આઇગનમૂલ્યોને કારણે \(K\) વિલક્ષણ હોય છે; \(\sigma\) ને ધન મૂલ્ય આપીને \(K+\sigma M\) ને અવિલક્ષણ બનાવવામાં આવે છે. આ \(\sigma\) ને !EIGEN માંના SIGMA દ્વારા નિર્દિષ્ટ કરવામાં આવે છે.
Lanczos પદ્ધતિ
અપનાવવાનું કારણ (Jacobi પદ્ધતિ સાથે તુલના)
પરંપરાગત પદ્ધતિઓમાં Jacobi પદ્ધતિ જાણીતી છે.
મેટ્રિક્સનું કદ નાનું અને મેટ્રિક્સ ઘન હોય ત્યારે આ પદ્ધતિ અસરકારક છે. પરંતુ HEC-MW દ્વારા સંભાળવામાં આવતા મેટ્રિક્સ મોટા અને વિરલ હોવાથી Jacobi પદ્ધતિ અપનાવવામાં આવતી નથી; તેના બદલે Lanczos પુનરાવર્તિત પદ્ધતિ અપનાવવામાં આવે છે.
અલ્ગોરિધમ અને લક્ષણો
1950ના દાયકામાં C. Lanczos દ્વારા પ્રસ્તાવિત આ પદ્ધતિ મેટ્રિક્સને ત્રિવિકર્ણ સ્વરૂપમાં રૂપાંતરિત કરવાનો અલ્ગોરિધમ છે અને તેમાં નીચેના લક્ષણો છે.
- તે પુનરાવર્તિત અભિસરણ પદ્ધતિ છે અને મેટ્રિક્સને વિરલ સ્વરૂપમાં જ રાખીને ગણતરી આગળ વધારી શકાય છે.
- અલ્ગોરિધમ મુખ્યત્વે મેટ્રિક્સ-વેક્ટર ગુણાકાર પર આધારિત હોવાથી સમાંતરીકરણ માટે યોગ્ય છે.
- સીમિત તત્ત્વ મેશ સાથે સંકળાયેલા ભૌમિતિક ક્ષેત્ર વિભાજન માટે યોગ્ય છે.
- મેળવવાના આઇગનમૂલ્યોની સંખ્યા અથવા મોડની શ્રેણી મર્યાદિત કરીને કાર્યક્ષમ ગણતરી કરી શકાય છે.
Lanczos પદ્ધતિ પ્રારંભિક વેક્ટરથી શરૂ કરીને ક્રમે લંબ વેક્ટરો બનાવે છે અને Krylov ઉપઅવકાશનો આધાર રચે છે.
સીમિત પરિશુદ્ધિની ગણતરીમાં ગોળીકરણ ભૂલોને કારણે વેક્ટરોની લંબતા ગુમાઈ શકે છે. આ અસર ઘટાડવા FrontISTR ના અમલીકરણમાં પહેલાં મેળવેલા Lanczos આધારની સાપેક્ષે પુનઃલંબકરણ કરવામાં આવે છે.
ભૌમિતિક અર્થ (Krylov ઉપઅવકાશ)
સમીકરણ \(\eqref{eq:2.3.8}\) માં નીચે મુજબ ચલ રૂપાંતરણ કરીએ તો
સમસ્યાને ફરી લખવાથી
મળે છે.
કોઈપણ અશૂન્ય વેક્ટર \(q_0\) માટે
ઉપરના વેક્ટરો દ્વારા વ્યાપેલો અવકાશ, એટલે કે
ને Krylov ઉપઅવકાશ કહે છે.
Lanczos પદ્ધતિમાં આ Krylov ઉપઅવકાશનો આધાર ક્રમશઃ રચવામાં આવે છે.
FrontISTR દ્રવ્યમાન મેટ્રિક્સ \(M\) સંબંધિત નીચેના આંતરિક ગુણાકારનો
ઉપયોગ કરીને આધારને પરસ્પર લંબ અને એકમ-માન બનાવે છે. નીચેની આકૃતિઓમાં દર્શાવેલા આંતરિક ગુણાકાર \(\langle x,y\rangle\) અને નોર્મ \(\|x\|\) ને FrontISTR ની ગણતરીમાં અનુક્રમે આ \(M\)-આંતરિક ગુણાકાર અને તેને અનુરૂપ \(M\)-નોર્મ, એટલે કે
તરીકે સમજવામાં આવે છે.
કોઈપણ વેક્ટર \(q_0\) પર મેટ્રિક્સ \(A\) દ્વારા વ્યાખ્યાયિત રેખીય રૂપાંતરણ લાગુ કરવામાં આવે છે (આકૃતિ 2.3.2).
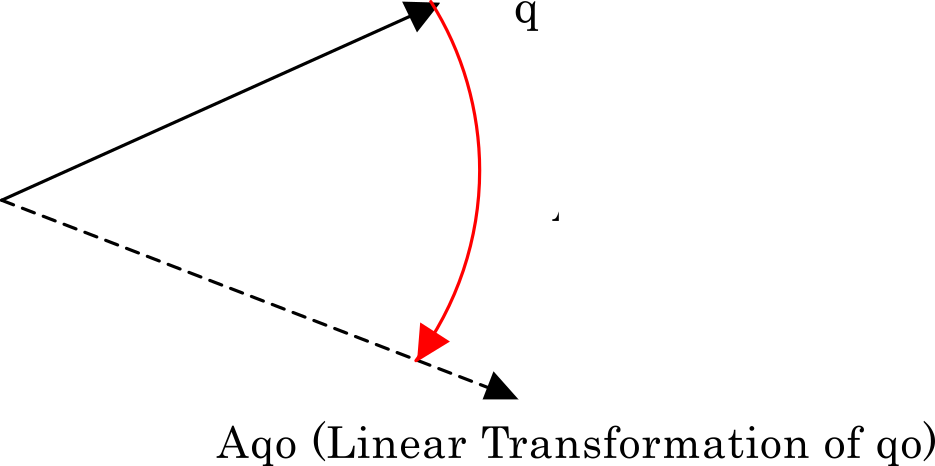
આકૃતિ 2.3.2 મેટ્રિક્સ \(A\) દ્વારા \(q_0\) નું રેખીય રૂપાંતરણ
રૂપાંતરિત વેક્ટરને મૂળ વેક્ટર સાથે મળીને બનેલા અવકાશમાં લંબ બનાવવામાં આવે છે. અર્થાત્, આકૃતિ 2.3.3માં બતાવ્યા મુજબ Gram-Schmidt લંબકરણ કરવામાં આવે છે. આ રીતે મળેલા વેક્ટરને \(r_1\) માની તેને સામાન્યીકૃત કરીને \(q_1\) મેળવવામાં આવે છે.
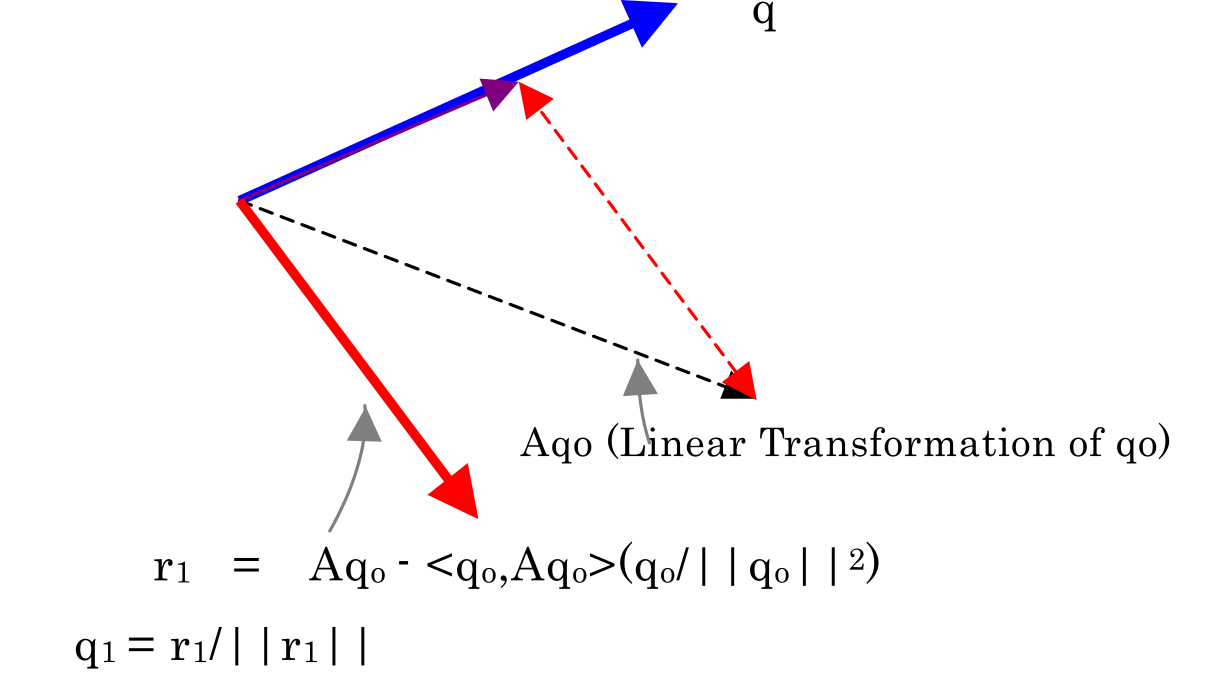
આકૃતિ 2.3.3 \(q_0\) ને લંબ વેક્ટર \(q_1\)
એ જ પદ્ધતિથી \(q_1\)માંથી \(q_2\) મેળવવામાં આવે છે. આ સમયે \(q_2\), \(q_1\) અને \(q_0\) બન્નેને લંબ હોય છે (આકૃતિ 2.3.4).
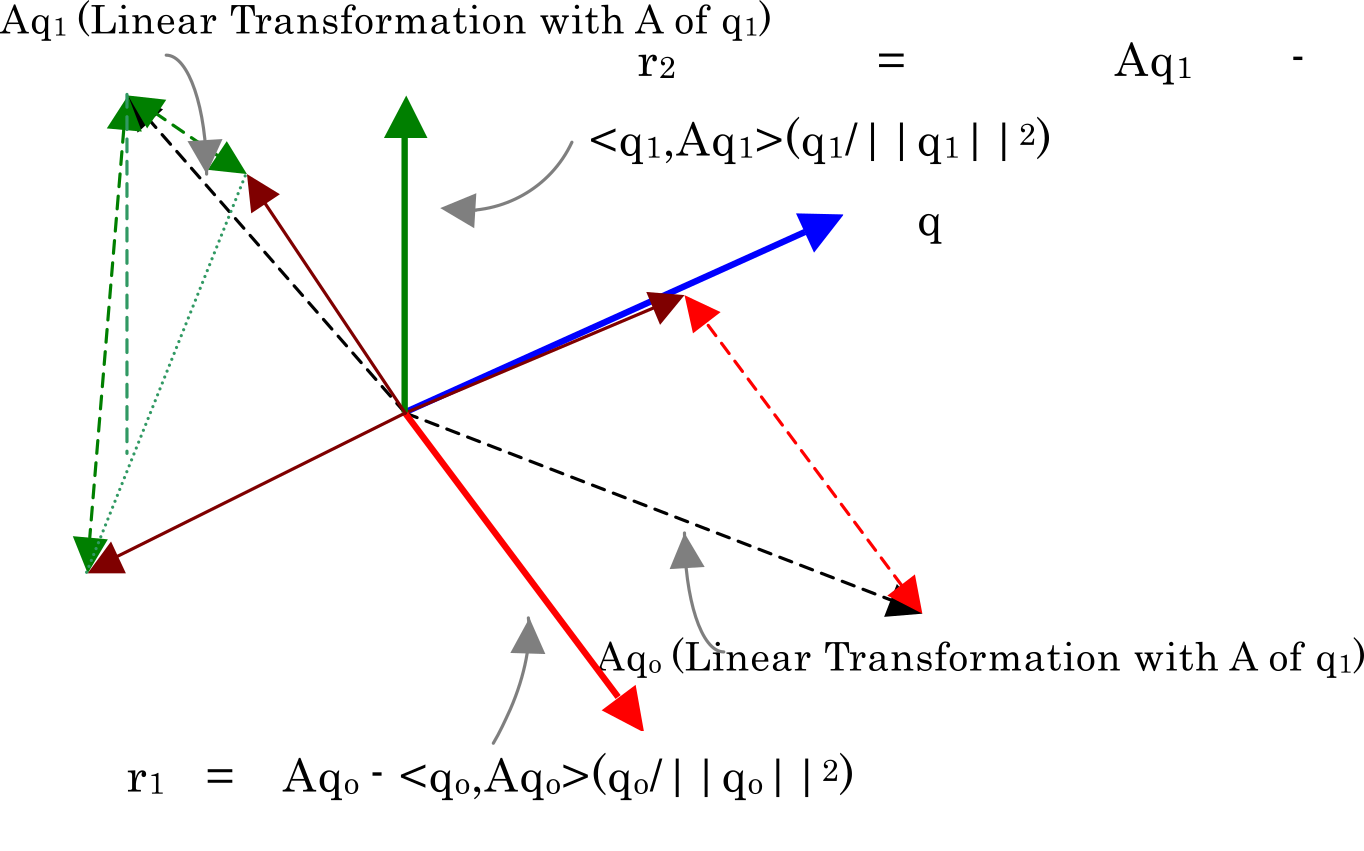
આકૃતિ 2.3.4 \(q_1\) અને \(q_0\) ને લંબ વેક્ટર \(q_2\)
આ રીતે Lanczos પદ્ધતિ Krylov ઉપઅવકાશનો પરસ્પર લંબ અને એકમ-માન આધાર ક્રમશઃ રચે છે. સૈદ્ધાંતિક રીતે સંબંધિત આઇગનમૂલ્ય સમસ્યાની સમમિતિનો ઉપયોગ કરીને આ પુનરાવર્તનને તાજેતરના આધાર વેક્ટરો વાપરતા ત્રણ-પદી પુનરાવર્તી સંબંધ તરીકે વ્યક્ત કરી શકાય છે.
પરંતુ સીમિત પરિશુદ્ધિની ગણતરીથી થતી લંબતાની ખોટ ઘટાડવા FrontISTR ના અમલીકરણમાં પહેલાં મેળવેલા Lanczos આધારની સાપેક્ષે \(M\)-આંતરિક ગુણાકારથી પુનઃલંબકરણ કરવામાં આવે છે.
ત્રિવિકર્ણીકરણ
FrontISTR ના Lanczos પુનરાવર્તનમાં અગાઉના વિભાગમાં વર્ણવેલા \(M\)-આંતરિક ગુણાકારની સાપેક્ષે આધાર વેક્ટરોને પરસ્પર લંબ અને એકમ-માન બનાવવામાં આવે છે; તેથી
આ સંબંધ સત્ય થાય છે.
સમીકરણ \(\eqref{eq:2.3.10}\) ના મેટ્રિક્સ \(A\) નો ઉપયોગ કરીએ તો સૈદ્ધાંતિક Lanczos પુનરાવર્તન
ઉપરના ત્રણ-પદી પુનરાવર્તી સંબંધથી વ્યક્ત થાય છે.
સૌપ્રથમ \(\alpha_i\) ને નીચે મુજબ વ્યાખ્યાયિત કરીએ છીએ.
પછી અસ્થાયી અવશેષને
તરીકે રાખીએ છીએ.
સીમિત પરિશુદ્ધિની ગણતરીથી થતી લંબતાની ખોટ ઘટાડવા FrontISTR ના અમલીકરણમાં \(\tilde{r}_{i+1}\) ને પહેલાં મેળવેલા Lanczos આધારની સાપેક્ષે \(M\)-આંતરિક ગુણાકારથી પુનઃલંબ કરવામાં આવે છે. પુનઃલંબકરણ પછીના અવશેષને \(r_{i+1}\) માનીએ તો
આ સંબંધો મળે છે.
Lanczos પુનરાવર્તનથી મેળવેલા \(m\) આધાર વેક્ટરોને
તરીકે એકત્ર કરીએ તો, મર્યાદિત સંખ્યાના Lanczos પુનરાવર્તનો પછી
આ સંબંધ સત્ય થાય છે.
અહીં \(e_m\), \(m\)-પરિમાણીય એકમ વેક્ટર છે, જેનો માત્ર \(m\)-મો ઘટક 1 અને બીજા બધા ઘટકો શૂન્ય છે; તેમજ
એક સમમિત ત્રિવિકર્ણ મેટ્રિક્સ છે.
તેથી ત્રિવિકર્ણ મેટ્રિક્સ \(T_m\) ના આઇગનમૂલ્યોની ગણતરી કરીને મૂળ મોટા પાયાની આઇગનમૂલ્ય સમસ્યાના આઇગનમૂલ્યોનું સન્નિકટન કરી શકાય છે.
સંબંધિત વિષયો
- આવર્તન પ્રતિભાવ વિશ્લેષણ — મોડલ વિશ્લેષણના પરિણામોનો ઉપયોગ કરતો આવર્તન પ્રતિભાવ
- વિશ્લેષણ પ્રકાર — મોડલ વિશ્લેષણની કાર્યાત્મક રૂપરેખા