Translation update pending
The Hebrew translation may be out of date because the Japanese source has changed. The existing translation remains available while it is being updated.
דוגמת מודל ממשי לאנליזה דינמית ליניארית
מודל האנליזה
באנליזה דינמית ליניארית נעשה שימוש ברכיב מכני, המוצג באיור 9.3.1 כמודל ממשי. עבור מודל ממשי זה מוגדרות 4 דוגמאות אימות בעלות תנאי עומס ומקדמי ריסון שונים. הרשימה מוצגת בטבלה 9.3.1.
טבלה 9.3.1 דוגמאות אימות של מודל ממשי לאנליזה דינמית ליניארית
| שם המקרה | סוג אלמנט | מודל אימות | תנאי עומס | תנאי ריסון | מספר צמתים | מספר דרגות חופש |
|---|---|---|---|---|---|---|
| EX31A | 342 | מודל שיניים משתלבות | עומס מדרגה \(F_0\) | ללא | 15,214 | 45,642 |
| EX31B | 342 | עומס מדרגה \(F_0\) | עם | 15,214 | 45,642 | |
| EX31C | 342 | פולס גל מרובע \(F_1\) | ללא | 15,214 | 45,642 | |
| EX31D | 342 | פולס גל מרובע \(F_1\) | עם | 15,214 | 45,642 |
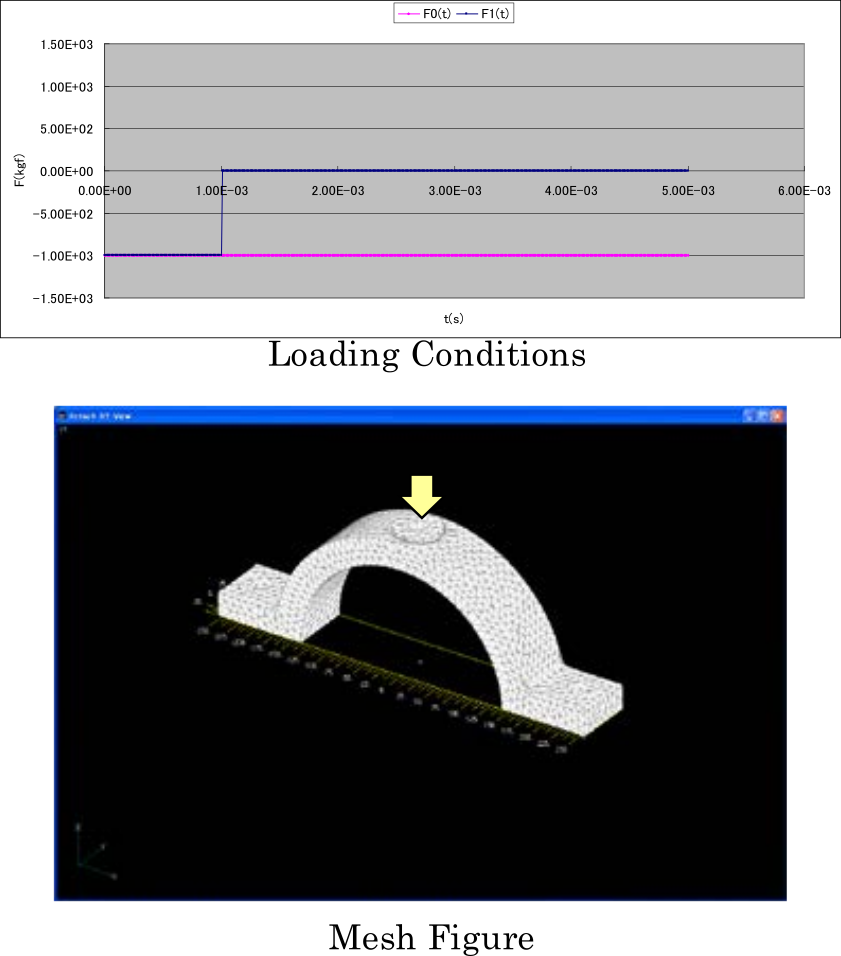
איור 9.3.1 מודל שיניים משתלבות
תוצאות האנליזה
דוגמאות לתוצאות הניתוח מוצגות באיורים 9.3.2–9.3.3.

איור 9.3.2 היסטוריית הזמן של ההזזה \(u_z\) בנקודת העירור

איור 9.3.3 צורת העיוות והתפלגות המאמץ השקול (מקדם הגדלת עיוות 5.0): EX31C