Modálanalízis
Általánosított sajátérték-probléma
Egy kontinuum szabadrezgés-vizsgálatához a szerkezetet térben diszkretizáljuk, és koncentrált tömegekkel rendelkező, több szabadságfokú rendszerként modellezzük, amint azt a 2.3.1. ábra mutatja. Csillapítatlan szabadrezgési probléma esetén az irányító egyenlet (mozgásegyenlet) a következő.
Itt \(u\) az általánosított elmozdulásvektor, \(M\) a tömegmátrix, \(K\) pedig a merevségi mátrix. Legyen \(\omega\) a sajátkörfrekvencia, \(a\) és \(b\) két tetszőleges, nem egyszerre nulla állandó, \(x\) pedig egy vektor. Definiáljuk a következő függvényt:
Ennek második deriváltja:
A \(\eqref{eq:2.3.2}\) és a \(\eqref{eq:2.3.3}\) egyenletet a \(\eqref{eq:2.3.1}\) egyenletbe helyettesítve:
Ebből a fenti egyenlet adódik.
Nemtriviális rezgés esetén \(a \sin \omega t + b \cos \omega t\) nem azonosan nulla.
Ezért a fenti összefüggés teljesül. Így \(\lambda=\omega^2\) választásával:
Ebből a fenti egyenlet adódik.
A \(\lambda\) skalárt sajátértéknek, az \(x\) vektort sajátvektornak, a \(\eqref{eq:2.3.5}\) egyenlettel leírt problémát pedig általánosított sajátérték-problémának nevezzük.
A \(\omega\) sajátkörfrekvencia a \(\lambda=\omega^2\) sajátértékből adódik, a hozzá tartozó \(x\) sajátvektor pedig egy rezgési módust ír le.
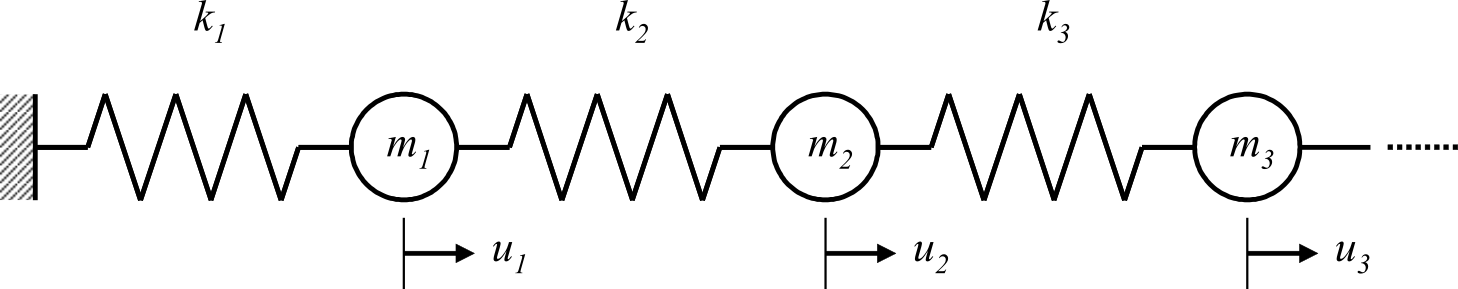
2.3.1. ábra Több szabadságfokú rendszer példája csillapítatlan szabadrezgéshez
Mátrixtulajdonságok és feltételezések
Az előző szakaszban kapott \(Kx=\lambda Mx\) általánosított sajátérték-probléma esetén ez a kézikönyv szimmetrikus mátrixokat feltételez. Komplex mátrixok esetén ez Hermitikus, valós mátrixok esetén szimmetrikus mátrixokat jelent.
Legyen \(k_{ij}\) a \(K\) mátrix \(ij\) eleme. A Hermitikus tulajdonság:
a fenti egyenlettel fejezhető ki, ahol \(\bar{k}_{ji}\) a \(k_{ji}\) komplex konjugáltja. Valós mátrixok esetén ez az összefüggés \(k_{ij}=k_{ji}\) alakú.
Egy valós szimmetrikus \(H\) mátrix pozitív definit, ha minden nem nulla \(x\) vektorra
a fenti egyenlőtlenség teljesül. Ebben az esetben \(H\) minden sajátértéke pozitív.
Szerkezeti sajátérték-problémában az \(M\) tömegmátrixot rendszerint pozitív definitnek tekintjük. A \(K\) merevségi mátrix azonban a kényszerektől függően pozitív szemidefinit lehet, és a merevtest-módusokhoz tartozó nulla sajátértékeket tartalmazhat.
Eltolásos inverz iteráció
A gyakorlati végeselemes szerkezeti analízisben általában nincs szükség minden sajátértékre; gyakran legfeljebb néhány alacsony rendű sajátérték elegendő. A HEC-MW nagyméretű problémákhoz készült, amelyekben a mátrixok nagyok és rendkívül ritkák, sok nulla elemmel. Ezért fontos, hogy e tulajdonságokat figyelembe véve hatékonyan számítsuk ki az alacsony rendű módusok sajátértékeit.
Egy \(\sigma\) eltolás esetén, ha \(-\sigma\) nem sajátérték, és \(K+\sigma M\) nem szinguláris, a \(\eqref{eq:2.3.5}\) egyenlet a következőképpen alakítható át.
Ez az átalakítás változatlanul hagyja az \(x\) sajátvektort, a \(\lambda\) sajátértéket pedig \(1/(\lambda+\sigma)\)-ra képezi le.
Következésképpen minél közelebb van \(\lambda\) a \(-\sigma\) értékhez, annál nagyobb az átalakított sajátérték abszolút értéke. Szerkezeti sajátérték-probléma esetén \(\lambda \geq 0\) és \(\sigma \geq 0\), ezért a legkisebb sajátérték a legnagyobb abszolút értékű sajátértékre képeződik le. E tulajdonságot kihasználva, ha a \(\eqref{eq:2.3.8}\) egyenletre olyan iteratív módszert alkalmazunk, amely először a nagy abszolút értékű sajátértékekhez konvergál, az alacsony rendű sajátértékek növekvő sorrendben, hatékonyan meghatározhatók.
Ezt a módszert eltolásos inverz iterációnak nevezzük.
Kényszereket tartalmazó analíziseknél a FrontISTR \(\sigma = 0\)-t állít be, és a \(\eqref{eq:2.3.8}\) egyenlet \(K^{-1} M x = \frac{1}{\lambda} x\) alakúvá válik, vagyis eltolás nélküli inverz iterációt kapunk. Kényszerek nélküli szabad–szabad analízisben \(K\) szinguláris, mert a merevtest-módusokhoz tartozó nulla sajátértékeket tartalmaz; \(\sigma\) pozitív értéke regularizálja a \(K+\sigma M\) mátrixot. A \(\sigma\) értékét a !EIGEN parancs SIGMA paraméterével kell megadni.
Lanczos-módszer
Indoklás (összehasonlítás a Jacobi-módszerrel)
A Jacobi-módszer jól ismert klasszikus módszer.
Kis méretű és sűrű mátrixok esetén hatékony. Mivel azonban a HEC-MW nagy és ritka mátrixokat kezel, a Jacobi-módszert nem alkalmazza; helyette a Lanczos-féle iteratív módszert használja.
Algoritmus és jellemzők
A C. Lanczos által az 1950-es években javasolt módszer egy mátrix tridiagonalizálására szolgáló algoritmus, amely a következő jellemzőkkel rendelkezik.
- Iteratív módszer, és a számítás a mátrix ritka szerkezetének megőrzésével végezhető.
- Műveletei elsősorban mátrix–vektor szorzásokból állnak, ezért jól párhuzamosítható.
- Jól illeszkedik a végeselemes hálókhoz kapcsolódó geometriai tartományfelosztáshoz.
- Hatékony számítást tesz lehetővé a meghatározandó sajátértékek számának vagy a módustartománynak a korlátozásával.
A Lanczos-módszer egy kezdővektorból indul, egymás után ortogonális vektorokat állít elő, és bázist képez egy Krylov-altérhez.
Véges pontosságú aritmetikában a kerekítési hibák miatt a vektorok elveszíthetik ortogonalitásukat. E hatás csökkentésére a FrontISTR megvalósítása minden vektort újraortogonalizál a már meghatározott Lanczos-bázisvektorokra.
Geometriai értelmezés (Krylov-altér)
A következő változótranszformációkat alkalmazva a \(\eqref{eq:2.3.8}\) egyenletre,
a probléma a következő alakban írható át:
Ebből a fenti egyenlet adódik.
Egy tetszőleges, nem nulla \(q_0\) vektor esetén
e vektorok által kifeszített teret,
Krylov-altérnek nevezzük.
A Lanczos-módszer egymás után felépíti ennek a Krylov-altérnek egy bázisát.
A FrontISTR az \(M\) tömegmátrixhoz társított következő belső szorzatot használja
a bázis ortonormalizálásához. A következő ábrákon látható \(\langle x,y\rangle\) belső szorzatot és \(\|x\|\) normát a FrontISTR számításaiban rendre ezzel az \(M\)-belső szorzattal és a hozzá tartozó \(M\)-normával
értelmezzük.
Alkalmazzuk az \(A\) mátrix által meghatározott lineáris transzformációt egy tetszőleges \(q_0\) vektorra, amint azt a 2.3.2. ábra mutatja.
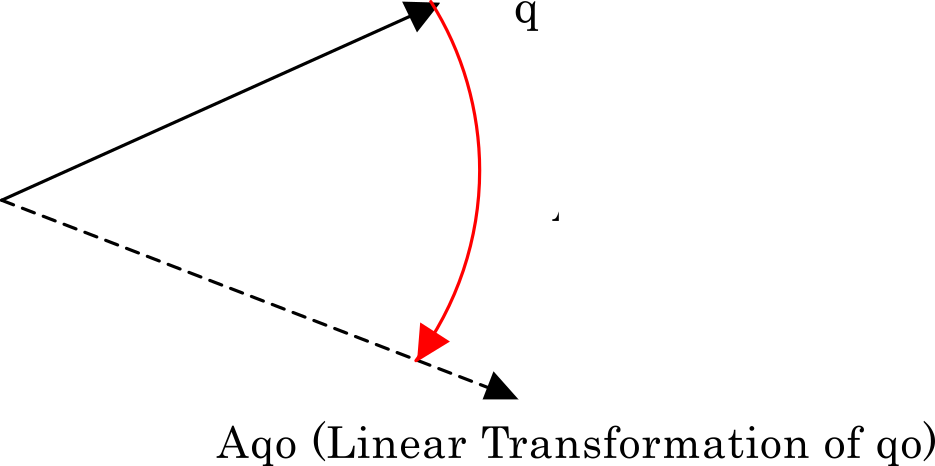
2.3.2. ábra A \(q_0\) vektor lineáris transzformációja az \(A\) mátrixszal
Az átalakított vektort az általa és az eredeti vektor által kifeszített térben ortogonalizáljuk. Pontosabban a Gram–Schmidt-ortogonalizálást végezzük el, amint azt a 2.3.3. ábra mutatja. A kapott vektor legyen \(r_1\); normalizálásával \(q_1\)-et kapunk.
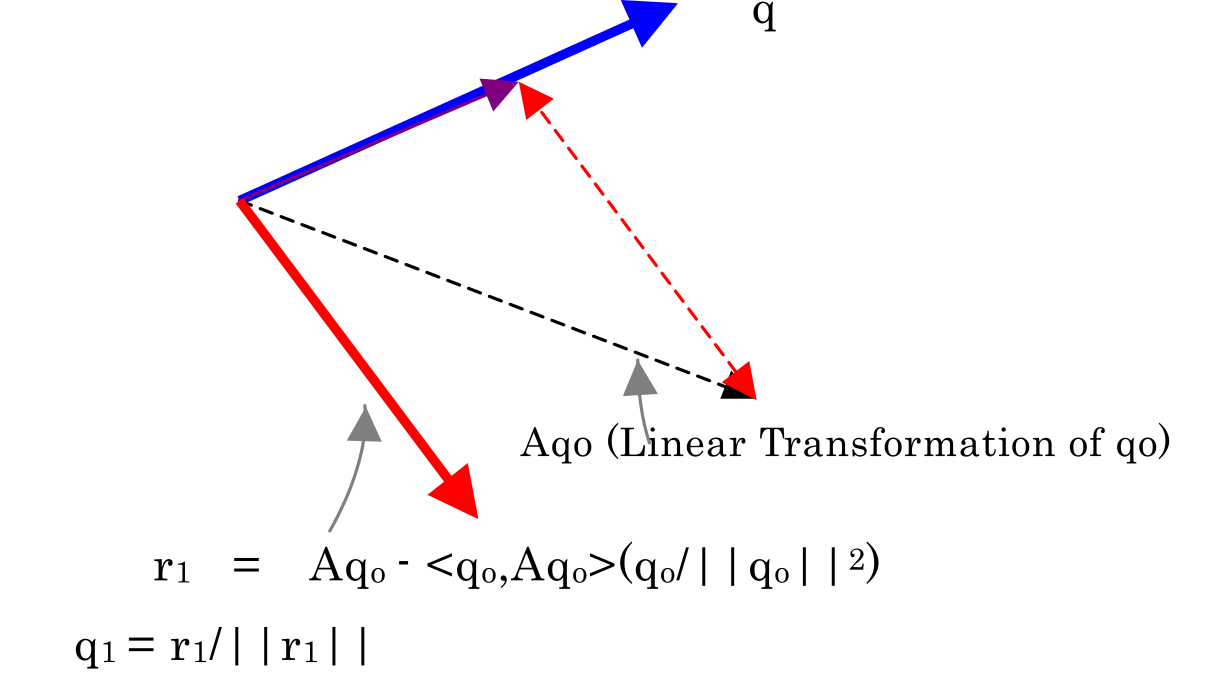
2.3.3. ábra A \(q_0\)-ra ortogonális \(q_1\) vektor
Ugyanezzel az eljárással \(q_1\)-ből \(q_2\)-t kapunk. Itt \(q_2\) mind \(q_1\)-re, mind \(q_0\)-ra ortogonális, amint azt a 2.3.4. ábra mutatja.
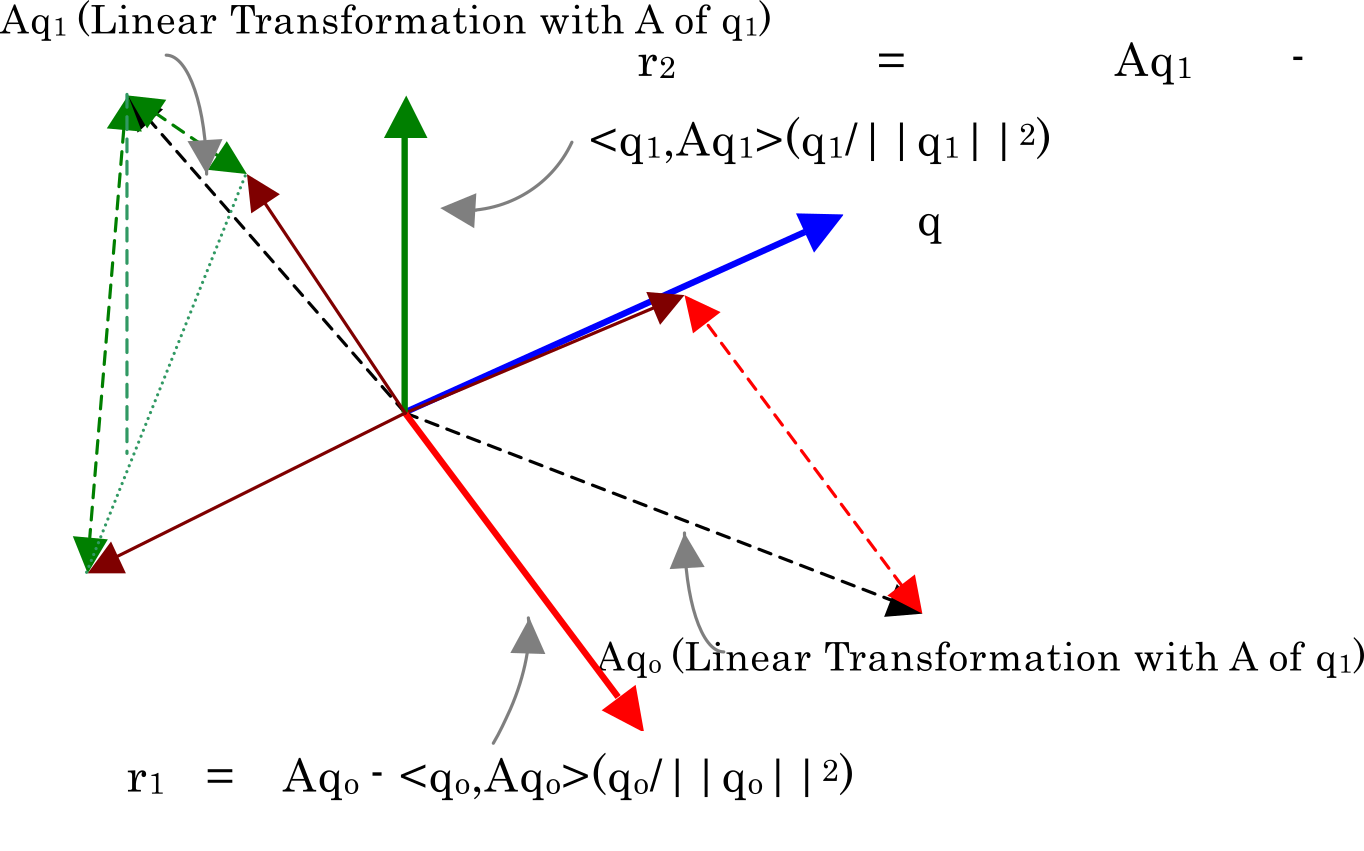
2.3.4. ábra A \(q_1\)-re és \(q_0\)-ra ortogonális \(q_2\) vektor
Ily módon a Lanczos-módszer egymás után felépíti a Krylov-altér egy ortonormált bázisát. Elméletben a sajátérték-probléma szimmetriája lehetővé teszi, hogy ezt az iterációt a legutóbbi bázisvektorokat tartalmazó háromtagú rekurzióval fejezzük ki.
A FrontISTR megvalósítása azonban minden vektort a már meghatározott Lanczos-bázisvektorokra újraortogonalizál az \(M\)-belső szorzat használatával, hogy csökkentse a véges pontosságú aritmetika okozta ortogonalitásvesztést.
Tridiagonalizálás
A FrontISTR Lanczos-iterációjában a bázisvektorokat az előző szakaszban ismertetett \(M\)-belső szorzatra nézve ortonormalizáljuk, ezért
a fenti összefüggés teljesül.
A \(\eqref{eq:2.3.10}\) egyenlet \(A\) mátrixát használva az elméleti Lanczos-iteráció:
a fenti háromtagú rekurzióval írható le.
Először \(\alpha_i\)-t a következőképpen definiáljuk.
Ezután az ideiglenes maradékvektort a következőképpen definiáljuk:
a fentiek szerint.
A véges pontosságú aritmetika okozta ortogonalitásvesztés csökkentésére a FrontISTR megvalósítása az \(M\)-belső szorzat használatával újraortogonalizálja \(\tilde{r}_{i+1}\)-et a már meghatározott Lanczos-bázisvektorokra. Ha \(r_{i+1}\) az újraortogonalizálás utáni maradékvektor, akkor
a fenti összefüggések teljesülnek.
A Lanczos-iterációval kapott \(m\) bázisvektort foglaljuk a következő mátrixba:
Ekkor véges számú Lanczos-iteráció után
a fenti összefüggés teljesül.
Itt \(e_m\) az az \(m\)-dimenziós egységvektor, amelynek \(m\)-edik komponense 1, a többi komponense pedig nulla, továbbá
egy szimmetrikus tridiagonális mátrix.
Így az eredeti nagyméretű sajátérték-probléma sajátértékei a \(T_m\) tridiagonális mátrix sajátértékeinek kiszámításával közelíthetők.
Kapcsolódó témák
- Frekvenciaválasz-analízis — Frekvenciaválasz a modálanalízis eredményeinek felhasználásával
- Analízistípusok — A modálanalízis funkcionális áttekintése