!ORIENTATION
Definisce un sistema di coordinate locale.
Parametri
NAME = nome del sistema di coordinate locale
DEFINITION = COORDINATES (Predefinito)/NODES/LOCAL_NODES
Quando DEFINITION = COORDINATES
(2ª riga) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Nome variabile | Tipo | Descrizione |
|---|---|---|
| a1, a2, a3 | R | Coordinate globali del punto a |
| b1, b2, b3 | R | Coordinate globali del punto b |
| c1, c2, c3 | R | Coordinate globali del punto c |
Quando DEFINITION= NODES
(2ª riga) a, b, c
| Nome variabile | Tipo | Descrizione |
|---|---|---|
| a, b, c | I | Numeri dei nodi |
Quando DEFINITION = LOCAL_NODES
(2ª riga) a, b, c
| Nome variabile | Tipo | Descrizione |
|---|---|---|
| a, b, c | I | Numeri di nodo locali all’interno dell’elemento |
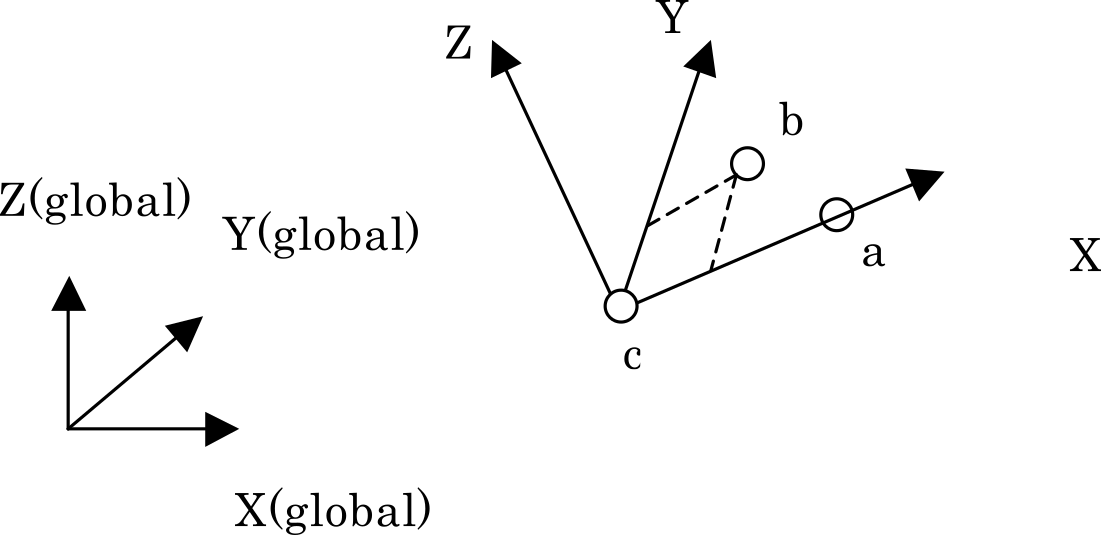
Per ciascun elemento viene definito un sistema di coordinate locale a partire dalle coordinate dei nodi a, b e c dell’elemento stesso. La relazione tra a, b, c e gli assi di coordinate è illustrata nella figura. Poiché il sistema di coordinate locale può avere un orientamento diverso per ogni elemento, questa specifica viene utilizzata per assegnare gli assi principali del materiale anisotropo lungo la forma dell’elemento. Il sistema di coordinate locale viene valutato dalle coordinate nodali deformate, quindi segue la rotazione e la deformazione dell’elemento.
- Devono essere specificati tutti e tre i nodi a, b e c. Se uno di essi viene omesso, si verifica un errore e l’analisi si arresta.
- I numeri di nodo locali devono essere compresi tra 1 e 10 e non devono superare il numero di nodi dell’elemento di destinazione.
Esempio
Quando si definisce un sistema di coordinate locale dai nodi locali 5, 1 e 8 di ciascun elemento e lo si applica alla sezione con SECNUM=1