!ORIENTATION
ກຳນົດລະບົບພິກັດທ້ອງຖິ່ນ.
ພາຣາມິເຕີ
ເມື່ອ DEFINITION = COORDINATES
(ແຖວທີ 2) a1, a2, a3, b1, b2, b3, c1, c2, c3
| ຊື່ຕົວແປ | ຊະນິດ | ເນື້ອຫາ |
|---|---|---|
| a1, a2, a3 | R | ພິກັດສາກົນຂອງຈຸດ a |
| b1, b2, b3 | R | ພິກັດສາກົນຂອງຈຸດ b |
| c1, c2, c3 | R | ພິກັດສາກົນຂອງຈຸດ c |
ເມື່ອ DEFINITION= NODES
(ແຖວທີ 2) a, b, c
| ຊື່ຕົວແປ | ຊະນິດ | ເນື້ອຫາ |
|---|---|---|
| a, b, c | I | ເລກໂຫນດ |
ເມື່ອ DEFINITION = LOCAL_NODES
(ແຖວທີ 2) a, b, c
| ຊື່ຕົວແປ | ຊະນິດ | ເນື້ອຫາ |
|---|---|---|
| a, b, c | I | ໝາຍເລກໂຫນດທ້ອງຖິ່ນພາຍໃນອົງປະກອບ |
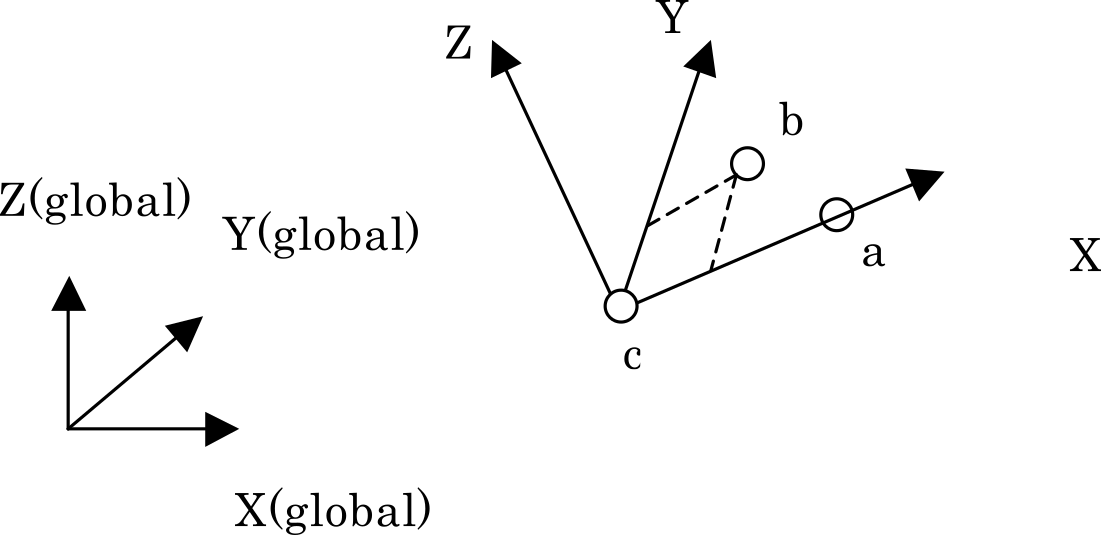
ສຳລັບແຕ່ລະອົງປະກອບ ກຳນົດລະບົບພິກັດທ້ອງຖິ່ນຈາກພິກັດຂອງໂຫນດ a, b, c ຂອງອົງປະກອບນັ້ນ. ຄວາມສຳພັນລະຫວ່າງ a, b, c ແລະ ແກນພິກັດເປັນດັ່ງຮູບ. ເນື່ອງຈາກລະບົບພິກັດທ້ອງຖິ່ນມີທິດທາງແຕກຕ່າງກັນຕາມອົງປະກອບ ຈຶ່ງໃຊ້ເມື່ອກຳນົດແກນຫຼັກຂອງວັດສະດຸ anisotropic ໃຫ້ຕາມຮູບຊົງອົງປະກອບ. ລະບົບພິກັດທ້ອງຖິ່ນຖືກປະເມີນຈາກພິກັດໂຫນດຫຼັງການປ່ຽນຮູບ ຈຶ່ງຕິດຕາມການໝຸນແລະການປ່ຽນຮູບຂອງອົງປະກອບ.
- a, b, c ຕ້ອງລະບຸທັງສາມ. ຖ້າຂາດຈະເກີດຂໍ້ຜິດພາດ ແລະ ການວິເຄາະຈະຢຸດ.
- ໝາຍເລກໂຫນດທ້ອງຖິ່ນຕ້ອງຢູ່ລະຫວ່າງ 1 ຫາ 10 ແລະ ບໍ່ເກີນຈຳນວນໂຫນດຂອງອົງປະກອບເປົ້າໝາຍ.
ຕົວຢ່າງການໃຊ້
ເມື່ອກຳນົດລະບົບພິກັດທ້ອງຖິ່ນຈາກໂຫນດທ້ອງຖິ່ນ 5, 1, 8 ຂອງແຕ່ລະອົງປະກອບ ແລະ ນຳໃຊ້ກັບ section ທີ່ SECNUM=1