ການວິເຄາະໂໝດ
ບັນຫາຄ່າໄອເກນແບບທົ່ວໄປ
ໃນການວິເຄາະການສັ່ນເສລີຂອງສື່ຕໍ່ເນື່ອງ, ໂຄງສ້າງຈະຖືກດິສຄຣີຕຕາມອາວະກາດ ແລະຈຳລອງເປັນລະບົບຫຼາຍອົງສາອິດສະລະທີ່ມີມວນລວມເປັນຈຸດ ດັ່ງຮູບ 2.3.1. ສຳລັບບັນຫາການສັ່ນເສລີທີ່ບໍ່ມີການໜ່ວງ, ສົມຜົນຄວບຄຸມ (ສົມຜົນການເຄື່ອນທີ່) ແມ່ນດັ່ງນີ້.
ໃນນີ້, \(u\) ແມ່ນເວັກເຕີການເຄື່ອນຍ້າຍທົ່ວໄປ, \(M\) ແມ່ນເມທຣິກມວນ ແລະ \(K\) ແມ່ນເມທຣິກຄວາມແຂງ. ໃຫ້ \(\omega\) ເປັນຄວາມຖີ່ມຸມທຳມະຊາດ, ໃຫ້ \(a\) ແລະ \(b\) ເປັນຄ່າຄົງທີ່ໃດໆທີ່ບໍ່ເປັນສູນພ້ອມກັນ, ແລະໃຫ້ \(x\) ເປັນເວັກເຕີ. ກຳນົດຟັງຊັນ
ອະນຸພັນອັນດັບສອງຂອງມັນແມ່ນ
ເມື່ອແທນສົມຜົນ \(\eqref{eq:2.3.2}\) ແລະສົມຜົນ \(\eqref{eq:2.3.3}\) ເຂົ້າໃນສົມຜົນ \(\eqref{eq:2.3.1}\), ຈະໄດ້
ຈຶ່ງໄດ້ສົມຜົນຂ້າງເທິງ.
ສຳລັບການສັ່ນທີ່ບໍ່ແມ່ນຄຳຕອບສູນ, \(a \sin \omega t + b \cos \omega t\) ບໍ່ເປັນສູນສຳລັບທຸກເວລາ.
ດັ່ງນັ້ນ ຄວາມສຳພັນຂ້າງເທິງຈຶ່ງຕາມມາ. ເມື່ອກຳນົດ \(\lambda=\omega^2\), ຈະໄດ້
ຈຶ່ງໄດ້ສົມຜົນຂ້າງເທິງ.
ສະເກລາ \(\lambda\) ເອີ້ນວ່າຄ່າໄອເກນ, ເວັກເຕີ \(x\) ເອີ້ນວ່າເວັກເຕີໄອເກນ, ແລະບັນຫາທີ່ສະແດງດ້ວຍສົມຜົນ \(\eqref{eq:2.3.5}\) ເອີ້ນວ່າບັນຫາຄ່າໄອເກນແບບທົ່ວໄປ.
ຄວາມຖີ່ມຸມທຳມະຊາດ \(\omega\) ໄດ້ຈາກຄ່າໄອເກນ \(\lambda=\omega^2\), ແລະເວັກເຕີໄອເກນ \(x\) ທີ່ສອດຄ່ອງກັນສະແດງຮູບຮ່າງໂໝດ.
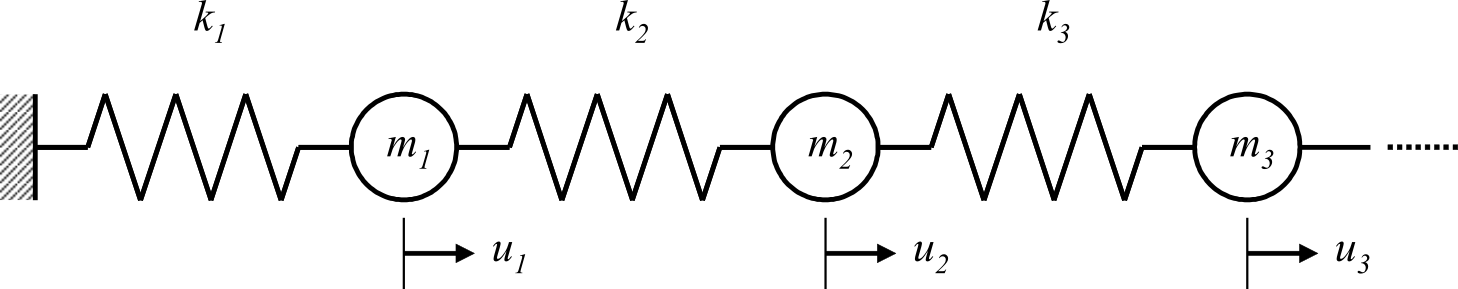
ຮູບ 2.3.1 ຕົວຢ່າງລະບົບຫຼາຍອົງສາອິດສະລະສຳລັບການສັ່ນເສລີທີ່ບໍ່ມີການໜ່ວງ
ຄຸນສົມບັດແລະສົມມຸດຖານຂອງເມທຣິກ
ສຳລັບບັນຫາຄ່າໄອເກນແບບທົ່ວໄປ \(Kx=\lambda Mx\) ທີ່ໄດ້ໃນພາກກ່ອນ, ຄູ່ມືນີ້ສົມມຸດວ່າເມທຣິກທີ່ກ່ຽວຂ້ອງເປັນເມທຣິກສົມມາດ. ສຳລັບເມທຣິກຊັບຊ້ອນ ນີ້ກົງກັບເມທຣິກເຮີມິຊຽນ; ສຳລັບເມທຣິກຈິງ ນີ້ກົງກັບເມທຣິກສົມມາດ.
ໃຫ້ \(k_{ij}\) ເປັນອົງປະກອບ \(ij\) ຂອງເມທຣິກ \(K\). ຄຸນສົມບັດເຮີມິຊຽນແມ່ນ
ດັ່ງສົມຜົນຂ້າງເທິງ, ໂດຍທີ່ \(\bar{k}_{ji}\) ແມ່ນຄອນຈູເກດຊັບຊ້ອນຂອງ \(k_{ji}\). ສຳລັບເມທຣິກຈິງ ຄວາມສຳພັນນີ້ກາຍເປັນ \(k_{ij}=k_{ji}\).
ເມທຣິກຈິງສົມມາດ \(H\) ເອີ້ນວ່າບວກແນ່ນອນ ຖ້າສຳລັບທຸກເວັກເຕີບໍ່ເປັນສູນ \(x\),
ອະສົມການຂ້າງເທິງເປັນຈິງ. ໃນກໍລະນີນີ້ ຄ່າໄອເກນທັງໝົດຂອງ \(H\) ເປັນບວກ.
ໃນບັນຫາຄ່າໄອເກນຂອງໂຄງສ້າງ, ເມທຣິກມວນ \(M\) ປົກກະຕິຖືກຈັດໃຫ້ເປັນບວກແນ່ນອນ. ແຕ່ເມທຣິກຄວາມແຂງ \(K\) ອາດເປັນບວກເຄິ່ງແນ່ນອນ ຂຶ້ນກັບເງື່ອນໄຂການຍຶດ, ແລະອາດມີຄ່າໄອເກນສູນທີ່ສອດຄ່ອງກັບໂໝດວັດຖຸແຂງ.
ວິທີວົນຊ້ຳຜົກຜັນແບບເລື່ອນ
ໃນການວິເຄາະໂຄງສ້າງດ້ວຍວິທີໄຟໄນ໌ເອລິເມັນ, ໃນທາງປະຕິບັດມັກບໍ່ຈຳເປັນຕ້ອງຫາຄ່າໄອເກນທັງໝົດ; ຄ່າໄອເກນລຳດັບຕ່ຳພຽງບໍ່ກີ່ຄ່າມັກພຽງພໍ. HEC-MW ຖືກອອກແບບສຳລັບບັນຫາຂະໜາດໃຫຍ່, ເຊິ່ງເມທຣິກມີຂະໜາດໃຫຍ່ແລະກະຈາຍຫຼາຍ ໂດຍມີອົງປະກອບສູນຈຳນວນຫຼາຍ. ດັ່ງນັ້ນ ຈຶ່ງສຳຄັນທີ່ຈະຄຳນວນຄ່າໄອເກນຂອງໂໝດລຳດັບຕ່ຳຢ່າງມີປະສິດທິພາບ ໂດຍຄຳນຶງເຖິງລັກສະນະເຫຼົ່ານີ້.
ສຳລັບຄ່າເລື່ອນ \(\sigma\), ຖ້າ \(-\sigma\) ບໍ່ແມ່ນຄ່າໄອເກນ ແລະ \(K+\sigma M\) ບໍ່ເປັນຊິງກູລາ, ສົມຜົນ \(\eqref{eq:2.3.5}\) ສາມາດປ່ຽນຮູບໄດ້ດັ່ງນີ້.
ການປ່ຽນຮູບນີ້ຮັກສາເວັກເຕີໄອເກນ \(x\) ໄວ້ບໍ່ປ່ຽນແປງ ແລະແປງຄ່າໄອເກນ \(\lambda\) ໄປເປັນ \(1/(\lambda+\sigma)\).
ດັ່ງນັ້ນ ຍິ່ງ \(\lambda\) ໃກ້ກັບ \(-\sigma\) ຫຼາຍເທົ່າໃດ, ຄ່າສຳບູນຂອງຄ່າໄອເກນຫຼັງການປ່ຽນຮູບຍິ່ງໃຫຍ່ຂຶ້ນ. ສຳລັບບັນຫາຄ່າໄອເກນຂອງໂຄງສ້າງ, \(\lambda \geq 0\) ແລະ \(\sigma \geq 0\), ດັ່ງນັ້ນຄ່າໄອເກນຕ່ຳສຸດຈະຖືກແປງໄປເປັນຄ່າໄອເກນທີ່ມີຄ່າສຳບູນໃຫຍ່ສຸດ. ໂດຍໃຊ້ຄຸນສົມບັດນີ້ ແລະນຳວິທີວົນຊ້ຳທີ່ມັກລູ່ເຂົ້າຫາຄ່າໄອເກນທີ່ມີຄ່າສຳບູນໃຫຍ່ກ່ອນ ໄປໃຊ້ກັບສົມຜົນ \(\eqref{eq:2.3.8}\), ຈະສາມາດຫາຄ່າໄອເກນລຳດັບຕ່ຳຕາມລຳດັບເພີ່ມໄດ້ຢ່າງມີປະສິດທິພາບ.
ວິທີນີ້ເອີ້ນວ່າ ວິທີວົນຊ້ຳຜົກຜັນແບບເລື່ອນ.
ສຳລັບການວິເຄາະທີ່ມີເງື່ອນໄຂການຍຶດ, FrontISTR ກຳນົດ \(\sigma = 0\), ແລະສົມຜົນ \(\eqref{eq:2.3.8}\) ກາຍເປັນ \(K^{-1} M x = \frac{1}{\lambda} x\), ນັ່ນຄື ການວົນຊ້ຳຜົກຜັນແບບບໍ່ມີຄ່າເລື່ອນ. ໃນການວິເຄາະເສລີ–ເສລີທີ່ບໍ່ມີເງື່ອນໄຂການຍຶດ, \(K\) ເປັນຊິງກູລາ ເພາະມີຄ່າໄອເກນສູນທີ່ສອດຄ່ອງກັບໂໝດວັດຖຸແຂງ; ການກຳນົດຄ່າບວກໃຫ້ \(\sigma\) ເຮັດໃຫ້ \(K+\sigma M\) ບໍ່ເປັນຊິງກູລາ. ຄ່າ \(\sigma\) ກຳນົດດ້ວຍ SIGMA ໃນ !EIGEN.
ວິທີ Lanczos
ເຫດຜົນໃນການເລືອກ (ປຽບທຽບກັບວິທີ Jacobi)
ວິທີ Jacobi ເປັນວິທີແບບດັ້ງເດີມທີ່ຮູ້ຈັກດີ.
ວິທີນີ້ມີປະສິດທິພາບເມື່ອເມທຣິກມີຂະໜາດນ້ອຍແລະໜາແໜ້ນ. ແຕ່ເນື່ອງຈາກເມທຣິກທີ່ HEC-MW ຈັດການມີຂະໜາດໃຫຍ່ແລະກະຈາຍ, ຈຶ່ງບໍ່ໃຊ້ວິທີ Jacobi; ແຕ່ໃຊ້ວິທີວົນຊ້ຳ Lanczos.
ອັນກໍລິທຶມແລະຄຸນລັກສະນະ
ວິທີນີ້ສະເໜີໂດຍ C. Lanczos ໃນຊ່ວງທົດສະວັດ 1950, ເປັນອັນກໍລິທຶມສຳລັບປ່ຽນເມທຣິກເປັນຮູບສາມແນວທະແຍງ ແລະມີຄຸນລັກສະນະຕໍ່ໄປນີ້.
- ເປັນວິທີວົນຊ້ຳ ແລະສາມາດຄຳນວນໂດຍຮັກສາເມທຣິກໃຫ້ກະຈາຍ.
- ການດຳເນີນງານຂອງມັນສ່ວນໃຫຍ່ແມ່ນຜົນຄູນເມທຣິກ–ເວັກເຕີ, ຈຶ່ງເໝາະກັບການຂະໜານ.
- ເໝາະກັບການແບ່ງໂດເມນທາງເລຂາຄະນິດທີ່ກ່ຽວຂ້ອງກັບເມຊໄຟໄນ໌ເອລິເມັນ.
- ສາມາດຄຳນວນຢ່າງມີປະສິດທິພາບໂດຍຈຳກັດຈຳນວນຄ່າໄອເກນ ຫຼືຊ່ວງໂໝດທີ່ຕ້ອງການ.
ວິທີ Lanczos ເລີ່ມຈາກເວັກເຕີເລີ່ມຕົ້ນ, ສ້າງເວັກເຕີຕັ້ງສາກຕາມລຳດັບ ແລະສ້າງຖານຂອງປະລິພູມຍ່ອຍ Krylov.
ໃນເລກຄະນິດຄວາມລະອຽດຈຳກັດ, ຄວາມຜິດພາດຈາກການປັດເສດອາດເຮັດໃຫ້ເວັກເຕີສູນເສຍຄວາມຕັ້ງສາກ. ເພື່ອຫຼຸດຜົນກະທົບນີ້, ການປະຕິບັດຂອງ FrontISTR ຈັດເວັກເຕີແຕ່ລະອັນໃຫ້ຕັ້ງສາກຄືນກັບເວັກເຕີຖານ Lanczos ທີ່ໄດ້ຮັບແລ້ວ.
ຄວາມໝາຍທາງເລຂາຄະນິດ (ປະລິພູມຍ່ອຍ Krylov)
ໂດຍນຳການປ່ຽນຕົວແປຕໍ່ໄປນີ້ໄປໃຊ້ກັບສົມຜົນ \(\eqref{eq:2.3.8}\),
ບັນຫາສາມາດຂຽນໃໝ່ເປັນ
ຈຶ່ງໄດ້ສົມຜົນຂ້າງເທິງ.
ສຳລັບເວັກເຕີບໍ່ເປັນສູນໃດໆ \(q_0\),
ປະລິພູມທີ່ເວັກເຕີເຫຼົ່ານີ້ແຜ່ຄຸມ
ເອີ້ນວ່າ ປະລິພູມຍ່ອຍ Krylov.
ວິທີ Lanczos ສ້າງຖານຂອງປະລິພູມຍ່ອຍ Krylov ນີ້ຕາມລຳດັບ.
FrontISTR ໃຊ້ຜົນຄູນພາຍໃນຕໍ່ໄປນີ້ທີ່ກ່ຽວຂ້ອງກັບເມທຣິກມວນ \(M\)
ເພື່ອຈັດຖານໃຫ້ຕັ້ງສາກແລະມີນໍມເທົ່າ 1. ຜົນຄູນພາຍໃນ \(\langle x,y\rangle\) ແລະນໍມ \(\|x\|\) ທີ່ສະແດງໃນຮູບຕໍ່ໄປນີ້ ໃນການຄຳນວນຂອງ FrontISTR ຖືກຕີຄວາມໝາຍເປັນຜົນຄູນພາຍໃນ \(M\) ນີ້ ແລະນໍມ \(M\) ທີ່ສອດຄ່ອງກັນ
ຕາມລຳດັບ.
ນຳການປ່ຽນເຊິ່ງເສັ້ນທີ່ກຳນົດໂດຍເມທຣິກ \(A\) ໄປໃຊ້ກັບເວັກເຕີໃດໆ \(q_0\), ດັ່ງຮູບ 2.3.2.
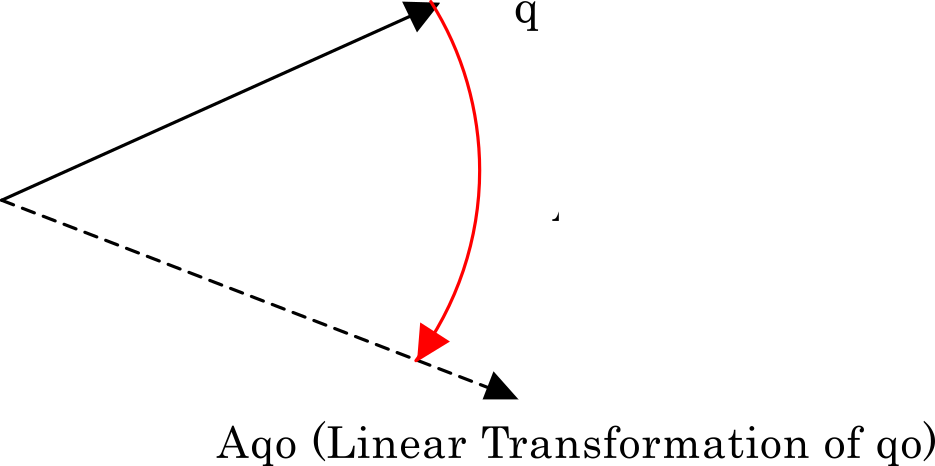
ຮູບ 2.3.2 ການປ່ຽນເຊິ່ງເສັ້ນຂອງ \(q_0\) ດ້ວຍເມທຣິກ \(A\)
ເວັກເຕີທີ່ຖືກປ່ຽນຈະຖືກຈັດໃຫ້ຕັ້ງສາກພາຍໃນປະລິພູມທີ່ມັນສ້າງຮ່ວມກັບເວັກເຕີເດີມ. ໂດຍສະເພາະ ຈະດຳເນີນການຈັດຕັ້ງສາກແບບ Gram-Schmidt ດັ່ງຮູບ 2.3.3. ໃຫ້ເວັກເຕີທີ່ໄດ້ເປັນ \(r_1\); ເມື່ອປັບນໍມຂອງມັນ ຈະໄດ້ \(q_1\).
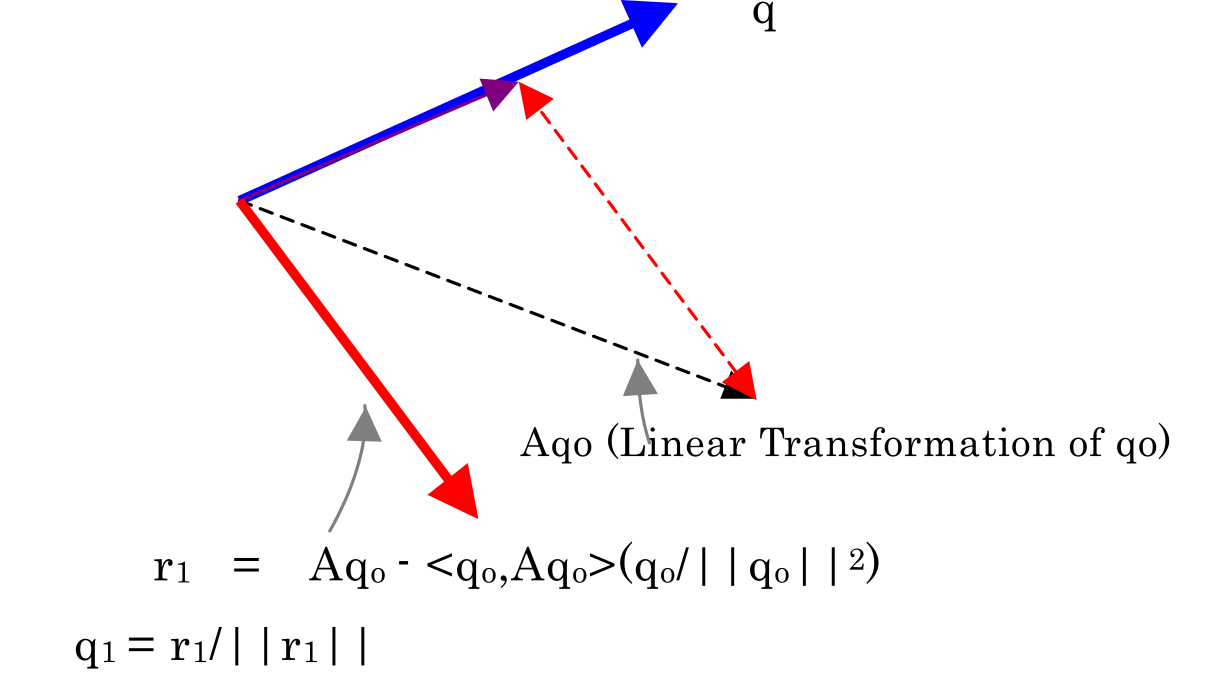
ຮູບ 2.3.3 ເວັກເຕີ \(q_1\) ທີ່ຕັ້ງສາກກັບ \(q_0\)
ດ້ວຍຂັ້ນຕອນດຽວກັນ ຈະໄດ້ \(q_2\) ຈາກ \(q_1\). ໃນນີ້ \(q_2\) ຕັ້ງສາກກັບທັງ \(q_1\) ແລະ \(q_0\), ດັ່ງຮູບ 2.3.4.
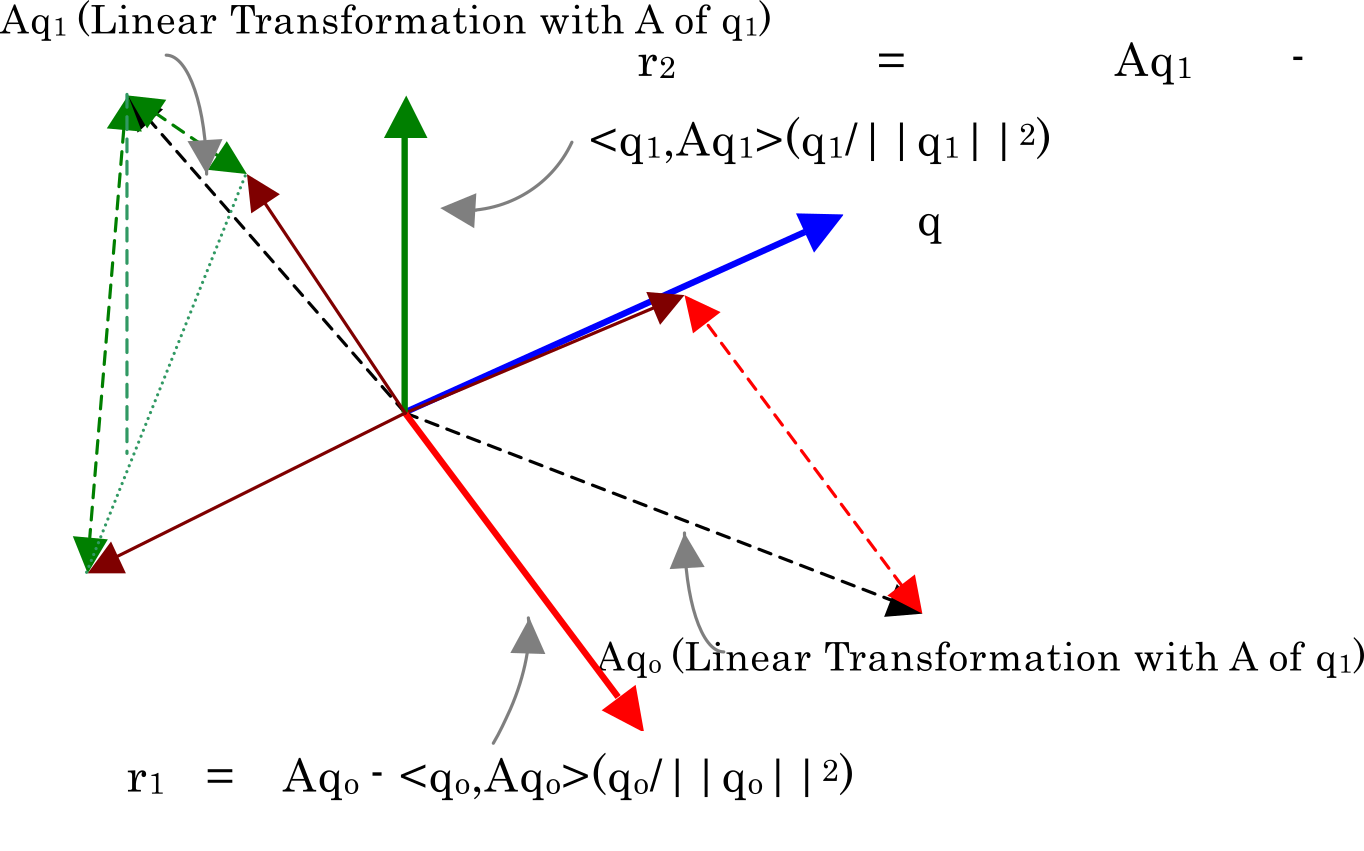
ຮູບ 2.3.4 ເວັກເຕີ \(q_2\) ທີ່ຕັ້ງສາກກັບ \(q_1\) ແລະ \(q_0\)
ດ້ວຍວິທີນີ້ ວິທີ Lanczos ສ້າງຖານທີ່ຕັ້ງສາກແລະມີນໍມ 1 ຂອງປະລິພູມຍ່ອຍ Krylov ຕາມລຳດັບ. ໃນທາງທິດສະດີ, ຄວາມສົມມາດຂອງບັນຫາຄ່າໄອເກນເຮັດໃຫ້ການວົນຊ້ຳນີ້ຂຽນເປັນສົມຜົນເວຽນເກີດສາມພົດ ໂດຍໃຊ້ເວັກເຕີຖານລ່າສຸດ.
ແຕ່ການປະຕິບັດຂອງ FrontISTR ຈັດເວັກເຕີແຕ່ລະອັນໃຫ້ຕັ້ງສາກຄືນກັບເວັກເຕີຖານ Lanczos ທີ່ໄດ້ຮັບແລ້ວ ໂດຍໃຊ້ຜົນຄູນພາຍໃນ \(M\), ເພື່ອຫຼຸດການສູນເສຍຄວາມຕັ້ງສາກທີ່ເກີດຈາກເລກຄະນິດຄວາມລະອຽດຈຳກັດ.
ການແປງເປັນຮູບສາມແນວທະແຍງ
ໃນການວົນຊ້ຳ Lanczos ຂອງ FrontISTR, ເວັກເຕີຖານຖືກຈັດໃຫ້ຕັ້ງສາກແລະມີນໍມ 1 ຕາມຜົນຄູນພາຍໃນ \(M\) ທີ່ອະທິບາຍໃນພາກກ່ອນ, ດັ່ງນັ້ນ
ຄວາມສຳພັນຂ້າງເທິງເປັນຈິງ.
ເມື່ອໃຊ້ເມທຣິກ \(A\) ຈາກສົມຜົນ \(\eqref{eq:2.3.10}\), ການວົນຊ້ຳ Lanczos ຕາມທິດສະດີແມ່ນ
ຊຶ່ງສະແດງດ້ວຍສົມຜົນເວຽນເກີດສາມພົດຂ້າງເທິງ.
ກ່ອນອື່ນ ກຳນົດ \(\alpha_i\) ດັ່ງນີ້.
ຕໍ່ມາ ກຳນົດເສດເຫຼືອຊົ່ວຄາວເປັນ
ດັ່ງທີ່ສະແດງຂ້າງເທິງ.
ເພື່ອຫຼຸດການສູນເສຍຄວາມຕັ້ງສາກທີ່ເກີດຈາກເລກຄະນິດຄວາມລະອຽດຈຳກັດ, ການປະຕິບັດຂອງ FrontISTR ຈັດ \(\tilde{r}_{i+1}\) ໃຫ້ຕັ້ງສາກຄືນກັບເວັກເຕີຖານ Lanczos ທີ່ໄດ້ຮັບແລ້ວ ໂດຍໃຊ້ຜົນຄູນພາຍໃນ \(M\). ຖ້າ \(r_{i+1}\) ແມ່ນເສດເຫຼືອຫຼັງຈາກຈັດໃຫ້ຕັ້ງສາກຄືນ, ແລ້ວ
ຄວາມສຳພັນຂ້າງເທິງເປັນຈິງ.
ຮວບຮວມເວັກເຕີຖານ \(m\) ອັນທີ່ໄດ້ຈາກການວົນຊ້ຳ Lanczos ເປັນ
ຈາກນັ້ນ ຫຼັງຈາກການວົນຊ້ຳ Lanczos ຈຳນວນຈຳກັດ
ຄວາມສຳພັນຂ້າງເທິງເປັນຈິງ.
ໃນນີ້ \(e_m\) ແມ່ນເວັກເຕີຫົວໜ່ວຍ \(m\) ມິຕິ ທີ່ອົງປະກອບອັນດັບ \(m\) ເປັນ 1 ແລະອົງປະກອບອື່ນເປັນສູນ, ແລະ
ແມ່ນເມທຣິກສາມແນວທະແຍງສົມມາດ.
ດັ່ງນັ້ນ ຄ່າໄອເກນຂອງບັນຫາຄ່າໄອເກນຂະໜາດໃຫຍ່ເດີມສາມາດປະມານໄດ້ ໂດຍຄຳນວນຄ່າໄອເກນຂອງເມທຣິກສາມແນວທະແຍງ \(T_m\).
ຫົວຂໍ້ທີ່ກ່ຽວຂ້ອງ
- ການວິເຄາະການຕອບສະໜອງຄວາມຖີ່ — ການຕອບສະໜອງຄວາມຖີ່ໂດຍໃຊ້ຜົນການວິເຄາະໂໝດ
- ປະເພດການວິເຄາະ — ພາບລວມດ້ານໜ້າທີ່ຂອງການວິເຄາະໂໝດ