!ORIENTATION
Дефинира локален координатен систем.
Параметри
Кога DEFINITION = COORDINATES
(втора линија) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Име на променлива | Атрибут | Опис |
|---|---|---|
| a1, a2, a3 | R | Глобални координати на точката a |
| b1, b2, b3 | R | Глобални координати на точката b |
| c1, c2, c3 | R | Глобални координати на точката c |
Кога DEFINITION= NODES
(втора линија) a, b, c
| Име на променлива | Атрибут | Опис |
|---|---|---|
| a, b, c | I | Броеви на јазли |
Кога DEFINITION = LOCAL_NODES
(втора линија) a, b, c
| Име на променлива | Атрибут | Опис |
|---|---|---|
| a, b, c | I | Локални броеви на јазли во елементот |
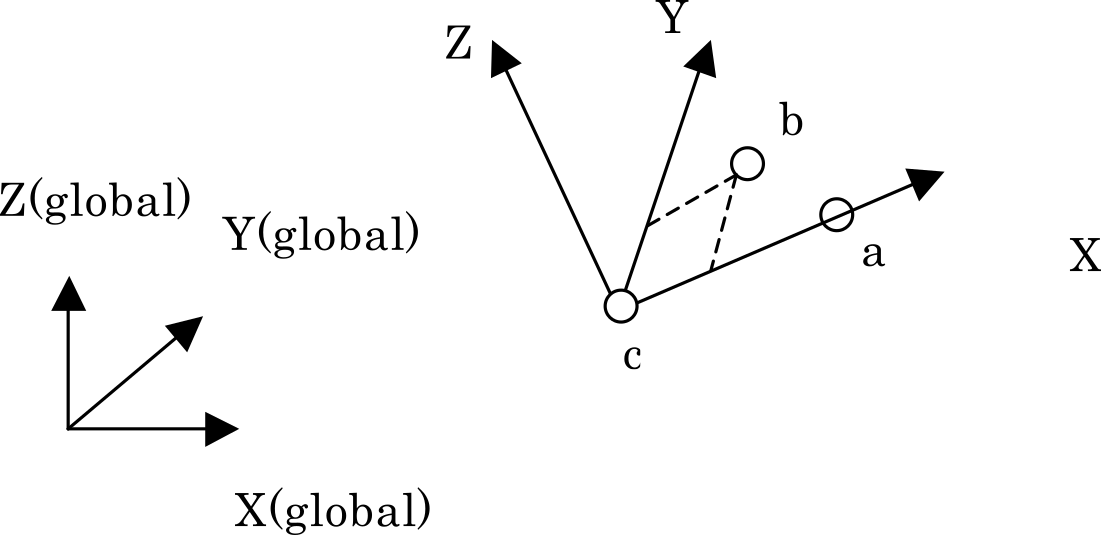
За секој елемент, локалниот координатен систем се дефинира од координатите на јазлите a, b и c на тој елемент. Врската помеѓу a, b, c и координатните оски е прикажана на сликата. Бидејќи локалниот координатен систем може да има различна ориентација за секој елемент, ова задавање се користи за порамнување на главните материјални оски на анизотропен материјал со обликот на елементот. Локалниот координатен систем се пресметува од деформираните јазолни координати, па ја следи ротацијата и деформацијата на елементот.
- Мора да бидат зададени сите три: a, b и c. Ако некој е изоставен, настанува грешка и анализата запира.
- Локалните броеви на јазли мора да бидат помеѓу 1 и 10 и не смеат да го надминат бројот на јазли во целниот елемент.
Пример
Кога се дефинира локален координатен систем од локалните јазли 5, 1 и 8 на секој елемент и се применува на пресекот со SECNUM=1