!ORIENTATION
Definiuje lokalny układ współrzędnych.
Parametry
Gdy DEFINITION = COORDINATES
(2. wiersz) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Nazwa zmiennej | Typ | Opis |
|---|---|---|
| a1, a2, a3 | R | Współrzędne globalne punktu a |
| b1, b2, b3 | R | Współrzędne globalne punktu b |
| c1, c2, c3 | R | Współrzędne globalne punktu c |
Gdy DEFINITION= NODES
(2. wiersz) a, b, c
| Nazwa zmiennej | Typ | Opis |
|---|---|---|
| a, b, c | I | Numery węzłów |
Gdy DEFINITION = LOCAL_NODES
(2. wiersz) a, b, c
| Nazwa zmiennej | Typ | Opis |
|---|---|---|
| a, b, c | I | Lokalne numery węzłów w elemencie |
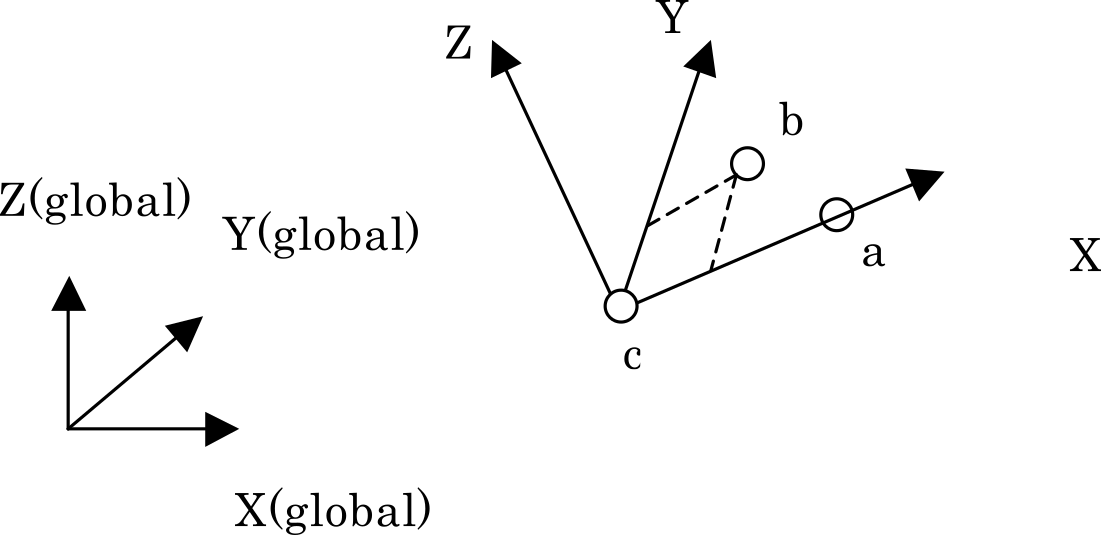
Dla każdego elementu lokalny układ współrzędnych jest definiowany na podstawie współrzędnych węzłów a, b i c tego elementu. Zależność między a, b, c a osiami układu współrzędnych pokazano na rysunku. Ponieważ lokalny układ współrzędnych może mieć inną orientację dla każdego elementu, specyfikacja ta służy do zadawania głównych osi materiałowych materiału anizotropowego zgodnie z kształtem elementu. Lokalny układ współrzędnych jest wyznaczany na podstawie zdeformowanych współrzędnych węzłów, dlatego podąża za obrotem i deformacją elementu.
- Należy podać wszystkie trzy wartości: a, b i c. Pominięcie którejkolwiek powoduje błąd i zatrzymanie analizy.
- Lokalne numery węzłów muszą mieścić się w zakresie od 1 do 10 i nie mogą przekraczać liczby węzłów elementu docelowego.
Przykład
Przy definiowaniu lokalnego układu współrzędnych z lokalnych węzłów 5, 1 i 8 każdego elementu i zastosowaniu go do sekcji o SECNUM=1