Análise modal
Problema generalizado de autovalores
Para analisar a vibração livre de um meio contínuo, realiza-se a discretização espacial e modela-se o sistema como um sistema de múltiplos graus de liberdade com massas concentradas, conforme mostrado na Figura 2.3.1. Para um problema de vibração livre não amortecida, a equação governante (equação do movimento) é a seguinte.
Aqui, \(u\) é o vetor de deslocamentos generalizados, \(M\) é a matriz de massa e \(K\) é a matriz de rigidez. Seja \(\omega\) a frequência angular natural, sejam \(a\) e \(b\) constantes arbitrárias que não sejam simultaneamente nulas e seja \(x\) um vetor. Define-se a função
Sua segunda derivada é
Substituindo a Equação \(\eqref{eq:2.3.2}\) e a Equação \(\eqref{eq:2.3.3}\) na Equação \(\eqref{eq:2.3.1}\), obtém-se
Assim, obtém-se a relação acima.
Para uma vibração não trivial, \(a \sin \omega t + b \cos \omega t\) não é identicamente nulo. Portanto,
obtém-se a relação acima. Assim, fazendo \(\lambda=\omega^2\), resulta
Assim, obtém-se a equação acima.
O escalar \(\lambda\) é denominado autovalor, o vetor \(x\) é denominado autovetor e o problema expresso pela Equação \(\eqref{eq:2.3.5}\) é denominado problema generalizado de autovalores.
A frequência angular natural \(\omega\) é obtida a partir do autovalor \(\lambda=\omega^2\), e o autovetor correspondente \(x\) representa um modo de vibração.
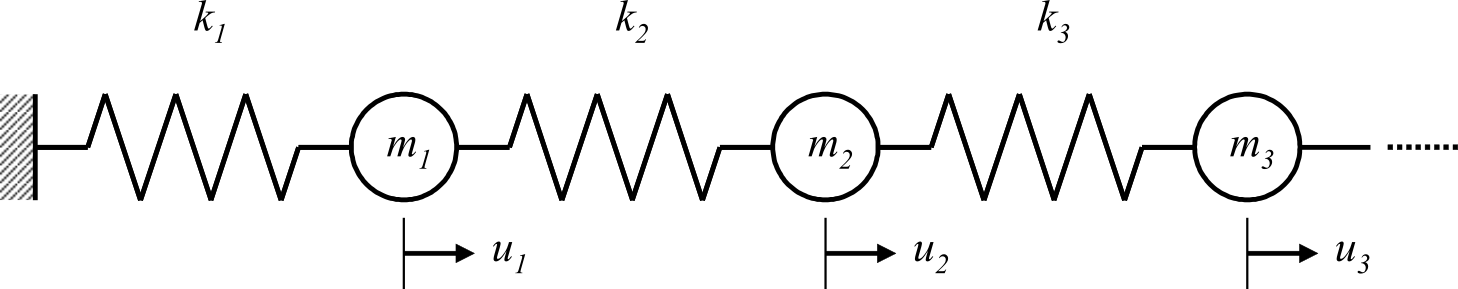
Figura 2.3.1 Exemplo de sistema de múltiplos graus de liberdade para vibração livre não amortecida
Propriedades e hipóteses das matrizes
Para o problema generalizado de autovalores \(Kx=\lambda Mx\) obtido na seção anterior, este manual pressupõe que as matrizes consideradas são simétricas. No caso de matrizes complexas, isso corresponde a matrizes hermitianas; no caso de matrizes reais, a matrizes simétricas.
Seja \(k_{ij}\) o elemento \(ij\) da matriz \(K\). A propriedade hermitiana é expressa por
em que \(\bar{k}_{ji}\) é o conjugado complexo de \(k_{ji}\). Para matrizes reais, essa relação se torna \(k_{ij}=k_{ji}\).
Uma matriz real simétrica \(H\) é definida positiva se, para todo vetor não nulo \(x\),
a desigualdade acima é satisfeita. Nesse caso, todos os autovalores de \(H\) são positivos.
Em um problema estrutural de autovalores, a matriz de massa \(M\) normalmente é tratada como definida positiva. Por outro lado, dependendo das condições de restrição, a matriz de rigidez \(K\) pode ser semidefinida positiva e pode ter autovalores nulos correspondentes a modos de corpo rígido.
Iteração inversa com deslocamento
Na análise estrutural prática pelo método dos elementos finitos, em geral não são necessários todos os autovalores; frequentemente bastam alguns autovalores de baixa ordem. O HEC-MW foi concebido para problemas de grande escala, nos quais as matrizes são grandes e extremamente esparsas, com muitos elementos nulos. Portanto, é importante calcular com eficiência os autovalores dos modos de baixa ordem levando em conta essas características.
Para um deslocamento \(\sigma\), se \(-\sigma\) não for um autovalor e \(K+\sigma M\) for não singular, a Equação \(\eqref{eq:2.3.5}\) poderá ser transformada da seguinte forma.
Essa transformação mantém o autovetor \(x\) inalterado e mapeia o autovalor \(\lambda\) em \(1/(\lambda+\sigma)\).
Consequentemente, quanto mais próximo \(\lambda\) estiver de \(-\sigma\), maior será o valor absoluto do autovalor transformado. Em um problema estrutural de autovalores, \(\lambda \geq 0\) e \(\sigma \geq 0\); portanto, o menor autovalor é mapeado no autovalor de maior valor absoluto. Aproveitando essa propriedade, ao aplicar à Equação \(\eqref{eq:2.3.8}\) um método iterativo que tende a convergir primeiro para autovalores de grande valor absoluto, os autovalores de baixa ordem podem ser obtidos com eficiência em ordem crescente.
Esse método é denominado iteração inversa com deslocamento.
Em análises com restrições, o FrontISTR define \(\sigma = 0\), e a Equação \(\eqref{eq:2.3.8}\) se torna \(K^{-1} M x = \frac{1}{\lambda} x\), isto é, uma iteração inversa sem deslocamento. Em uma análise livre-livre sem restrições, \(K\) é singular porque possui autovalores nulos correspondentes a modos de corpo rígido; atribuir um valor positivo a \(\sigma\) regulariza \(K+\sigma M\). O valor de \(\sigma\) é especificado por SIGMA em !EIGEN.
Método de Lanczos
Motivação para o uso (comparação com o método de Jacobi)
O método de Jacobi é um método clássico bem conhecido.
Ele é eficaz quando a matriz é pequena e densa. No entanto, como as matrizes tratadas pelo HEC-MW são grandes e esparsas, o método de Jacobi não é adotado; em seu lugar, utiliza-se o método iterativo de Lanczos.
Algoritmo e características
Proposto por C. Lanczos na década de 1950, esse método é um algoritmo para tridiagonalizar uma matriz e apresenta as seguintes características.
- É um método iterativo e permite realizar o cálculo mantendo a matriz esparsa.
- Suas operações consistem principalmente em produtos matriz-vetor, o que o torna adequado à paralelização.
- É adequado à decomposição geométrica de domínio associada a malhas de elementos finitos.
- Permite realizar cálculos eficientes limitando o número de autovalores ou o intervalo de modos a serem obtidos.
O método de Lanczos parte de um vetor inicial, constrói sucessivamente vetores ortogonais e obtém uma base para um subespaço de Krylov.
Na aritmética de precisão finita, erros de arredondamento podem fazer com que os vetores percam a ortogonalidade. Para reduzir esse efeito, a implementação do FrontISTR reortogonaliza cada vetor em relação aos vetores da base de Lanczos já obtidos.
Interpretação geométrica (subespaço de Krylov)
Aplicando as seguintes mudanças de variável à Equação \(\eqref{eq:2.3.8}\),
o problema pode ser reescrito como
Assim, obtém-se a equação acima.
Para um vetor arbitrário não nulo \(q_0\),
o espaço gerado por esses vetores,
é denominado subespaço de Krylov.
O método de Lanczos constrói sucessivamente uma base para esse subespaço de Krylov.
O FrontISTR utiliza o seguinte produto interno associado à matriz de massa \(M\)
para ortonormalizar a base. O produto interno \(\langle x,y\rangle\) e a norma \(\|x\|\) mostrados nas figuras a seguir são interpretados, nos cálculos do FrontISTR, como esse produto interno associado a \(M\) e a correspondente norma associada a \(M\)
respectivamente.
Aplica-se ao vetor arbitrário \(q_0\) a transformação linear definida pela matriz \(A\), conforme mostrado na Figura 2.3.2.
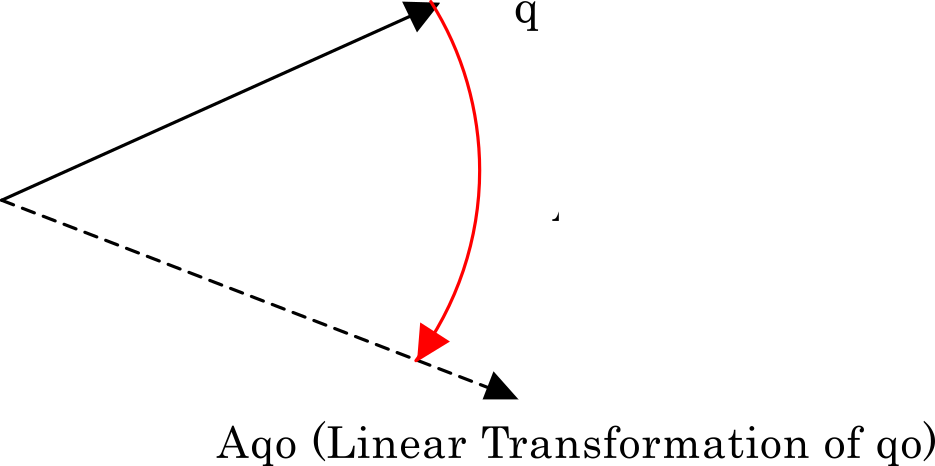
Figura 2.3.2 Transformação linear de \(q_0\) pela matriz \(A\)
O vetor transformado é ortogonalizado no espaço gerado por ele e pelo vetor original. Especificamente, realiza-se a ortogonalização de Gram-Schmidt mostrada na Figura 2.3.3. Seja \(r_1\) o vetor resultante; sua normalização fornece \(q_1\).
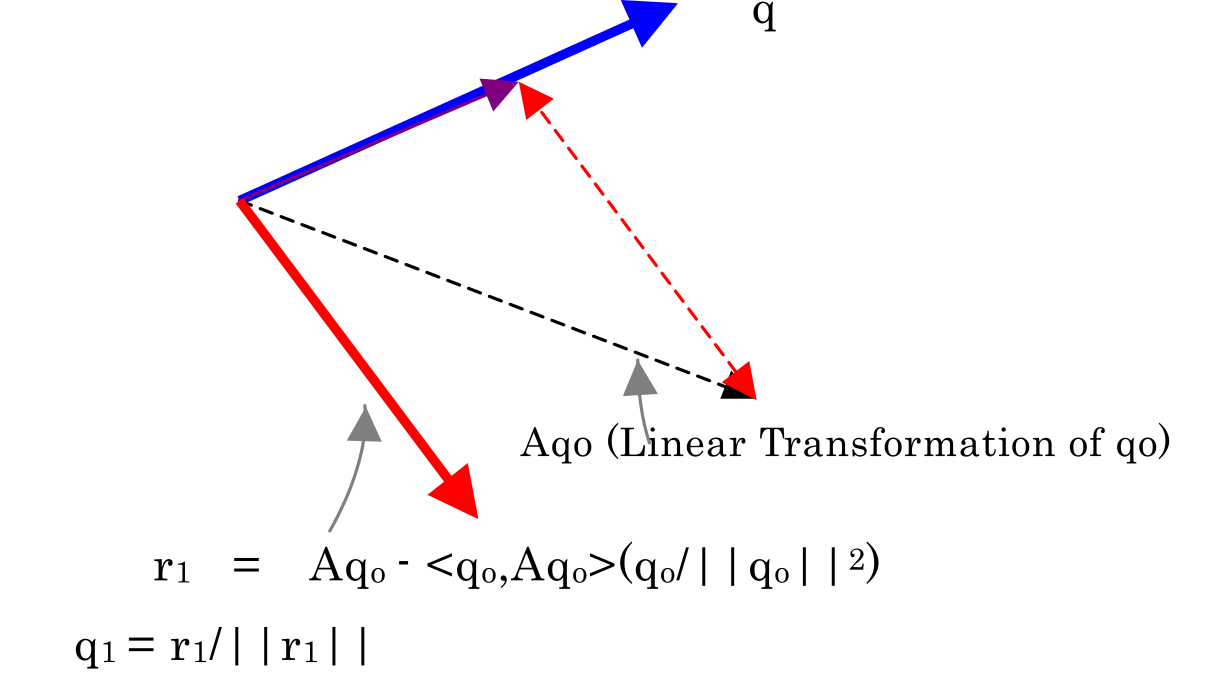
Figura 2.3.3 Vetor \(q_1\) ortogonal a \(q_0\)
O mesmo procedimento fornece \(q_2\) a partir de \(q_1\). Nesse caso, \(q_2\) é ortogonal tanto a \(q_1\) quanto a \(q_0\), conforme mostrado na Figura 2.3.4.
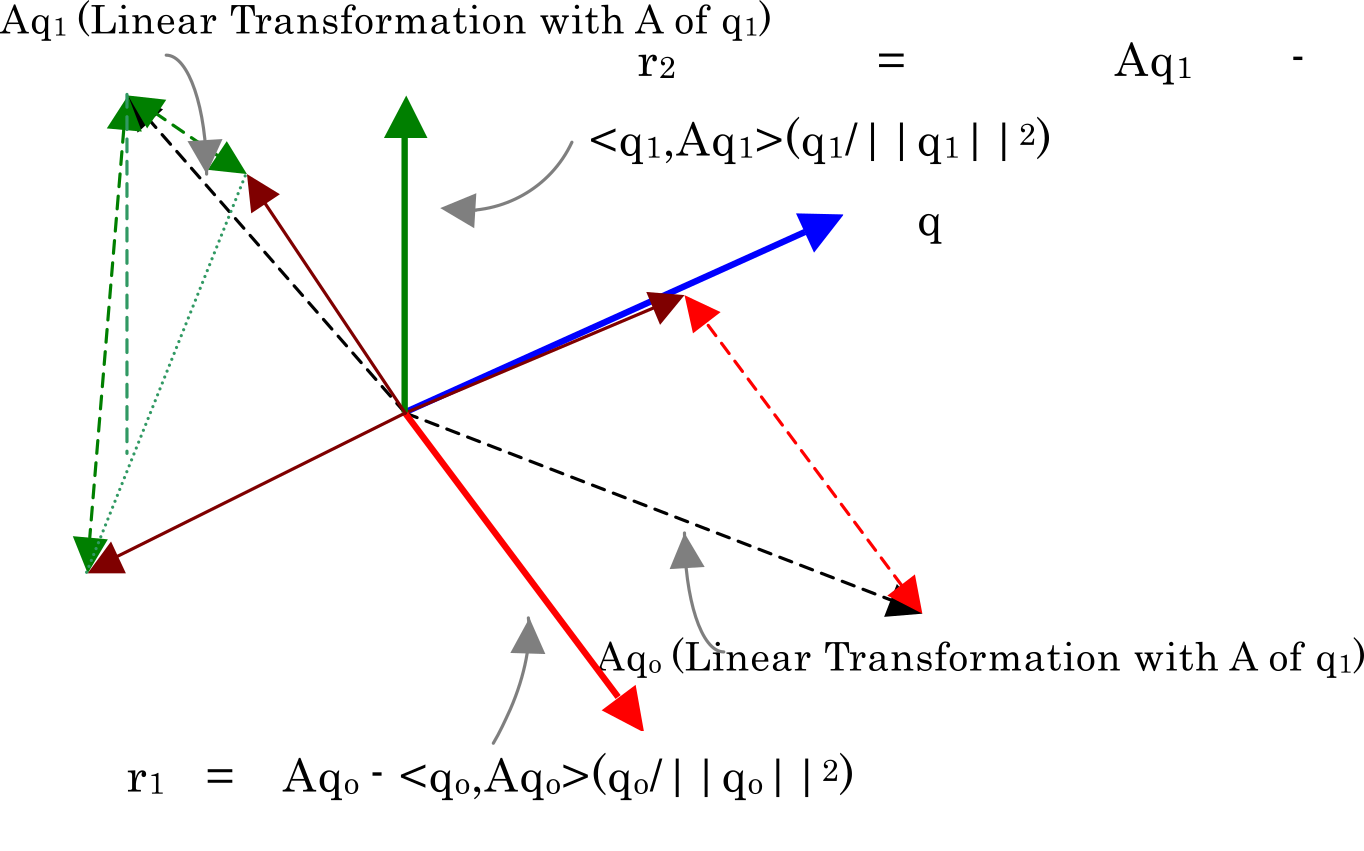
Figura 2.3.4 Vetor \(q_2\) ortogonal a \(q_1\) e a \(q_0\)
Dessa forma, o método de Lanczos constrói sucessivamente uma base ortonormal do subespaço de Krylov. Em teoria, a simetria do problema de autovalores permite expressar essa iteração como uma recorrência de três termos que utiliza os vetores de base mais recentes.
No entanto, a implementação do FrontISTR reortogonaliza cada vetor em relação aos vetores da base de Lanczos já obtidos usando o produto interno associado a \(M\), para reduzir a perda de ortogonalidade causada pela aritmética de precisão finita.
Tridiagonalização
Na iteração de Lanczos do FrontISTR, os vetores de base são ortonormalizados em relação ao produto interno associado a \(M\) descrito na seção anterior, de modo que
a relação acima é satisfeita.
Usando a matriz \(A\) da Equação \(\eqref{eq:2.3.10}\), a iteração teórica de Lanczos é expressa por
a recorrência de três termos acima.
Primeiro, define-se \(\alpha_i\) por
Em seguida, define-se o resíduo provisório como
Assim, fica definido o resíduo provisório.
Para reduzir a perda de ortogonalidade causada pela aritmética de precisão finita, a implementação do FrontISTR reortogonaliza \(\tilde{r}_{i+1}\) em relação aos vetores da base de Lanczos já obtidos, usando o produto interno associado a \(M\). Se \(r_{i+1}\) for o resíduo após a reortogonalização, então
as relações acima são satisfeitas.
Agrupando os \(m\) vetores de base obtidos pela iteração de Lanczos em
após um número finito de iterações de Lanczos, tem-se
a relação acima.
Aqui, \(e_m\) é o vetor unitário de dimensão \(m\) cuja componente \(m\)-ésima é 1, e
é uma matriz tridiagonal simétrica.
Assim, os autovalores do problema original de grande escala podem ser aproximados calculando-se os autovalores da matriz tridiagonal \(T_m\).
Tópicos relacionados
- Análise de resposta em frequência — resposta em frequência usando os resultados da análise modal
- Tipos de análise — visão geral das funcionalidades da análise modal