!ORIENTATION
Define um sistema de coordenadas local.
Parâmetros
NAME = nome do sistema de coordenadas local
DEFINITION = COORDINATES (predefinição)/NODES/LOCAL_NODES
Quando DEFINITION = COORDINATES
(2.ª linha) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Variável | Tipo | Descrição |
|---|---|---|
| a1, a2, a3 | R | Coordenadas globais do ponto a |
| b1, b2, b3 | R | Coordenadas globais do ponto b |
| c1, c2, c3 | R | Coordenadas globais do ponto c |
Quando DEFINITION= NODES
(2.ª linha) a, b, c
| Variável | Tipo | Descrição |
|---|---|---|
| a, b, c | I | Números dos nós |
Quando DEFINITION = LOCAL_NODES
(2.ª linha) a, b, c
| Variável | Tipo | Descrição |
|---|---|---|
| a, b, c | I | Números de nós locais no elemento |
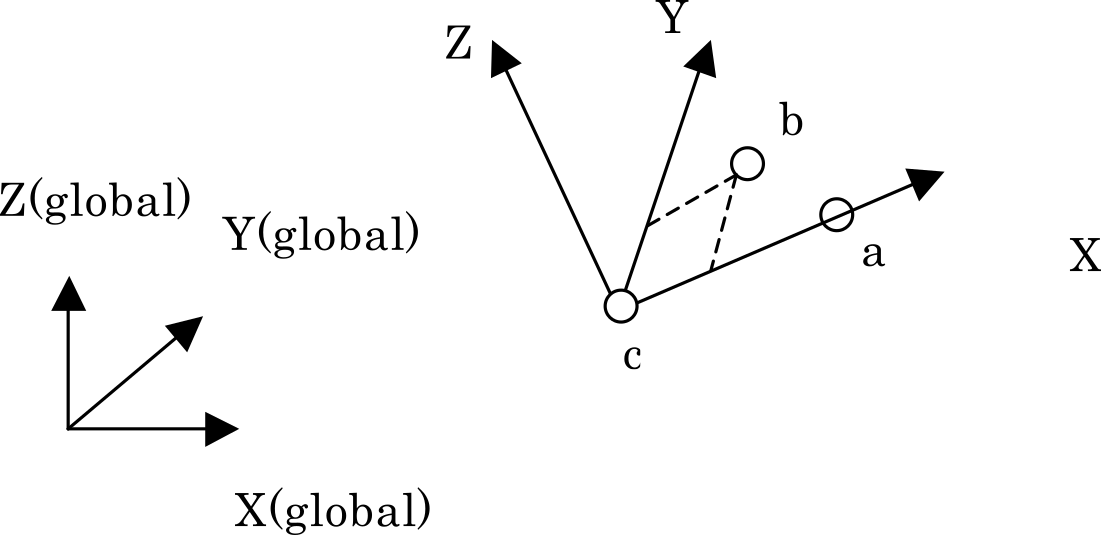
Para cada elemento, é definido um sistema de coordenadas local a partir das coordenadas dos nós a, b e c do próprio elemento. A relação entre a, b, c e os eixos de coordenadas é apresentada na figura. Como o sistema de coordenadas local pode ter uma orientação diferente para cada elemento, esta especificação é utilizada para definir os eixos principais de um material anisotrópico ao longo da forma do elemento. O sistema de coordenadas local é avaliado a partir das coordenadas nodais deformadas, pelo que acompanha a rotação e a deformação do elemento.
- Os três nós a, b e c têm de ser especificados. Se algum deles for omitido, ocorre um erro e a análise é interrompida.
- Os números de nós locais têm de estar entre 1 e 10 e não podem exceder o número de nós do elemento de destino.
Exemplo
Ao definir um sistema de coordenadas local a partir dos nós locais 5, 1 e 8 de cada elemento e aplicá-lo à secção com SECNUM=1