!ORIENTATION
Definește un sistem local de coordonate.
Parametri
Când DEFINITION = COORDINATES
(a doua linie) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Numele variabilei | Atribut | Descriere |
|---|---|---|
| a1, a2, a3 | R | Coordonatele globale ale punctului a |
| b1, b2, b3 | R | Coordonatele globale ale punctului b |
| c1, c2, c3 | R | Coordonatele globale ale punctului c |
Când DEFINITION= NODES
(a doua linie) a, b, c
| Numele variabilei | Atribut | Descriere |
|---|---|---|
| a, b, c | I | Numerele nodurilor |
Când DEFINITION = LOCAL_NODES
(a doua linie) a, b, c
| Numele variabilei | Atribut | Descriere |
|---|---|---|
| a, b, c | I | Numerele locale ale nodurilor din element |
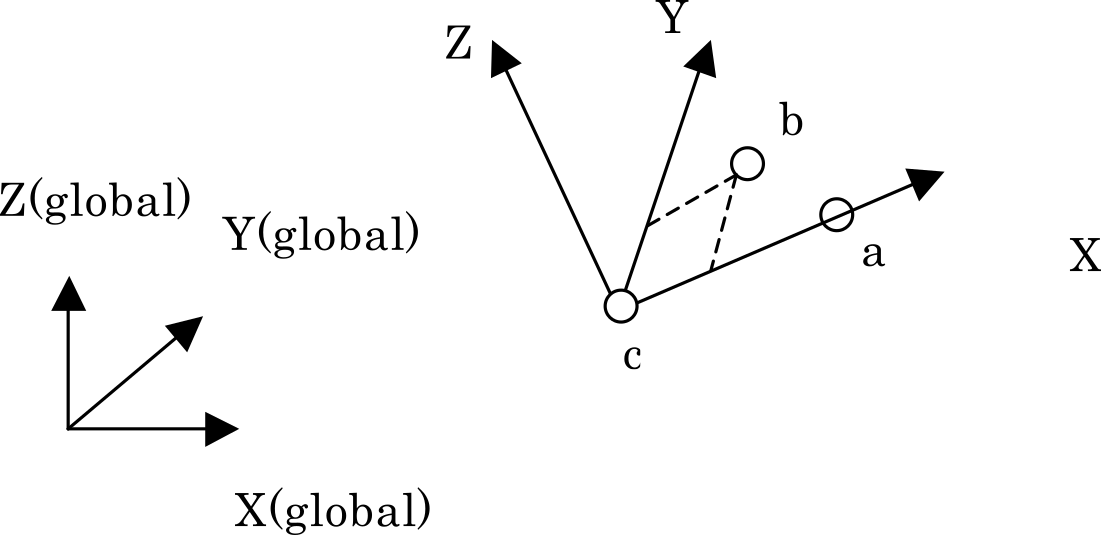
Pentru fiecare element, sistemul local de coordonate este definit din coordonatele nodurilor a, b și c ale elementului respectiv. Relația dintre a, b, c și axele de coordonate este prezentată în figură. Deoarece sistemul local de coordonate poate avea o orientare diferită pentru fiecare element, această specificație se utilizează pentru a atribui axele principale ale unui material anizotrop de-a lungul formei elementului. Sistemul local de coordonate este evaluat din coordonatele nodale deformate, astfel încât urmărește rotația și deformarea elementului.
- Trebuie specificate toate cele trei valori a, b și c. Dacă una este omisă, apare o eroare și analiza se oprește.
- Numerele locale ale nodurilor trebuie să fie între 1 și 10 și să nu depășească numărul de noduri al elementului țintă.
Exemplu
La definirea unui sistem local de coordonate din nodurile locale 5, 1 și 8 ale fiecărui element și aplicarea lui secțiunii cu SECNUM=1