!ORIENTATION
Определяет локальную систему координат.
Параметры
При DEFINITION = COORDINATES
(2-я строка) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Переменная | Тип | Описание |
|---|---|---|
| a1, a2, a3 | R | Глобальные координаты точки a |
| b1, b2, b3 | R | Глобальные координаты точки b |
| c1, c2, c3 | R | Глобальные координаты точки c |
При DEFINITION= NODES
(2-я строка) a, b, c
| Переменная | Тип | Описание |
|---|---|---|
| a, b, c | I | Номера узлов |
При DEFINITION = LOCAL_NODES
(2-я строка) a, b, c
| Переменная | Тип | Описание |
|---|---|---|
| a, b, c | I | Локальные номера узлов внутри элемента |
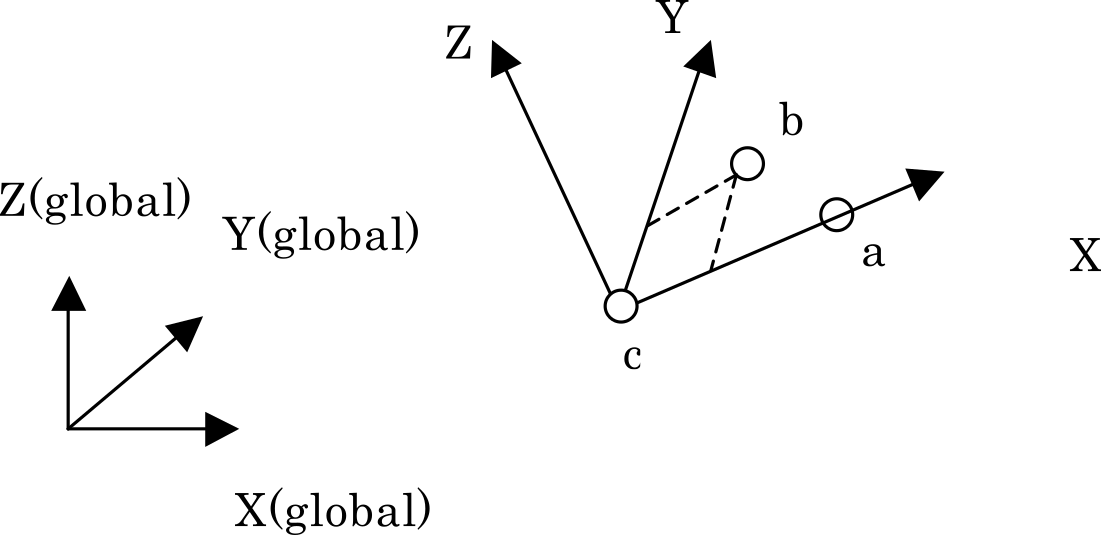
Для каждого элемента локальная система координат определяется по координатам узлов a, b и c самого элемента. Соотношение между a, b, c и осями координат показано на рисунке. Поскольку локальная система координат может иметь различную ориентацию для каждого элемента, эта спецификация используется для задания главных осей анизотропного материала вдоль формы элемента. Локальная система координат вычисляется по деформированным координатам узлов, поэтому она следует за поворотом и деформацией элемента.
- Необходимо задать все три узла a, b и c. Если какой-либо из них пропущен, возникает ошибка и анализ останавливается.
- Локальные номера узлов должны быть от 1 до 10 и не должны превышать число узлов целевого элемента.
Пример
При определении локальной системы координат по локальным узлам 5, 1 и 8 каждого элемента и её применении к секции с SECNUM=1