Пример реальной модели для линейного динамического анализа
Расчётная модель
Для линейного динамического анализа в качестве реальной модели используется механическая деталь, показанная на рисунке 9.3.1. Для этой реальной модели задаются проверочные примеры для четырёх случаев с различными условиями нагружения и коэффициентами демпфирования. Эти случаи приведены в таблице 9.3.1.
Таблица 9.3.1 Проверочные примеры с реальной моделью для линейного динамического анализа
| Случай | Тип элемента | Проверочная модель | Условие нагружения | Условие демпфирования | Число узлов | Число степеней свободы |
|---|---|---|---|---|---|---|
| EX31A | 342 | Модель зацепления | Ступенчатая нагрузка \(F_0\) | Нет | 15,214 | 45,642 |
| EX31B | 342 | Ступенчатая нагрузка \(F_0\) | Есть | 15,214 | 45,642 | |
| EX31C | 342 | Прямоугольный импульс \(F_1\) | Нет | 15,214 | 45,642 | |
| EX31D | 342 | Прямоугольный импульс \(F_1\) | Есть | 15,214 | 45,642 |
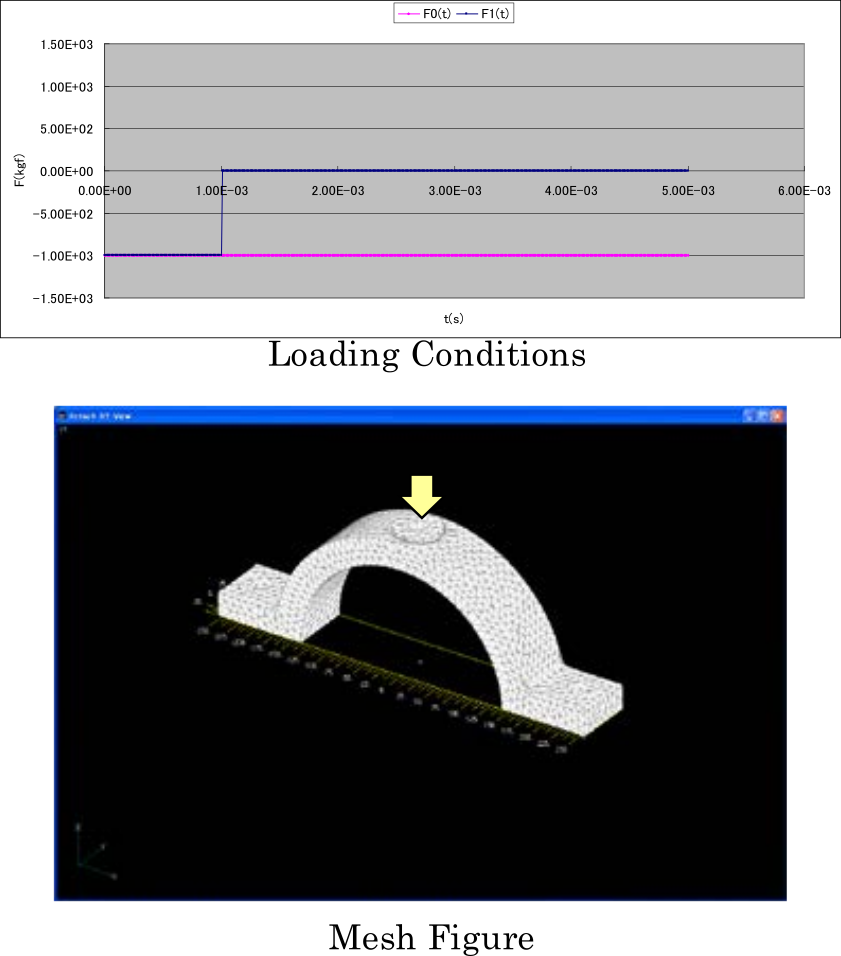
Рисунок 9.3.1 Модель зацепления
Результаты расчёта
Примеры результатов расчёта показаны на рисунках 9.3.2–9.3.3.

Рисунок 9.3.2 Временная зависимость перемещения \(u_z\) в точке возбуждения

Рисунок 9.3.3 Деформированная форма и распределение эквивалентных напряжений (масштабный коэффициент деформации: 5.0): EX31C