!ORIENTATION
Definira lokalni koordinatni sistem.
Parametri
Ko je DEFINITION = COORDINATES
(2. vrstica) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Ime spremenljivke | Atribut | Opis |
|---|---|---|
| a1, a2, a3 | R | Globalne koordinate točke a |
| b1, b2, b3 | R | Globalne koordinate točke b |
| c1, c2, c3 | R | Globalne koordinate točke c |
Ko je DEFINITION= NODES
(2. vrstica) a, b, c
| Ime spremenljivke | Atribut | Opis |
|---|---|---|
| a, b, c | I | Številke vozlišč |
Ko je DEFINITION = LOCAL_NODES
(2. vrstica) a, b, c
| Ime spremenljivke | Atribut | Opis |
|---|---|---|
| a, b, c | I | Lokalne številke vozlišč znotraj elementa |
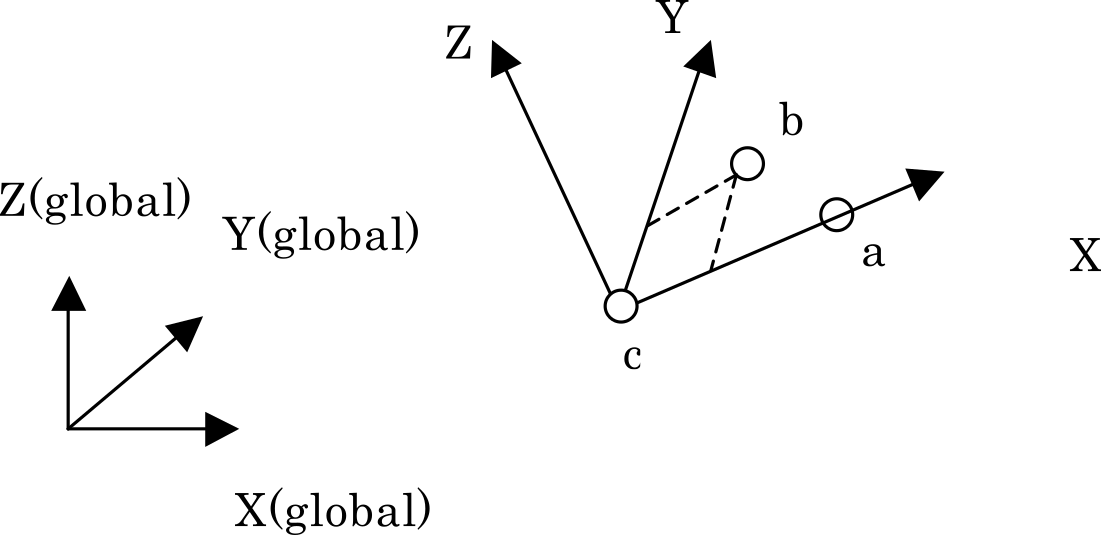
Za vsak element se lokalni koordinatni sistem definira iz koordinat njegovih lastnih vozlišč a, b in c. Razmerje med a, b, c in koordinatnimi osmi je prikazano na sliki. Ker ima lahko lokalni koordinatni sistem za vsak element drugačno orientacijo, se ta določitev uporablja za podajanje glavnih materialnih osi anizotropnega materiala vzdolž oblike elementa. Lokalni koordinatni sistem se ovrednoti iz deformiranih koordinat vozlišč, zato sledi rotaciji in deformaciji elementa.
- Določiti je treba vse tri a, b in c. Če je katero izpuščeno, pride do napake in analiza se ustavi.
- Lokalne številke vozlišč morajo biti med 1 in 10 in ne smejo presegati števila vozlišč ciljnega elementa.
Primer uporabe
Pri definiranju lokalnega koordinatnega sistema iz lokalnih vozlišč 5, 1 in 8 vsakega elementa in njegovi uporabi za sekcijo s SECNUM=1