!ORIENTATION
Definierar ett lokalt koordinatsystem.
Parametrar
När DEFINITION = COORDINATES
(Rad 2) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Variabelnamn | Typ | Beskrivning |
|---|---|---|
| a1, a2, a3 | R | Globala koordinater för punkt a |
| b1, b2, b3 | R | Globala koordinater för punkt b |
| c1, c2, c3 | R | Globala koordinater för punkt c |
När DEFINITION= NODES
(Rad 2) a, b, c
| Variabelnamn | Typ | Beskrivning |
|---|---|---|
| a, b, c | I | Nodnummer |
När DEFINITION = LOCAL_NODES
(Rad 2) a, b, c
| Variabelnamn | Typ | Beskrivning |
|---|---|---|
| a, b, c | I | Lokala nodnummer inom elementet |
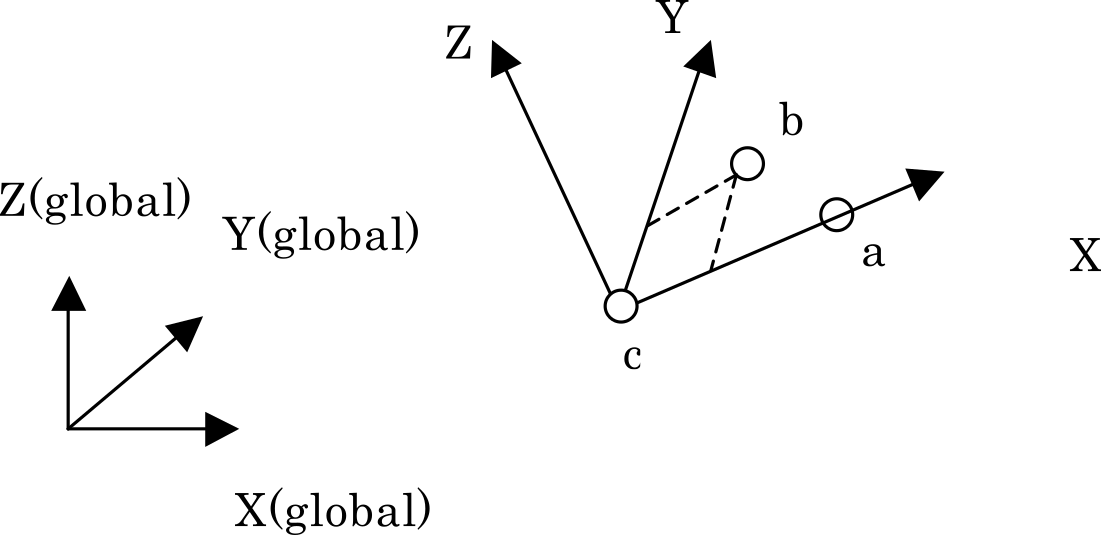
För varje element definieras ett lokalt koordinatsystem från koordinaterna för noderna a, b och c i det elementet. Förhållandet mellan a, b, c och koordinataxlarna visas i figuren. Eftersom det lokala koordinatsystemet kan ha olika orientering för varje element används denna specifikation för att ange huvudaxlarna för ett anisotropt material längs elementets form. Det lokala koordinatsystemet utvärderas från de deformerade nodkoordinaterna och följer därför elementets rotation och deformation.
- Alla tre, a, b och c, måste anges. Om någon utelämnas uppstår ett fel och analysen stoppas.
- Lokala nodnummer måste vara mellan 1 och 10 och får inte överstiga antalet noder i målelementet.
Exempel
När ett lokalt koordinatsystem definieras från de lokala noderna 5, 1 och 8 i varje element och tillämpas på sektionen med SECNUM=1