!ORIENTATION
Yerel bir koordinat sistemi tanımlar.
Parametreler
DEFINITION = COORDINATES olduğunda
(2. satır) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Değişken adı | Öznitelik | Açıklama |
|---|---|---|
| a1, a2, a3 | R | a noktasının global koordinatları |
| b1, b2, b3 | R | b noktasının global koordinatları |
| c1, c2, c3 | R | c noktasının global koordinatları |
DEFINITION= NODES olduğunda
(2. satır) a, b, c
| Değişken adı | Öznitelik | Açıklama |
|---|---|---|
| a, b, c | I | Düğüm numaraları |
DEFINITION = LOCAL_NODES olduğunda
(2. satır) a, b, c
| Değişken adı | Öznitelik | Açıklama |
|---|---|---|
| a, b, c | I | Eleman içindeki yerel düğüm numaraları |
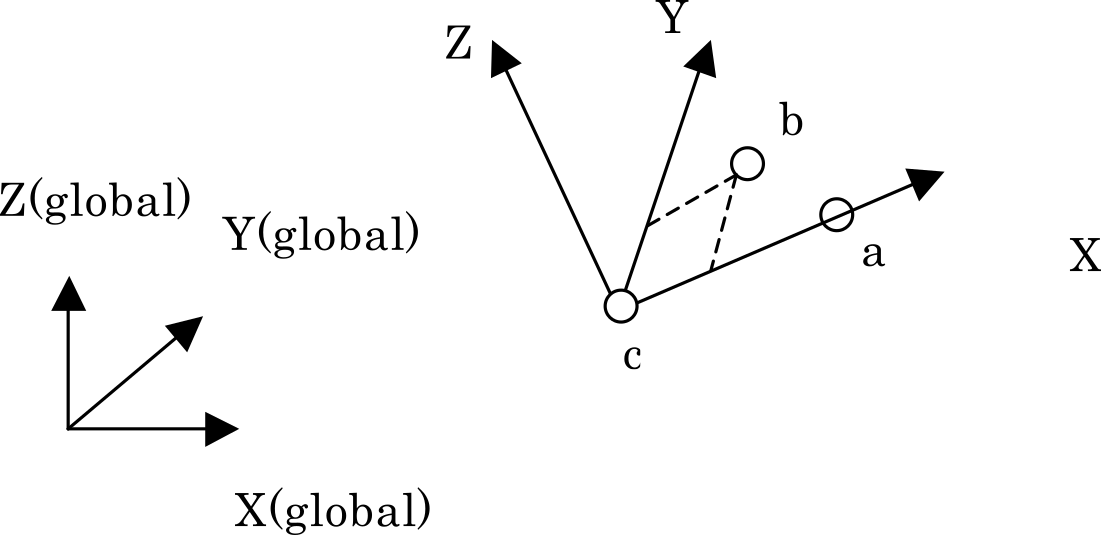
Her eleman için yerel koordinat sistemi, o elemanın a, b ve c düğümlerinin koordinatlarından tanımlanır. a, b, c ile koordinat eksenleri arasındaki ilişki şekilde gösterilmiştir. Yerel koordinat sistemi her elemanda farklı bir yöne sahip olabildiğinden, bu tanım anizotropik bir malzemenin malzeme asal eksenlerini eleman şekli boyunca vermek için kullanılır. Yerel koordinat sistemi deforme olmuş düğüm koordinatlarından değerlendirilir; bu nedenle elemanın dönmesini ve deformasyonunu izler.
- a, b ve c değerlerinin üçü de belirtilmelidir. Herhangi biri atlanırsa hata oluşur ve analiz durur.
- Yerel düğüm numaraları 1 ile 10 arasında olmalı ve hedef elemandaki düğüm sayısını aşmamalıdır.
Örnek
Her elemanın yerel 5, 1 ve 8 numaralı düğümlerinden yerel koordinat sistemi tanımlanıp SECNUM=1 olan kesite uygulandığında