!ORIENTATION
Визначає локальну систему координат.
Параметри
NAME = назва локальної системи координат
DEFINITION = COORDINATES (за замовчуванням)/NODES/LOCAL_NODES
Коли DEFINITION = COORDINATES
(2-й рядок) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Назва змінної | Атрибут | Опис |
|---|---|---|
| a1, a2, a3 | R | Глобальні координати точки a |
| b1, b2, b3 | R | Глобальні координати точки b |
| c1, c2, c3 | R | Глобальні координати точки c |
Коли DEFINITION= NODES
(2-й рядок) a, b, c
| Назва змінної | Атрибут | Опис |
|---|---|---|
| a, b, c | I | Номери вузлів |
Коли DEFINITION = LOCAL_NODES
(2-й рядок) a, b, c
| Назва змінної | Атрибут | Опис |
|---|---|---|
| a, b, c | I | Локальні номери вузлів у межах елемента |
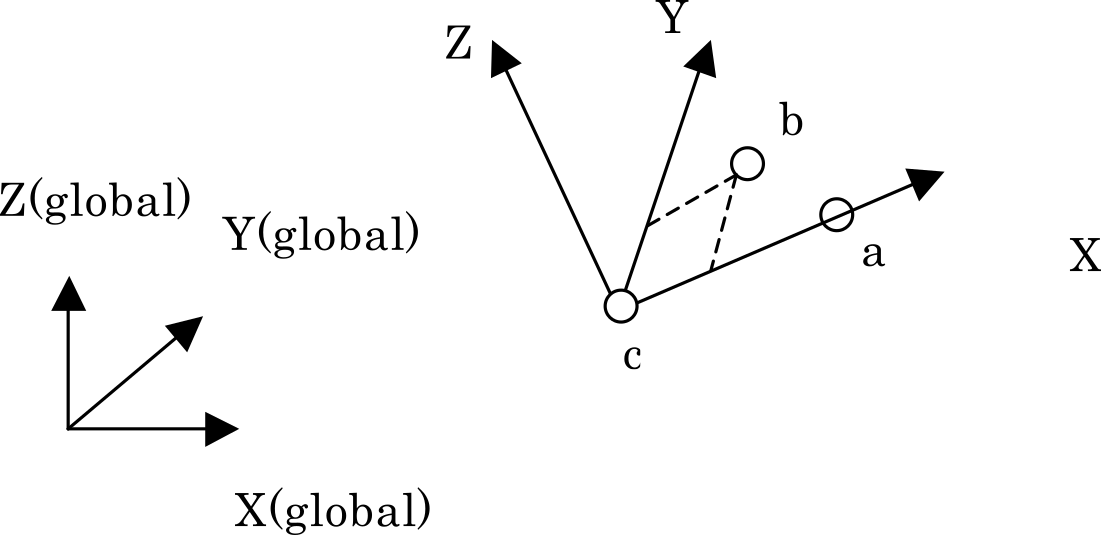
Для кожного елемента локальна система координат визначається за координатами вузлів a, b і c цього елемента. Зв’язок між a, b, c та осями координат показано на рисунку. Оскільки локальна система координат може мати різну орієнтацію для кожного елемента, цю специфікацію використовують для задання головних осей анізотропного матеріалу відповідно до форми елемента. Локальна система координат обчислюється за деформованими координатами вузлів, тому вона слідує за обертанням і деформацією елемента.
- Необхідно задати всі три значення: a, b і c. Якщо будь-яке з них пропущено, виникає помилка й аналіз зупиняється.
- Локальні номери вузлів мають бути від 1 до 10 і не повинні перевищувати кількість вузлів цільового елемента.
Приклад
Коли локальну систему координат визначають за локальними вузлами 5, 1 і 8 кожного елемента та застосовують до секції з SECNUM=1