Схема інкрементного аналізу
Необхідність інкрементного аналізу
Як зазначалося вище, для аналізу задач малих деформацій можна застосувати принцип віртуальних робіт, еквівалентний основним рівнянням, таким як рівняння рівноваги, а потім дискретизувати його скінченними елементами. В аналізі задач скінченних деформацій, де розглядаються великі деформації конструкції, базовим підходом так само є принцип віртуальних робіт.
Однак у задачах скінченних деформацій рівняння принципу віртуальних робіт є нелінійним відносно переміщень навіть за припущення лінійності матеріалу. Для розв’язання нелінійних рівнянь зазвичай застосовують ітераційні обчислення.
У таких ітераційних обчисленнях застосовують інкрементний аналіз: розрахунок виконують послідовно для малих приростів навантаження, накопичуючи їх до досягнення кінцевого деформованого стану. У разі припущення малих деформацій конфігурацію, в якій визначають деформації та напруження, спеціально не розрізняли до і після деформування. Тобто за припущення малих деформацій не має істотного значення, чи основні рівняння записані у конфігурації до деформування, чи після нього.
У задачах скінченних деформацій формулювання інкрементного аналізу залежить від того, чи береться за опорну конфігурацію початкова конфігурація, чи конфігурація на початку приросту. Перший підхід називається повним лагранжевим формулюванням, другий — оновленим лагранжевим формулюванням. Докладніше див. літературу наприкінці розділу.
Вихідне рівняння: принцип віртуальних робіт у момент часу \(t'\)
Розглянемо інкрементний аналіз, у якому стан до моменту часу \(t\) відомий, а стан у момент \(t' = t + \Delta t\) невідомий (див. рис. 2.2.1). Рівняння рівноваги, граничні умови та принцип віртуальних робіт у момент \(t'\) — у поданні поточної конфігурації з напруженням Коші \(^{t'}\sigma\) та лінійною частиною деформації Альмансі \(^{t'} A_{(L)}\) — наведено в розділі Принцип віртуальної роботи.
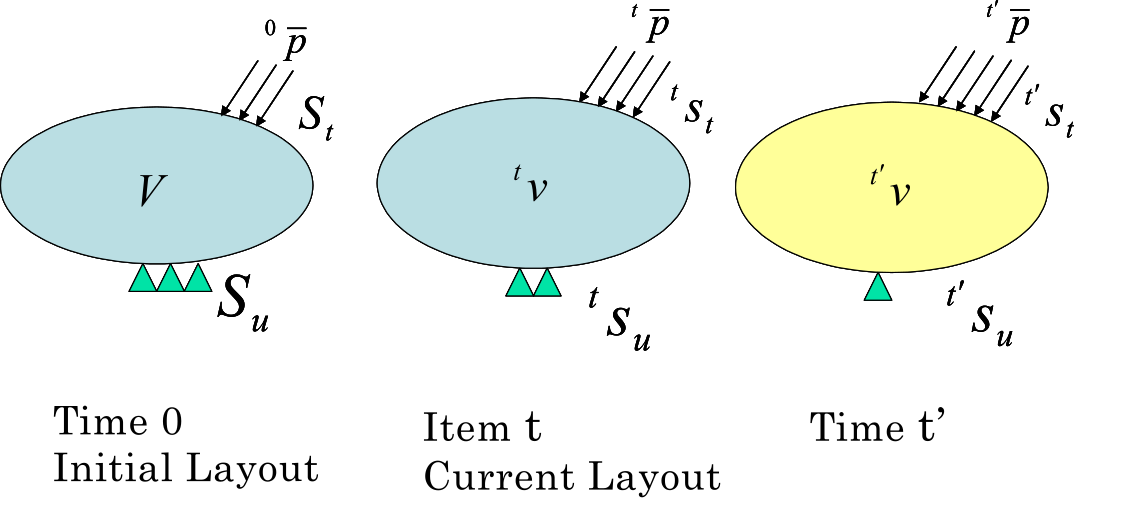
Рис. 2.2.1 Концепція інкрементного аналізу
Оскільки це вихідне рівняння записане в (невідомій) конфігурації моменту \(t'\), у практичному розв’язанні як опорну конфігурацію повторно вибирають початкову конфігурацію \(V\) у момент \(0\) або поточну конфігурацію \(^{t'} v\) у момент \(t\), після чого рівняння переписують у приростовій формі та розв’язують:
- Повне лагранжеве формулювання — використовує початкову конфігурацію \(V\) як опорну. Застосовуються друге напруження PK \(\boldsymbol{S}\) і деформація Гріна—Лагранжа \(\boldsymbol{E}\).
- Оновлене лагранжеве формулювання — використовує поточну конфігурацію \(^{t}v\) на початку приросту як опорну. Застосовуються напруження Коші \(\boldsymbol{\sigma}\) і лінійна частина деформації Альмансі \(\boldsymbol{A}_{(L)}\).
Просторову дискретизацію обох формулювань (матриця B та вектор внутрішніх сил) див. у Дискретизація віртуальної роботи внутрішніх сил, а лінеаризацію й побудову дотичної матриці жорсткості — у Дотична матриця жорсткості.
Пов’язані теми
- Принцип віртуальної роботи — основне вихідне рівняння (слабка форма у поточній і початковій конфігураціях)
- Дискретизація віртуальної роботи внутрішніх сил — матриці B та вектори внутрішніх сил для TL/UL
- Дотична матриця жорсткості — \(\boldsymbol{K}^{tl}, \boldsymbol{K}^{up}\), отримані лінеаризацією
- Метод Ньютона—Рафсона — ітераційний алгоритм