Translation update pending
The Ukrainian translation may be out of date because the Japanese source has changed. The existing translation remains available while it is being updated.
Приклад лінійного динамічного аналізу на реальній моделі
Моделі аналізу
Для лінійного динамічного аналізу як реальну модель використано механічний компонент, показаний на рис. 9.3.1. Для цієї реальної моделі визначено чотири перевірочні випадки з різними умовами навантаження та коефіцієнтами демпфування. Ці випадки наведено в таблиці 9.3.1.
Таблиця 9.3.1 Перевірочні випадки лінійного динамічного аналізу з використанням реальної моделі
| Назва випадку | Тип елемента | Перевірочна модель | Умова навантаження | Демпфування | Кількість вузлів | Кількість ступенів свободи |
|---|---|---|---|---|---|---|
| EX31A | 342 | Модель зачеплення | Ступінчасте навантаження \(F_0\) | Немає | 15,214 | 45,642 |
| EX31B | 342 | Ступінчасте навантаження \(F_0\) | Застосовано | 15,214 | 45,642 | |
| EX31C | 342 | Прямокутний імпульс \(F_1\) | Немає | 15,214 | 45,642 | |
| EX31D | 342 | Прямокутний імпульс \(F_1\) | Застосовано | 15,214 | 45,642 |
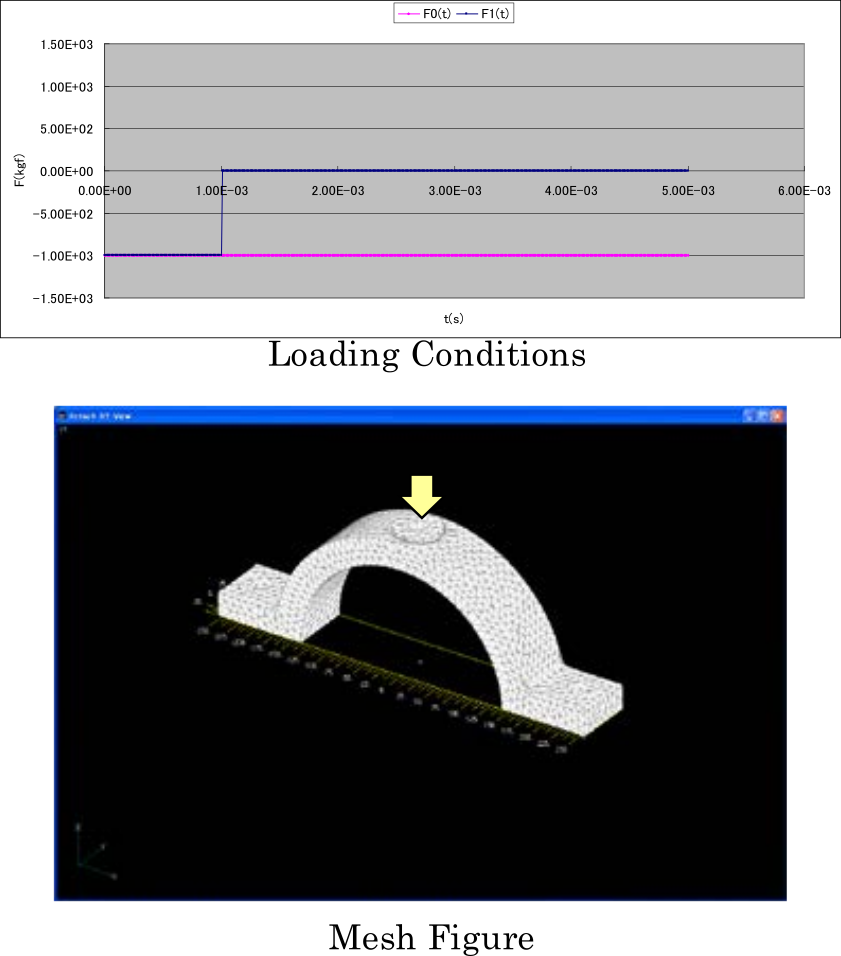
Рисунок 9.3.1 Модель зачеплення
Результати аналізу
Приклади результатів аналізу показано на рисунках 9.3.2 і 9.3.3.

Рисунок 9.3.2 Часова історія переміщення \(u_z\) у точці збудження

Рисунок 9.3.3 Деформована форма та розподіл еквівалентного напруження (масштабний коефіцієнт деформації: 5.0): EX31C