!ORIENTATION
Định nghĩa hệ tọa độ cục bộ.
Tham số
Khi DEFINITION = COORDINATES
(dòng thứ 2) a1, a2, a3, b1, b2, b3, c1, c2, c3
| Tên biến | Thuộc tính | Nội dung |
|---|---|---|
| a1, a2, a3 | R | Tọa độ toàn cục của điểm a |
| b1, b2, b3 | R | Tọa độ toàn cục của điểm b |
| c1, c2, c3 | R | Tọa độ toàn cục của điểm c |
Khi DEFINITION= NODES
(dòng thứ 2) a, b, c
| Tên biến | Thuộc tính | Nội dung |
|---|---|---|
| a, b, c | I | Số hiệu nút |
Khi DEFINITION = LOCAL_NODES
(dòng thứ 2) a, b, c
| Tên biến | Thuộc tính | Nội dung |
|---|---|---|
| a, b, c | I | Số hiệu nút cục bộ trong phần tử |
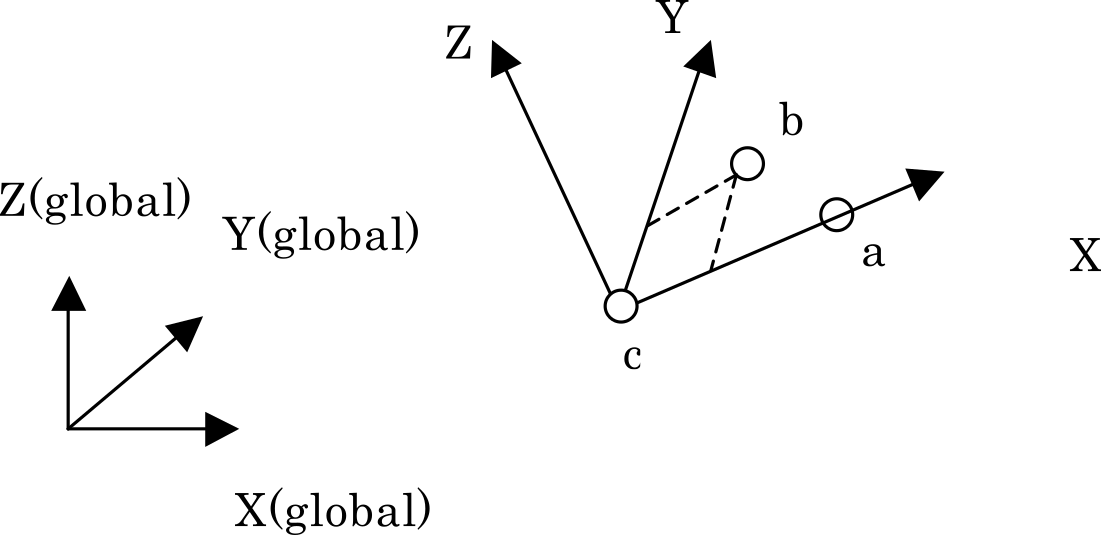
Đối với mỗi phần tử, hệ tọa độ cục bộ được xác định từ tọa độ của các nút a, b và c của chính phần tử đó. Quan hệ giữa a, b, c và các trục tọa độ được thể hiện trong hình. Vì hệ tọa độ cục bộ có thể có hướng khác nhau ở từng phần tử, đặc tả này được dùng để gán các trục chính vật liệu của vật liệu dị hướng theo hình dạng phần tử. Hệ tọa độ cục bộ được đánh giá từ tọa độ nút sau biến dạng, do đó nó đi theo chuyển động quay và biến dạng của phần tử.
- Phải chỉ định cả ba giá trị a, b và c. Nếu bỏ sót bất kỳ giá trị nào, lỗi sẽ xảy ra và quá trình phân tích dừng lại.
- Số hiệu nút cục bộ phải nằm trong khoảng từ 1 đến 10 và không được vượt quá số nút của phần tử đích.
Ví dụ sử dụng
Khi xác định hệ tọa độ cục bộ từ các nút cục bộ 5, 1 và 8 của mỗi phần tử và áp dụng cho mục có SECNUM=1